Logistik & Lager
Logistik und Lager leben von Takt, Verfügbarkeit und klaren Materialflüssen. Autonome Systeme können wiederkehrende Transporte und Flächenaufgaben unterstützen, wenn Fahrwege, Übergaben und Verkehrsaufkommen ausreichend strukturiert sind. Der Business Case entsteht dabei nicht aus dem Datenblatt, sondern aus tatsächlich eingesparter Lauf- und Bearbeitungszeit.
Logistikleitung, Operations, Intralogistik und Facility Management
Punkt-zu-Punkt-Transporte, Nachschub, Hallenreinigung
Staplerverkehr, Prioritäten, Übergaben und Spitzenlast
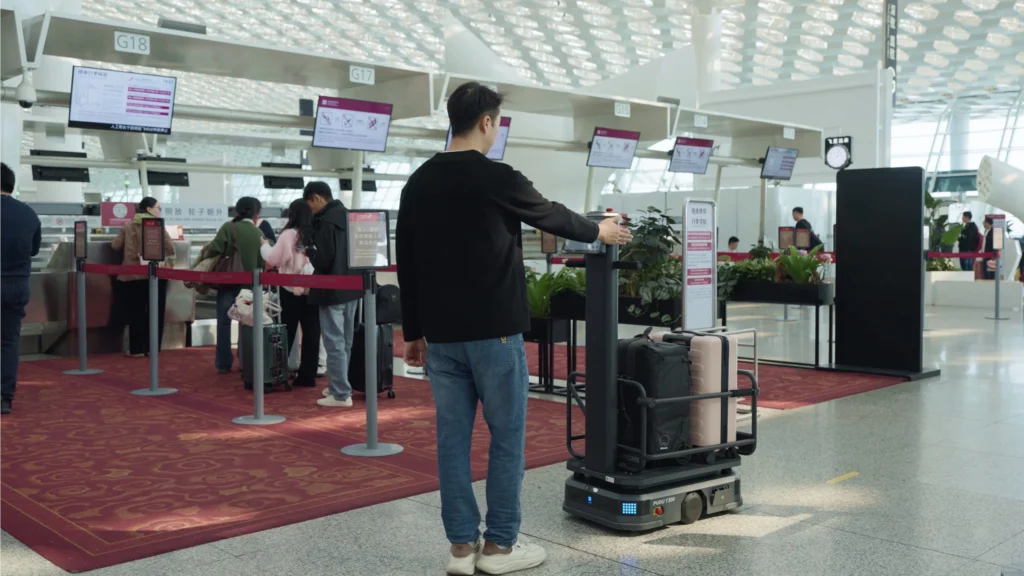
Transportroboter im Lager: Ladung, Übergabe und Spitzenlast bestimmen das Konzept.
Ein fahrbares Transportgut und eine freie Route reichen noch nicht aus. Der Nutzen entsteht aus vollständigen Materialbewegungen, passenden Übergaben und ausreichender Verfügbarkeit. Transport und Hallenreinigung werden als getrennte Aufgaben bewertet.
Behälter & Kleinteile
Definierte Behälter können zwischen Lager, Packplatz und Bereitstellung bewegt werden. Vor der Auswahl zählen Abmessungen, tatsächliches Gewicht, Ladungssicherung und die Frage, wer aufnimmt und absetzt. Ein Transportroboter übernimmt nicht automatisch das Kommissionieren oder den Griff ins Regal.
Paletten & Ladeeinheiten
Autonome Palettenhandhabung braucht geeignete Palettentypen und kontrollierte Aufnahme- und Absetzbereiche. Zustand der Paletten, Lastverteilung, Unterfahrbarkeit und Boden werden am konkreten Gerät geprüft. Bodennahe Handhabung wird von Stapeln, Regaleinlagerung und Hubaufgaben getrennt.
Hallenreinigung
Staub, Verpackungsreste, Abrieb und feuchte Verschmutzung verlangen unterschiedliche Verfahren. Nur regelmäßig zugängliche Flächen gehen in die Leistung ein. Fahrwege, Palettenstellplätze und Reinigungsfenster werden so abgestimmt, dass der Roboter nicht dauerhaft hinter dem Materialfluss warten muss.
Eine Route unter normaler Last und in der Spitze prüfen.
Die folgenden Schritte sind ein Planungsrahmen für einen abgegrenzten Pilot, keine ANIQMA-Kundenreferenz und keine Leistungszusage für jedes Gerät.
Auftrag und Übergabepunkte
Beschreiben Sie Start, Ziel, Ladung und Häufigkeit sowie die Zustände bereit, übernommen, unterwegs und zugestellt. Zuständigkeit für fehlende Ladung, belegte Ziele und falsche Bereitstellung wird vor dem Test festgelegt. Zunächst wird eine häufige, überschaubare Route mit wenigen Varianten gewählt.
Verkehr und Auftragslast
Kreuzungen, Sichtbehinderungen, Fußwege und Staplerverkehr werden in die Planung einbezogen. Der Test betrachtet auch die tatsächlich erwartete Spitzenlast. Gemessen werden Aufträge vom Start bis zur Übergabe, Wartezeiten, blockierte Fahrten und Eingriffe; die reine Fahrgeschwindigkeit ist kein Maß für die Gesamtleistung.
Kapazität und Erweiterung
Laden, Leerlauf, Umwege und betreute Übergaben gehören in die Kapazitätsrechnung. Ein Ersatzablauf hält den Materialfluss bei Ausfall aufrecht. Erst nach stabiler Route werden zusätzliche Ziele, Prioritäten und gegebenenfalls Schnittstellen zur Auftragssteuerung ergänzt.
Fachfragen zu Robotik im Lager.
Ersetzt ein Palettenroboter automatisch einen Stapler?
Nur wenn die betrachtete Aufgabe tatsächlich zu seinen Funktionen passt. Bodennahe Aufnahme und Transport sind andere Aufgaben als Stapeln, Regaleinlagerung oder Arbeiten an Rampen. Benötigte Hubhöhe, Palettentyp, Last und Verkehrsbereich werden einzeln geprüft; ein Gerät kann einen Teilprozess übernehmen.
Brauchen wir sofort eine Anbindung an das Lagerverwaltungssystem?
Das hängt von Häufigkeit, Auftragslogik und gewünschtem Automatisierungsgrad ab. Eine einfache Route kann mit einer anderen geeigneten Auslösung starten. Sobald Prioritäten, viele Ziele oder automatische Übergaben erforderlich werden, werden Schnittstellen, Datenqualität und Rückmeldungen konkret geplant.
Wie viele Roboter brauchen wir?
Aus der Anzahl allein lässt sich keine Leistung ableiten. Zur Rechnung gehören vollständige Umlaufzeit, Übergaben, Wartezeiten, Aufträge in Spitzenzeiten, Laden und Verfügbarkeit. Ein Pilot liefert die benötigten Werte. Zusätzliche Geräte können bei gemeinsam blockierten Übergabepunkten auch neue Engpässe erzeugen.
Was passiert bei beschädigten Paletten oder belegten Zielplätzen?
Für solche Fälle wird eine erkennbare Ausnahme mit Zuständigkeit und Ersatzablauf vorgesehen. Zulässige Paletten werden vorgegeben, Absetzbereiche freigehalten und Fehlermeldungen ausgewertet. Unsichere Ladungen werden nicht dadurch akzeptabel, dass das Gerät sie grundsätzlich aufnehmen könnte.
Was Robotik in Logistik und Lager leisten muss.
Tempo und Verfügbarkeit sind Teil des Prozesses
In Lager- und Logistikumgebungen reicht es nicht, dass ein Roboter grundsätzlich fahren kann. Er muss zur Taktung des Betriebs passen und darf Wareneingang, Kommissionierung, Bereitstellung oder Versand nicht ausbremsen.
Verkehrsflächen sind selten wirklich leer
Stapler, Hubwagen, Mitarbeitende, Paletten und wechselnde Bereitstellflächen sorgen für ein dynamisches Umfeld. Fahrwege müssen deshalb nicht nur auf dem Plan funktionieren, sondern im realen Schichtbetrieb.
Spitzen verändern den Business Case
Saison, Tageszeit und Auftragslage können den Materialfluss stark verändern. Eine sinnvolle Automatisierung muss auch dann noch nutzbar sein, wenn das Lager voller ist als im Demonstrationstermin.
Übergaben sind oft komplexer als die Fahrt
Die eigentliche Route lässt sich häufig gut beschreiben. Kritischer sind Aufnahme, Abgabe, Priorisierung und die Frage, wer den nächsten Prozessschritt auslöst. Genau dort entscheidet sich, ob aus einem Transportroboter ein funktionierender Ablauf wird.
Wo Robotik in Logistik und Lager konkret ansetzen kann.
Wiederkehrende Punkt-zu-Punkt-Transporte
Materialbewegungen zwischen festen Bereichen sind besonders interessant, wenn sie häufig auftreten und heute viel Lauf- oder Fahrzeit binden. Service- und Transportrobotik ist hier vor allem dann sinnvoll, wenn Start, Ziel und Übergabe klar beschrieben werden können.
Versorgung von Arbeits- und Bereitstellplätzen
Autonome Transporte können Nachschub oder Rückläufe unterstützen, sofern Transportgut, Beladung, Übergaben und Prioritäten eindeutig definiert sind. Je weniger Sonderfälle einbezogen werden müssen, desto schneller lässt sich ein stabiler Pilot aufbauen.
Reinigung großer Verkehrs- und Hallenflächen
Große, regelmäßig zugängliche Böden bieten zusätzliche Ansatzpunkte für Reinigungsrobotik. Dabei muss das Reinigungssystem zum Schmutzbild passen und ausreichend produktive Zeit zwischen Paletten, Fahrzeugen und laufenden Prozessen finden.
Mehrere Robotikaufgaben getrennt bewerten
Transport und Reinigung können im selben Objekt sinnvoll sein, haben aber unterschiedliche Wirtschaftlichkeits- und Integrationslogiken. Wir bewerten deshalb jede Aufgabe separat, bevor daraus ein gemeinsames Robotikkonzept entsteht.
Systeme für typische Aufgaben in dieser Branche.
Die Zuordnung ist eine Vorauswahl. Ob ein System im konkreten Objekt sinnvoll ist, entscheidet erst die Aufgabe, die reale Umgebung und die wirtschaftliche Nutzung.
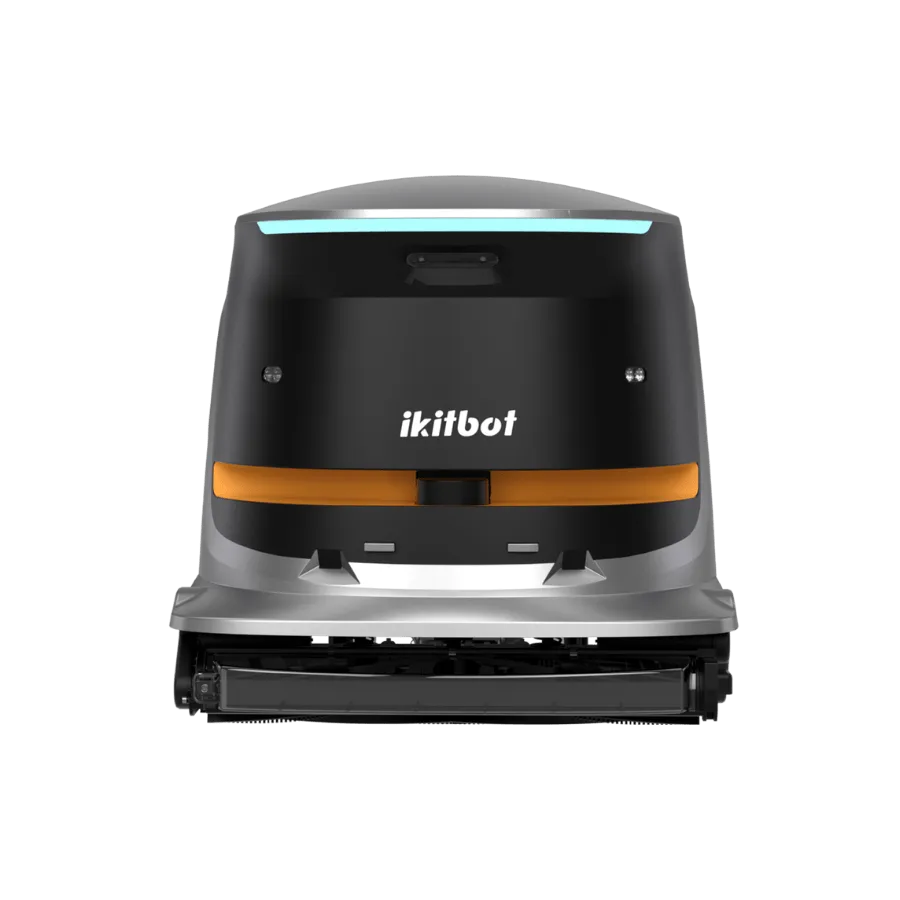
iKitBot ONE S55 Pro
Kompakter All-in-One-Reinigungsroboter für professionelle Innenflächen. Interessant, wenn unterschiedliche Trocken- und Nassreinigungsaufgaben auf regelmäßig genutzten Flächen mit einem System automatisiert werden sollen.
System ansehen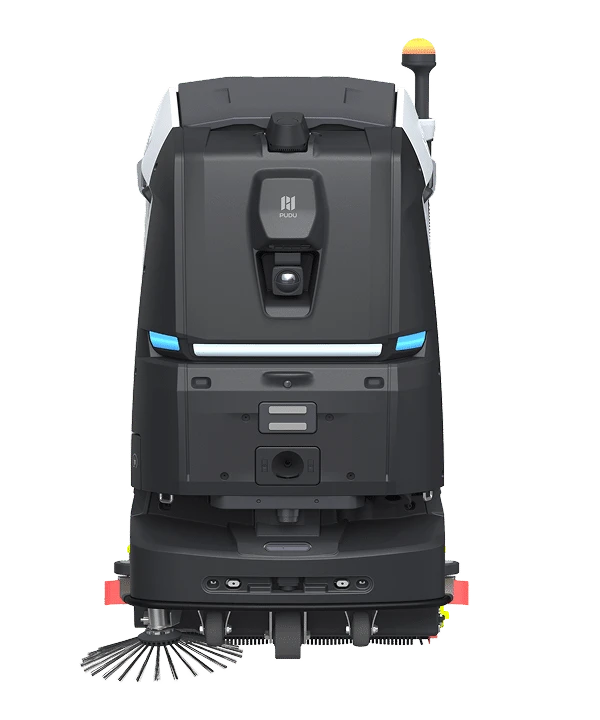
PUDU BG1
Autonomer Großflächen-Reinigungsroboter mit Kehr- und Scheuerfunktion, bis zu 2.000 m²/h flächendeckender Reinigung, 7,5 Stunden Laufzeit und optionaler Workstation.
System ansehen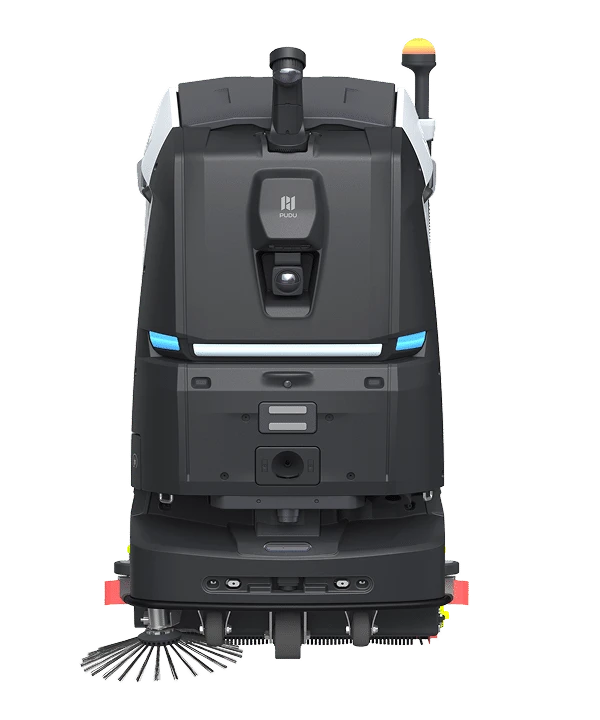
PUDU BG1 Pro
Autonomer Großflächen-Reinigungsroboter mit 3D-LiDAR, bis zu 2.000 m²/h flächendeckender Reinigung, 7,5 Stunden Laufzeit und optionaler Lade- oder Workstation.
System ansehen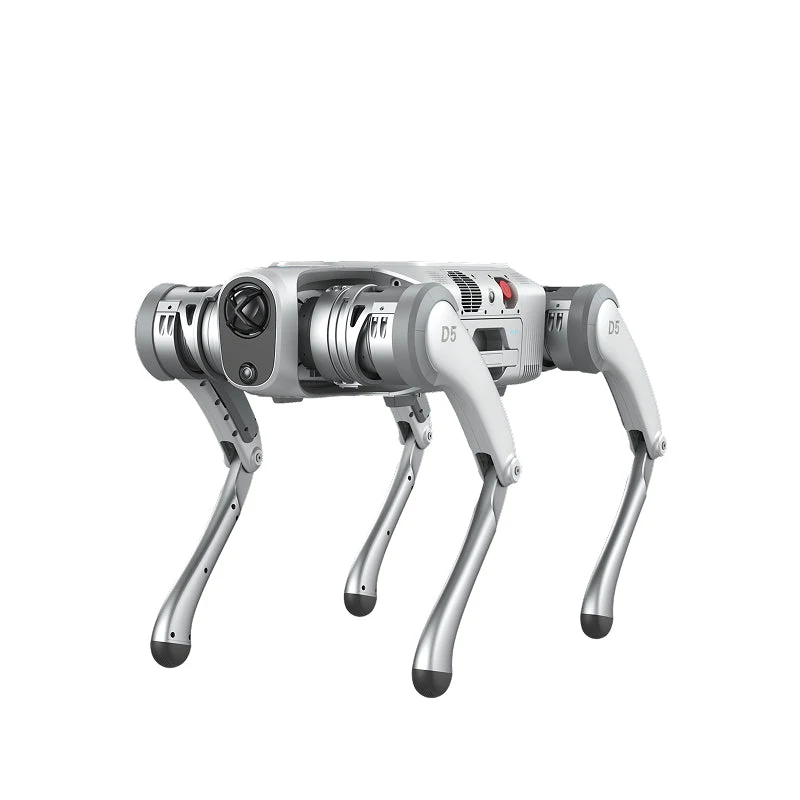
PUDU D5
Industrie-tauglicher autonomer Vierbeinroboter für Inspektion, Gelände und mobile Spezialaufgaben. Als D5 mit Beinen oder D5-W mit Rad-Bein-Konfiguration, IP67, 20–30 kg Geh-Nutzlast und autonomer Navigation.
System ansehen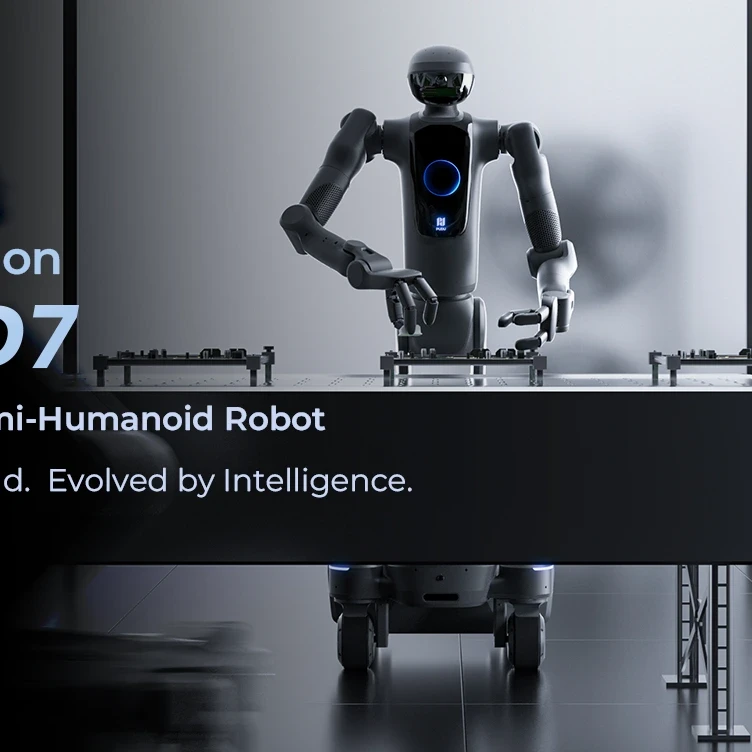
PUDU D7
Industrieller semi-humanoider Roboter der nächsten Generation mit zwei Armen, bis zu 14 kg Nutzlast, Arbeitshöhen bis 2 m, 360°-Wahrnehmung und autonomem Batteriewechsel.
System ansehen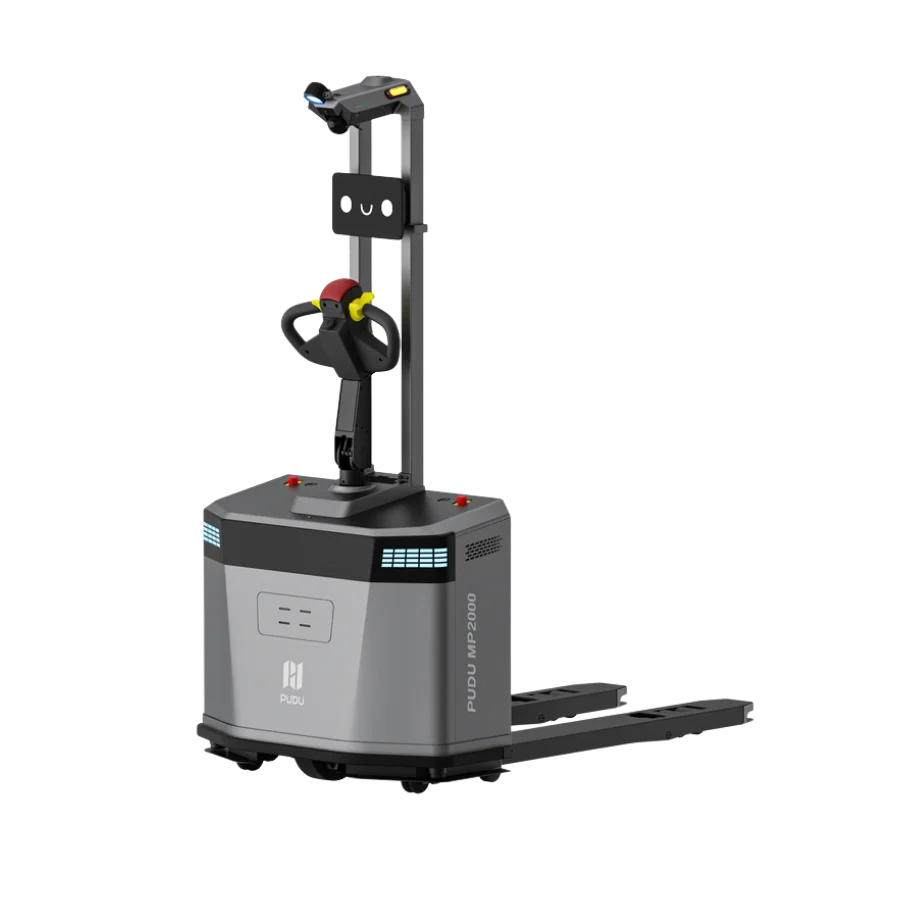
PUDU MP2000
Autonomer Palettenhandling-Roboter für wiederkehrende Schwerlasttransporte bis 2.000 kg in Produktion, Lager und Intralogistik.
System ansehen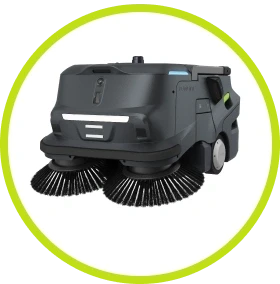
PUDU MT1
Autonomer KI-Kehrroboter für sehr große trockene Flächen: bis 1.800 m²/h Flächenreinigung, 6.000 m²/h Spot Cleaning, 35-Liter-Schmutzbehälter und optionales automatisches Entleeren.
System ansehen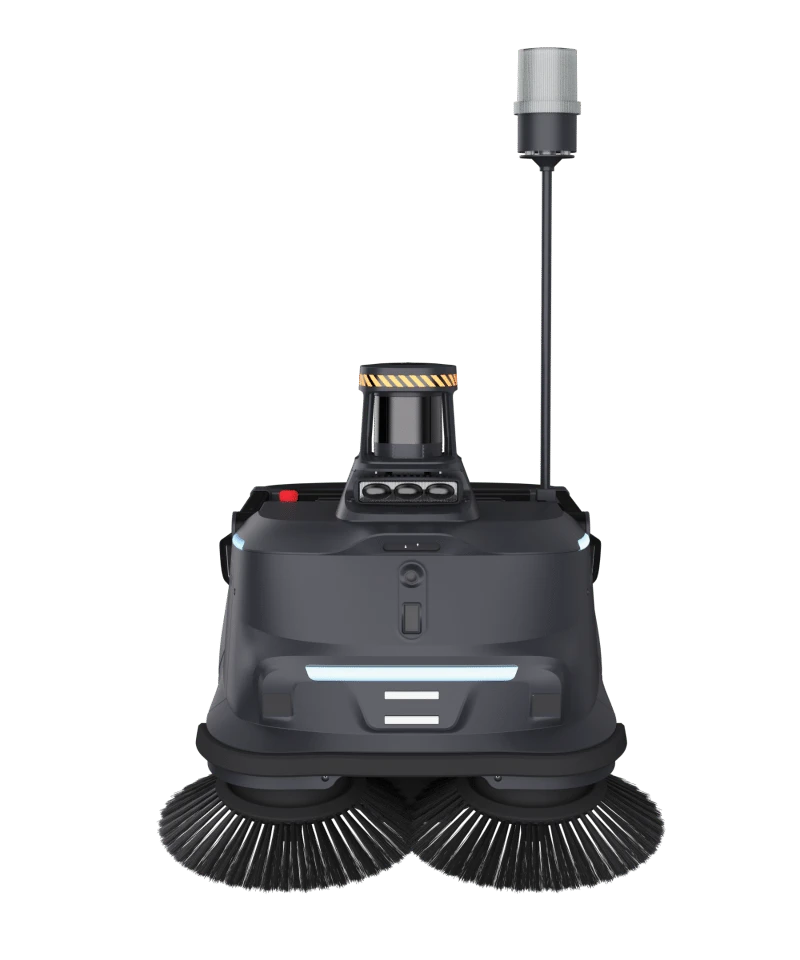
PUDU MT1 Max
KI-Kehrroboter mit 3D-LiDAR für komplexe Innen-, Außen- und Semi-Outdoor-Bereiche: bis 2.200 m²/h, 35-Liter-Behälter, 5–10 Stunden Laufzeit und IP54.
System ansehen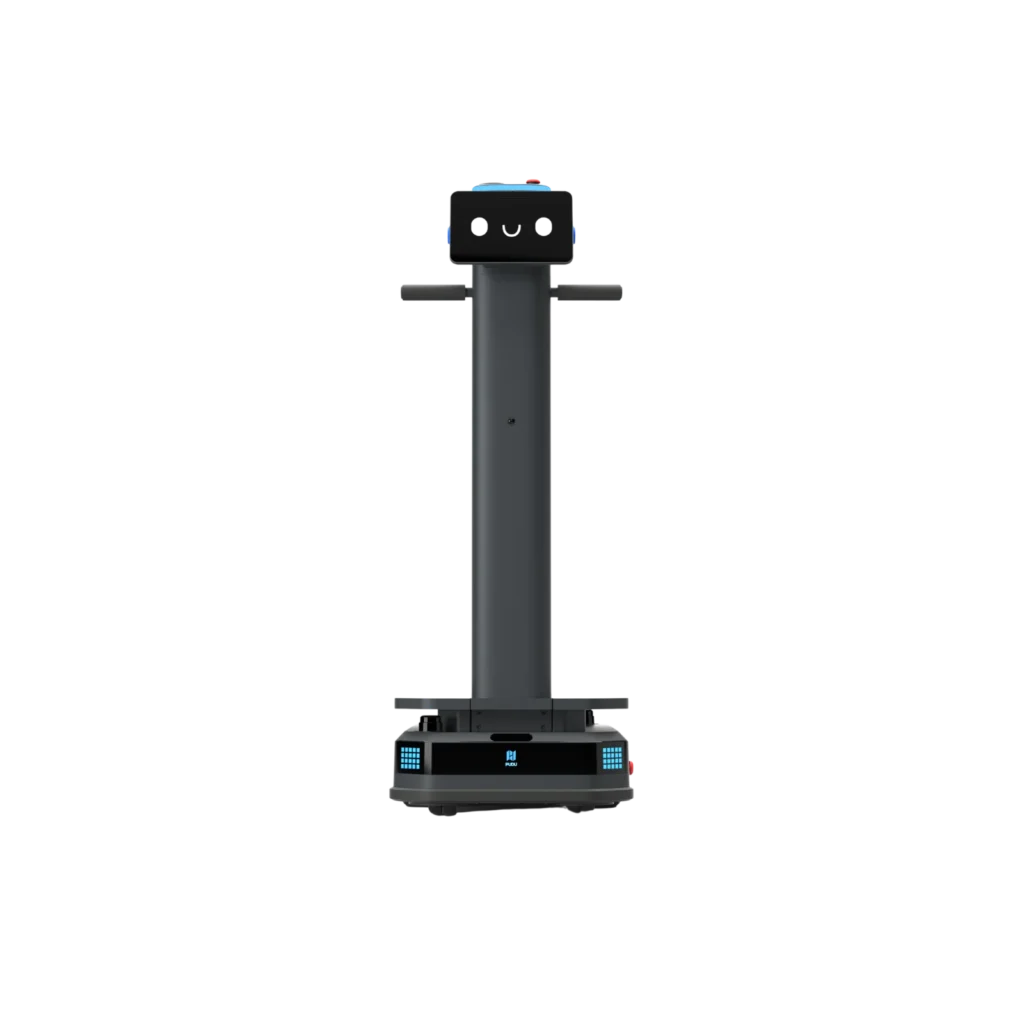
PUDU T300
Autonomer Transportroboter für wiederkehrende Materialflüsse in Produktion, Lager und Logistik. Besonders interessant, wenn definierte Wege täglich messbar Arbeitszeit binden.
System ansehen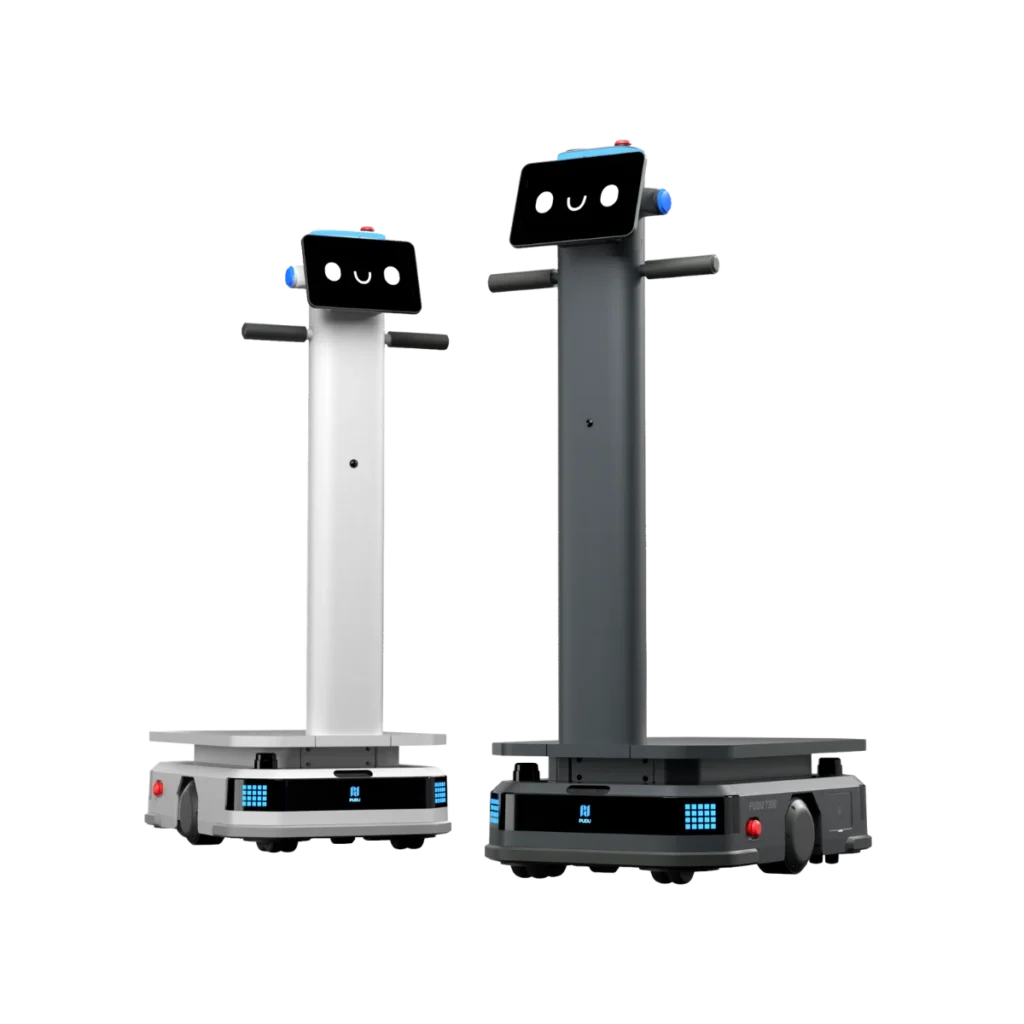
PUDU T600
Autonomer Transportroboter für schwere innerbetriebliche Materialflüsse bis 600 kg. Interessant, wenn Wagen, Plattformen oder komplette Racks regelmäßig zwischen klar definierten Punkten bewegt werden.
System ansehen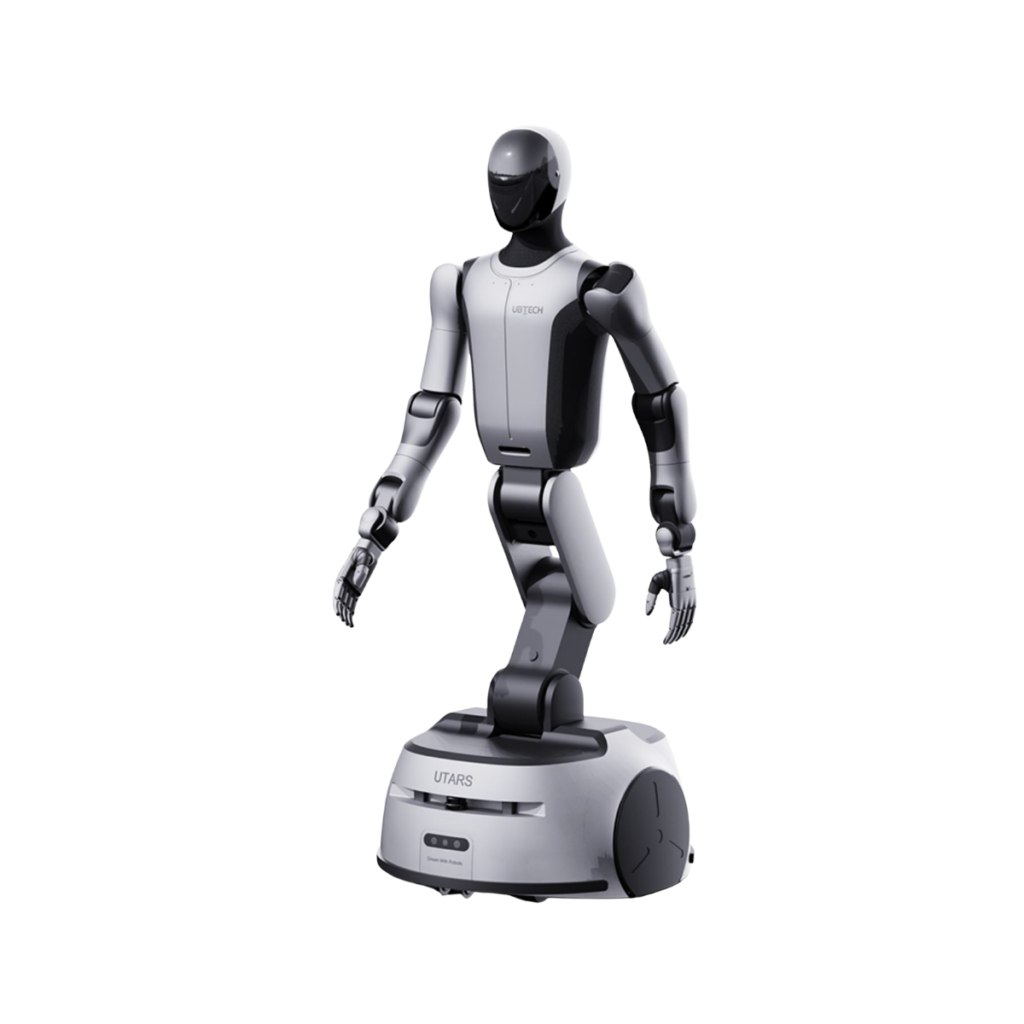
UBTECH Cruzr S2
Radbasierter Humanoid für mobile Manipulation in Industrie und Logistik: zwei Arme, dexteröse Hände und ein variabler Arbeitsbereich.
System ansehen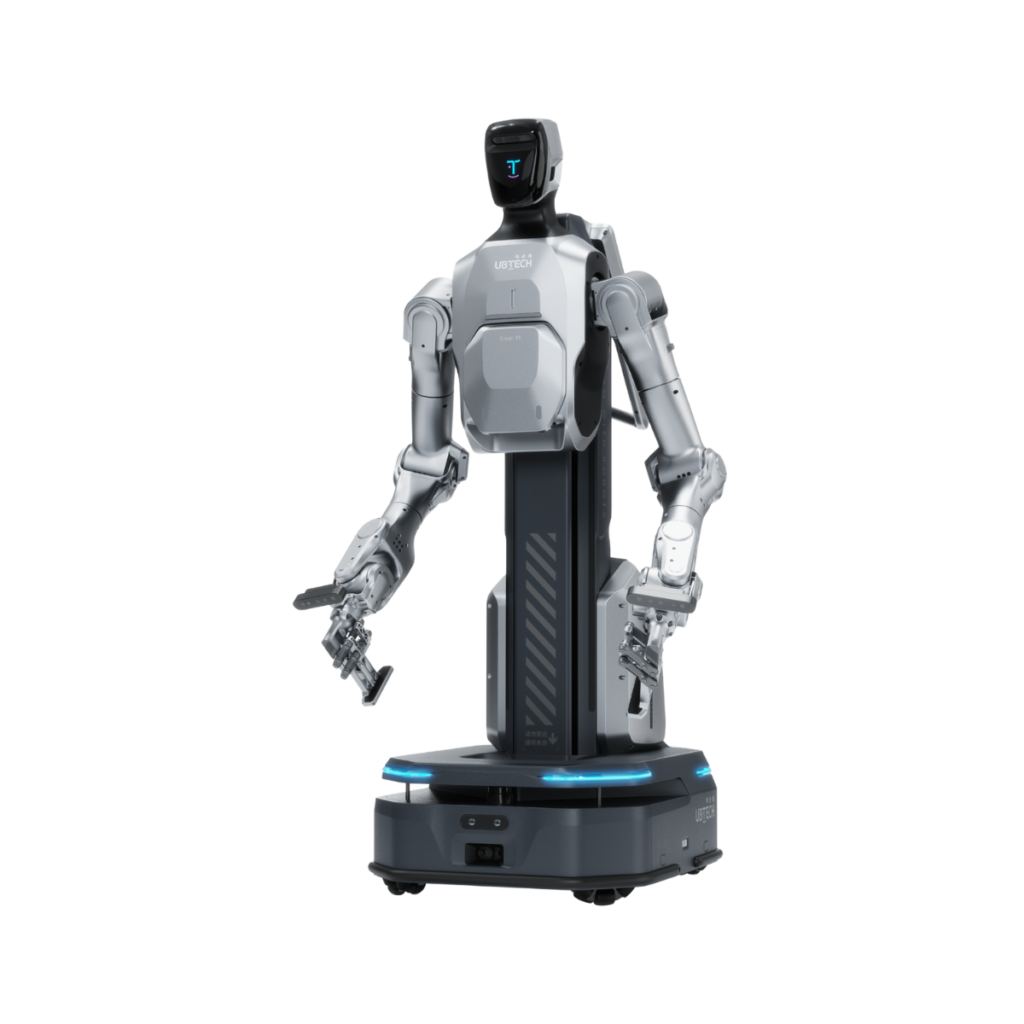
UBTECH Cruzr Y1
Mobiler Dual-Arm-Roboter für Materialhandling, Sortierung und Maschinenbeschickung. Die Aufgabe verbindet Fahrweg, Greifen und definierte Übergaben.
System ansehenWeniger Laufarbeit. Mehr planbare Logistikkapazität.
Wenn wiederkehrende Nebenwege automatisiert werden, können Mitarbeitende stärker an Aufgaben arbeiten, die Entscheidung, Koordination oder direkten Warenkontakt benötigen. Gleichzeitig kann zusätzliche Transportkapazität helfen, kleine Routinen verlässlicher und unabhängiger von spontaner Personalverfügbarkeit zu organisieren.
Der Nutzen ist besonders klar, wenn der heutige Prozess messbar ist. Fahrten pro Schicht, Weglängen, Wartezeiten und Übergaben liefern eine deutlich bessere Entscheidungsgrundlage als allgemeine Produktversprechen.
Von der Wirtschaftlichkeit in den laufenden Betrieb.
Wirtschaftlichkeit lässt sich in Fahrten und Minuten zerlegen.
Für Transportprozesse zählen vor allem Häufigkeit, Wegzeit, Wartezeit, Belade- und Übergabeaufwand sowie die tatsächlich automatisierbare Quote. Bei Reinigungsaufgaben kommen Fläche, Frequenz und verfügbare Betriebsfenster hinzu.
Ein hoher theoretischer Durchsatz ist wenig wert, wenn der Roboter regelmäßig auf freie Wege oder manuelle Übergaben warten muss. Deshalb modellieren wir den realen Prozess und rechnen mit produktiver Nutzungszeit, nicht mit Maximalwerten aus Datenblättern.
Vergleichen Sie im ROI-Rechner für Reinigung und Transport eigene Annahmen zu Arbeitszeit, Restaufwand und laufenden Kosten. Übergaben und technische Eignung bleiben separat zu prüfen.
Erst eine Route stabilisieren, dann skalieren.
Für einen ersten Einsatz wählen wir möglichst einen klaren, häufig wiederkehrenden Ablauf. Fahrwege, Kreuzungen, Übergabepunkte, Stellflächen und Zuständigkeiten werden vorab festgelegt und anschließend unter realer Auslastung getestet.
Wenn die Route stabil läuft, kann der nächste Schritt folgen: weitere Start- und Zielpunkte, zusätzliche Schichten oder weitere Systeme. So wächst die Automatisierung aus einem funktionierenden Prozess heraus.
Typische Einsatzumgebungen in Logistik und Lager.
Auf der Seite Industrie und Logistik sowie unter Produktion und Lager betrachten wir typische Fahrwege, Verkehrsflächen und Hallensituationen noch konkreter.
Häufige Fragen zum Robotikeinsatz.
Welche Transporte eignen sich am besten für einen autonomen Roboter?
Besonders geeignet sind häufig wiederkehrende Transporte mit klaren Start- und Zielpunkten, geeignetem Transportgut und möglichst stabilen Übergaben. Je mehr Sonderfälle, spontane Prioritätswechsel oder manuelle Zwischenschritte nötig sind, desto genauer muss der Prozess geprüft werden.
Wie geht ein mobiler Roboter mit starkem Staplerverkehr um?
Professionelle Systeme erkennen Hindernisse und reagieren auf Verkehr, dennoch ersetzt Sensorik keine gute Verkehrsplanung. Bei starkem Stapleraufkommen prüfen wir, ob Routen getrennt, Zeitfenster verschoben oder Kreuzungspunkte anders organisiert werden sollten.
Kann man mit einer Route anfangen und später erweitern?
Ja, das ist häufig sogar der sinnvollere Weg. Ein klarer Pilot macht sichtbar, wie zuverlässig Navigation, Übergaben und Zuständigkeiten im Alltag funktionieren. Auf dieser Basis lassen sich weitere Routen oder Einsatzzeiten wesentlich fundierter planen.