Inspektion & mobile Spezialrobotik
Mobile Inspektionsrobotik unterstützt wiederkehrende Kontroll-, Mapping- und Datenerfassungsaufgaben. Vierbeinige Systeme werden besonders dort interessant, wo Treppen, Kanten, unebene Flächen oder wechselnde Untergründe klassische Radplattformen begrenzen. Entscheidend sind nicht spektakuläre Bewegungen, sondern Route, Sensorik, Datenzweck und die sichere Einbindung in den Betrieb.
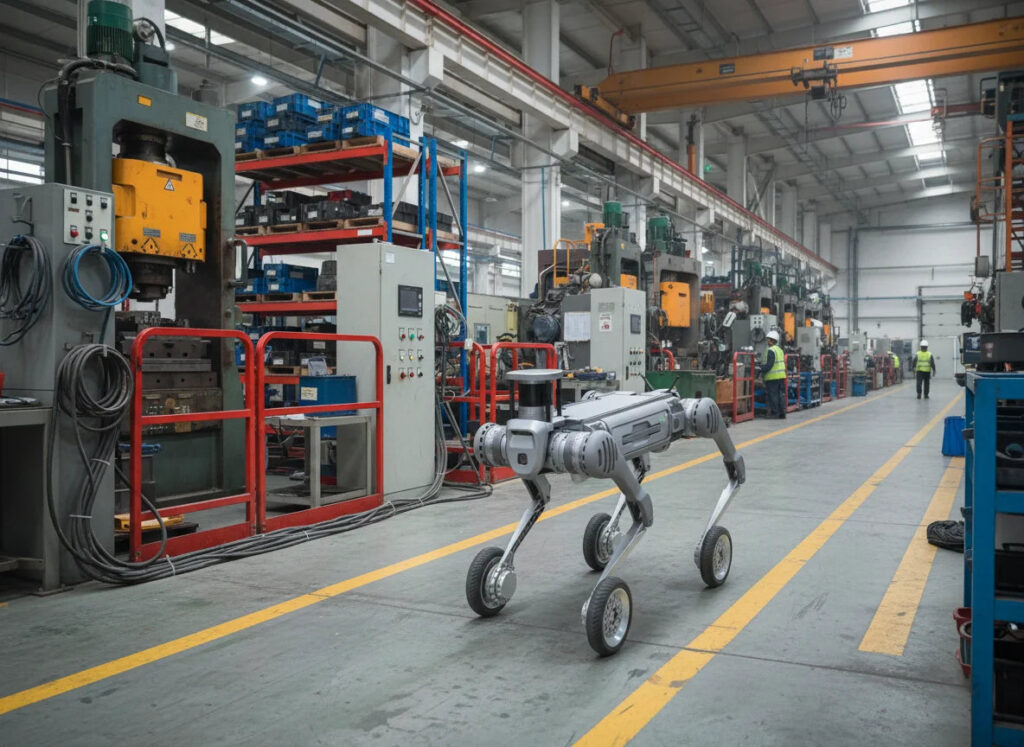
Inspektionsrundgänge, Mapping, Zustandskontrolle und mobile Datenerfassung
Definierte Prüfbereiche, geeignete Sensorik, klarer Datenzweck und wiederkehrende Routen
Gelände, Treppen, Funkabdeckung, Sicherheit, Sensorintegration und Auswertung der erfassten Daten
Systeme für diese Lösung
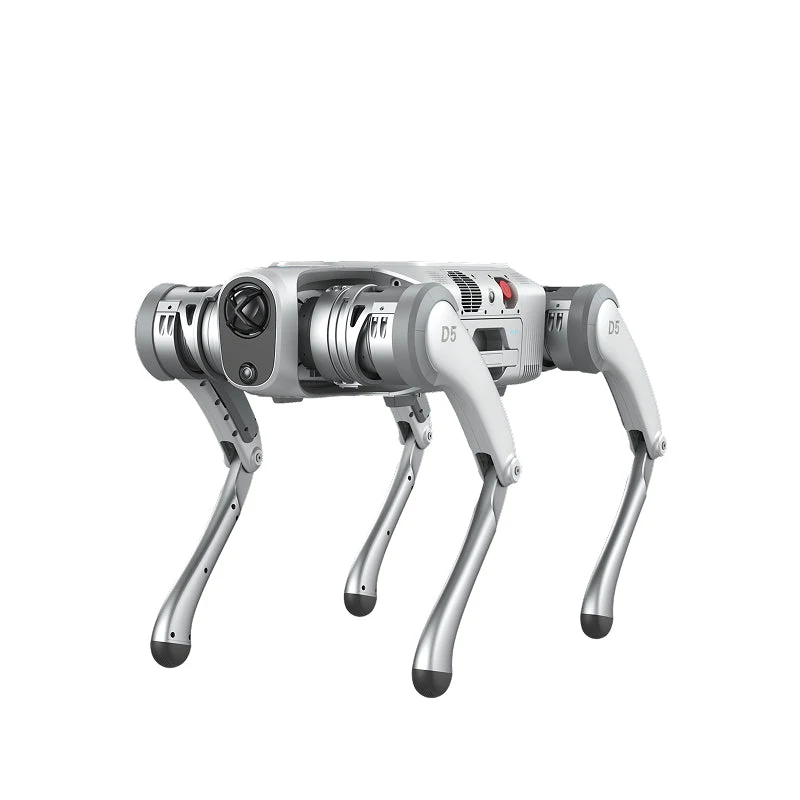
PUDU D5
Industrie-tauglicher autonomer Vierbeinroboter für Inspektion, Gelände und mobile Spezialaufgaben. Als D5 mit Beinen oder D5-W mit Rad-Bein-Konfiguration, IP67, 20–30 kg Geh-Nutzlast und autonomer Navigation.
System ansehen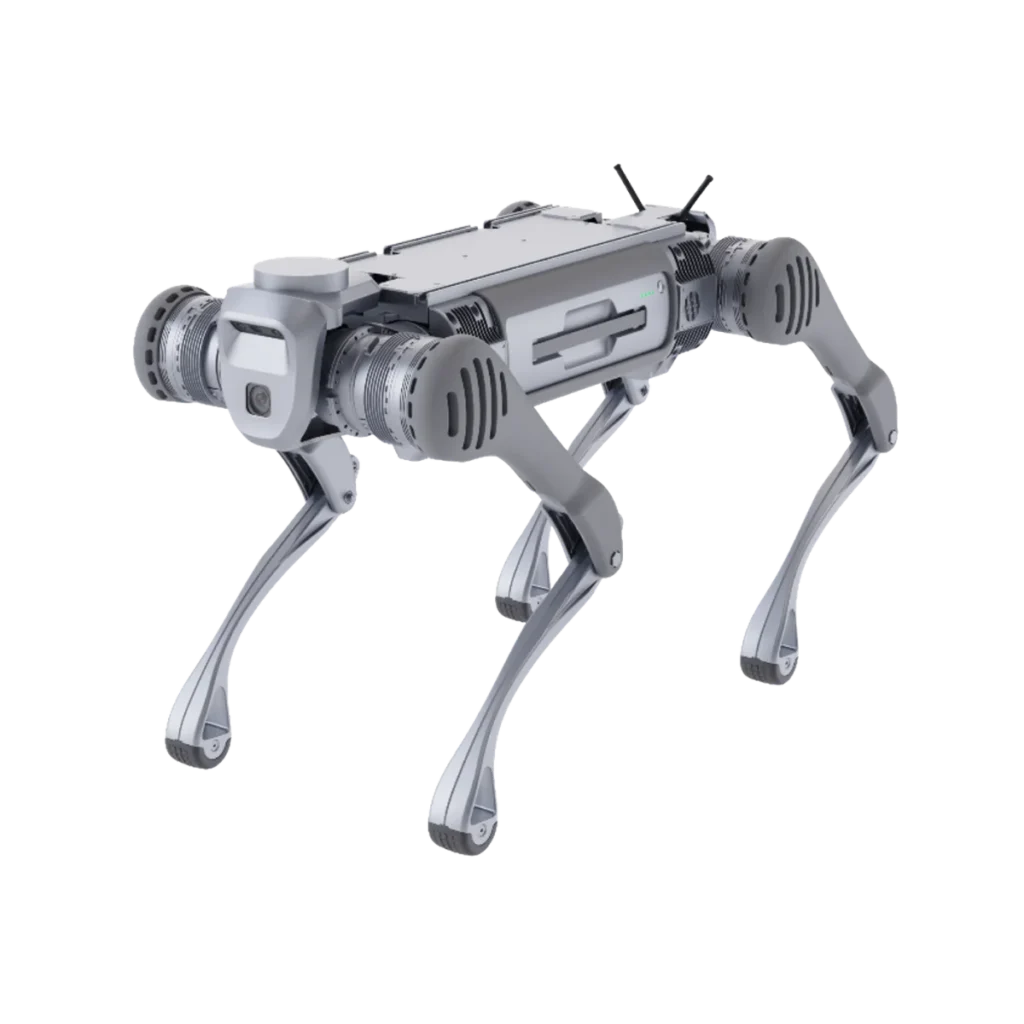
Unitree B2
Robuste vierbeinige Industrieplattform für Inspektionsrouten, Mapping und mobile Sensorik auf anspruchsvollem Gelände. Ausgelegt für längere Einsätze, höhere Nutzlasten und schwierige Umgebungsbedingungen.
System ansehen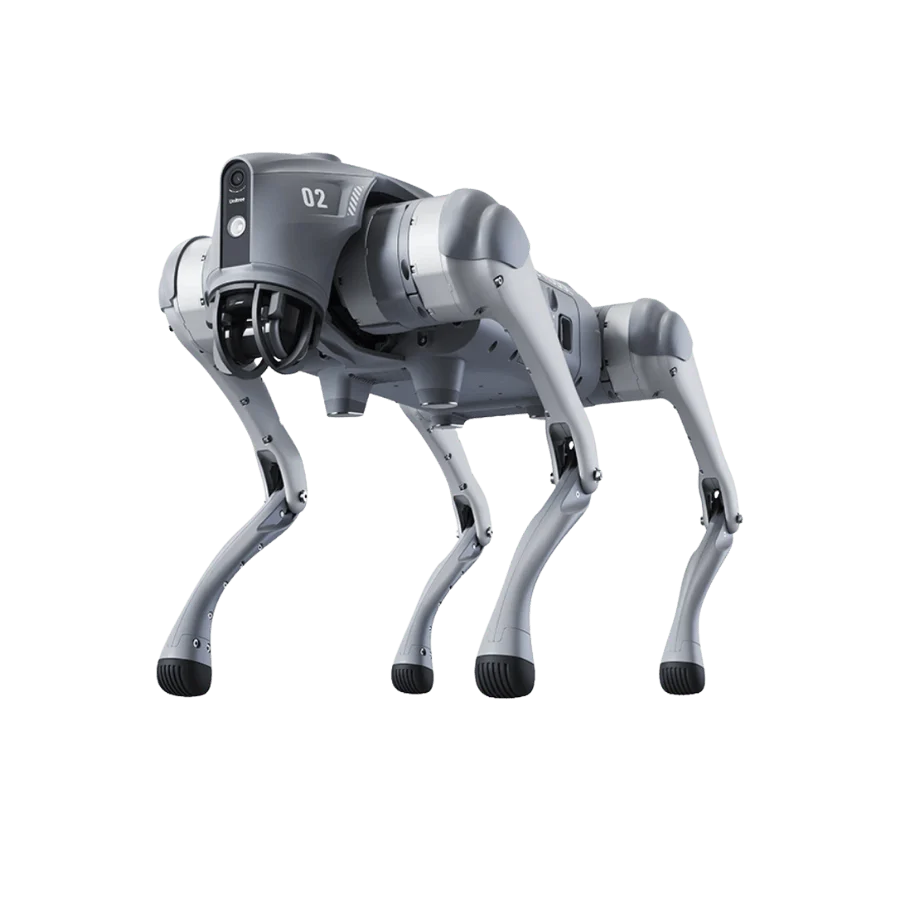
Unitree Go2
Kompakter vierbeiniger Roboter für mobile Inspektion, Mapping, Forschung und Robotikentwicklung. Interessant dort, wo Treppen, Kanten oder wechselnde Untergründe klassische Radplattformen begrenzen.
System ansehenEinführung, Pflege und Wartung gehören zur Lösung.
Bei Inspektions- und mobiler Spezialrobotik entsteht der Nutzen erst aus der Verbindung von Mobilität, Sensorik, Daten und einem klaren Prüfprozess. Route, Gelände, Funk und Auswertung sind genauso wichtig wie der Roboter selbst.
Service & Beratung ansehenBeratung & Betriebskonzept
Vor dem Start definieren wir Route, Treppen, Kanten, Untergründe, Gefahrenbereiche und wiederkehrende Kontrollpunkte. Danach werden Sensorpaket, Messziel, Datenübertragung, Speicherung, Funk- oder Netzwerkabdeckung, Ladeorganisation und der Umgang mit Auffälligkeiten festgelegt.
Inbetriebnahme & Einweisung
Bei der Inbetriebnahme werden Missionsrouten, Messpunkte, Sensorik, Datenübertragung und Rückkehr- bzw. Ladepunkte eingerichtet. Kritische Stellen wie Treppen, Kanten oder Funklöcher werden praktisch getestet. Die Verantwortlichen werden in Missionsstart, Datenkontrolle, Pflege und sichere manuelle Übernahme eingewiesen.
Pflege im Alltag
Füße oder Räder, Gelenke, Kameras, LiDAR- und andere Sensorfenster, Gehäuse sowie die Befestigung zusätzlicher Nutzlast müssen regelmäßig kontrolliert und sauber gehalten werden. Bei staubigen, feuchten oder rauen Umgebungen steigt dieser Aufwand.
Planmäßige Wartung
Planmäßig werden Antriebe, Gelenke, Dichtungen, Akku, Fahrwerk und Sensorik geprüft. Mess- oder Inspektionssensoren können zusätzlich Kalibrierung oder eigene Wartungsintervalle benötigen.
Support & Optimierung
Missionsrouten, Messpunkte, Datenübertragung und Auswertelogik werden im Betrieb weiterentwickelt. Bei Veränderungen an Anlage oder Gelände müssen Karten und Aufgaben angepasst werden. Entscheidend ist, dass erkannte Auffälligkeiten zuverlässig in einen betrieblichen Folgeprozess gelangen.
Von der Lösung zum sinnvollen Einsatz.
Einsatzfall
Wir klären zuerst, welche wiederkehrende Aufgabe übernommen werden soll, wie sie heute organisiert ist und welcher Anteil davon unter realen Bedingungen automatisierbar erscheint.
Wirtschaftlichkeit
Automatisierbare Zeit, Personaleinsatz, Investition und laufende Kosten müssen zusammenpassen. Ein technisch geeignetes System ist noch kein Business Case, wenn der nutzbare Einsatzanteil zu klein bleibt.
Integration & Betrieb
Das System wird nicht nur technisch aufgestellt. Umgebung, Infrastruktur, Aufgaben, Verantwortlichkeiten und Serviceweg werden für den realen Betrieb eingerichtet. Pflege und Wartung bleiben anschließend Teil der Lösung.