Humanoide Robotik
Humanoide Systeme entwickeln sich schnell und machen flexible Robotik zunehmend praktisch erlebbar. Gleichzeitig sind Zuverlässigkeit, Sicherheit und Wirtschaftlichkeit bei vielen Aufgaben noch anspruchsvoller als bei spezialisierten Robotern. ANIQMA trennt deshalb konsequent zwischen dem, was heute belastbar eingesetzt werden kann, und dem, was noch Entwicklungs- oder Pilotcharakter hat.
Humanoiden Pilot für Ihre Aufgabe prüfen
Pilotanwendungen, Demonstration, Forschung und klar abgegrenzte flexible Aufgaben
Konkreter Lern- oder Entwicklungszweck, kontrollierte Umgebung, realistische Erfolgskriterien
Reifegrad, Sicherheit, Geschwindigkeit, Verfügbarkeit und belastbarer Business Case
Humanoide Roboter für Unternehmen: von der Idee zur prüfbaren Aufgabe.
Eine menschenähnliche Form allein macht einen Roboter noch nicht zur passenden Lösung. Entscheidend ist, welche Tätigkeit er in Ihrer Umgebung reproduzierbar übernehmen kann und welcher Aufwand für Einrichtung, Betreuung und sichere Zusammenarbeit verbleibt.
Für Unternehmen lohnt es sich, drei Ziele zu unterscheiden: eine Technologie verstehen, eine abgegrenzte Anwendung entwickeln oder einen produktiven Prozess verbessern. Ein Forschungsprojekt darf Erkenntnisse gewinnen; ein Betriebseinsatz muss zusätzlich Qualität, Verfügbarkeit und Aufwand nachweisen. Wir ordnen das Ziel ein, bevor ein Modell ausgewählt wird.
Entwicklungsstand und Grenzen humanoider Robotik vertiefenWelche Bauform braucht Ihre Aufgabe?
Mobilität und Manipulation sind unterschiedliche Fähigkeiten. Für eine Tätigkeit an wechselnden Arbeitsplätzen kann eine mobile Plattform mit Armen relevant sein; für eine feste Übergabestelle reicht möglicherweise ein stationärer Roboter.
Zweibeinige Humanoide
Beine sind dann eine prüfenswerte Eigenschaft, wenn die Aufgabe Wege, Höhenunterschiede oder Arbeitspositionen verlangt, die andere Bauformen nicht sinnvoll erreichen. Gehen, Balance, Sturzverhalten und Energiebedarf müssen im vorgesehenen Umfeld gesondert bewertet werden. Eine menschenähnliche Bewegung ist kein Nachweis für einen sicheren Schichtbetrieb.
Mobile Systeme mit Armen
Ein Oberkörper mit Armen auf einer mobilen Basis verbindet Ortswechsel und Greifhandlungen. Auf geeigneten ebenen Wegen kann dies eine Alternative zum zweibeinigen System sein. Zu prüfen sind Durchfahrten, Positionierung am Arbeitsplatz, Stabilität beim Greifen und das Zusammenspiel von Fahrt und Manipulation.
Stationäre Manipulation
Wenn Material und Werkstücke ohnehin an einem festen Arbeitsplatz bereitstehen, kann ein Roboterarm oder Cobot die Aufgabe mit weniger zusätzlicher Mobilität lösen. Entscheidend sind Reichweite, Greifer, Varianten und Taktzeit. Auch ein Cobot erfordert eine Sicherheitsbewertung der vollständigen Anwendung.
Zwei Arme können bei beidhändigen Handlungen hilfreich sein. Für einen einfachen Transfer können ein Arm und ein passender Greifer genügen. Geschickte Hände sind besonders dann interessant, wenn wechselnde Gegenstände oder Werkzeuge gehandhabt werden sollen; bei gleichbleibenden Teilen kann ein spezialisierter Greifer einfacher sein.
Drei Aufgaben, an denen sich ein Pilot konkret prüfen lässt.
Die folgenden Aufgabenprofile sind mögliche Prüffälle. Sie sind keine Zusage, dass jedes aufgeführte Gerät diese Tätigkeit bereits beherrscht. Objekt, Ausstattung, Software und Sicherheitskonzept entscheiden über die Eignung.
Bauteile bereitstellen
Ein System entnimmt definierte Teile aus einem Behälter und legt sie in eine Aufnahme. Der Prüfaufwand steigt, wenn die Teile ungeordnet, spiegelnd, weich oder ineinander verhakt sind. Greifbarkeit, zulässige Beschädigungen, Lageerkennung und die Qualität der Ablage müssen deshalb mit echten Teilen getestet werden.
Werkstücke übergeben
Ein Werkstück wird an einem Übergabepunkt aufgenommen und an eine weitere Station übergeben. Wichtig sind die Freigabe der Station, das sichere Halten, die bestätigte Übergabe und ein definierter Umgang mit fehlendem oder falsch positioniertem Material. Bei Maschinenkontakt müssen Schnittstellen und Schutzmaßnahmen zur Anlage passen.
Bedienelemente betätigen
Ein Roboter soll einen definierten Griff, Taster oder ein anderes Bedienelement nutzen. Erreichbarkeit, benötigte Kraft, Rückmeldung und wiederholbare Positionierung sind zu prüfen. Ein sichtbarer Tastendruck allein bestätigt noch nicht, dass der dahinterliegende Prozess erfolgreich oder sicher ausgelöst wurde.
Geeignete Einstiegsaufgaben besitzen wenige Varianten, überschaubare Bewegungen, kontrollierte Übergaben und einen klaren Rückfallprozess. Ein Pilot sollte zunächst einen vollständigen kleinen Ablauf beherrschen, statt viele Fähigkeiten nur einmal vorzuführen.
Wie autonom ist der Roboter tatsächlich?
„Kann greifen“ oder „arbeitet mit KI“ beschreibt noch keinen Betriebsmodus. Für die Bewertung muss sichtbar sein, welche Entscheidungen das System selbst trifft und wann ein Mensch eingreift.
Fernsteuerung
Eine Person steuert Bewegungen oder unterstützt Entscheidungen aus der Ferne. Das kann für Erprobung und Datenerfassung sinnvoll sein. Diese Bedienzeit bleibt jedoch Personalaufwand und darf nicht als autonome Entlastung ausgewiesen werden.
Vorbereiteter Ablauf
Das System führt einen programmierten oder angelernten Ablauf unter definierten Bedingungen aus. Zu prüfen ist, wie viel Vorbereitung erforderlich war und welche Abweichungen noch beherrscht werden. Ein reproduzierbarer Ablauf kann wertvoll sein, ohne eine universelle Fähigkeit darzustellen.
Überwachte Autonomie
Der Roboter bearbeitet die Aufgabe selbstständig, benötigt bei Ausnahmen aber Unterstützung. Für den Business Case zählen Anzahl und Dauer dieser Eingriffe ebenso wie die benötigte Qualifikation. Aufsicht und sichere Eingriffsmöglichkeiten gehören zum Betriebskonzept.
Autonomie im definierten Bereich
Der Betrieb wird nur innerhalb nachgewiesener Aufgaben, Objektvarianten und Umgebungsbedingungen freigegeben. Außerhalb dieses Bereichs braucht es einen sicheren Stopp oder eine Übergabe an Menschen. Eine natürlichsprachliche Anweisung ist für sich genommen keine Absicherung gegen Fehlhandlungen.
Demonstration, Herstellerfunktion und freigegebene Kundenanwendung sollten deshalb getrennt betrachtet werden. Fordern Sie einen Test mit Ihren Objekten, relevanten Varianten und nachvollziehbarer Dokumentation der menschlichen Unterstützung.
Pilotbeispiel: Bauteile aus einem Behälter an einen Arbeitsplatz übergeben.
Hypothetisches Planungsbeispiel – keine ANIQMA-Kundenreferenz und kein Leistungsversprechen für ein bestimmtes Modell.
Ausgangspunkt ist ein wiederkehrender Materialgriff: Definierte Bauteile sollen aus einem zugänglichen Behälter entnommen und in einer markierten Aufnahme bereitgestellt werden. Der Pilot beginnt mit wenigen freigegebenen Teilen und einer festen Übergabestelle. Er soll zeigen, ob der komplette Ablauf unter diesen Bedingungen stabil funktioniert.
1. Aufgabe und Grenzen festlegen
Teile, Ausgangslage, Zielposition, Qualitätsanforderungen und erlaubte Bewegungen werden beschrieben. Dazu gehören der Umgang mit einem leeren Behälter, einer belegten Aufnahme, einem nicht erkannten Teil und einem unterbrochenen Ablauf. Verantwortliche Personen, Arbeitsbereich und sicherer Stopp müssen vor dem Test geklärt sein.
2. Ausgangsprozess erfassen
Gemessen werden Durchlaufzeit, tatsächliche Personalbindung, heutige Fehler und notwendige Nacharbeit. Besteht die Tätigkeit nur aus einzelnen Griffen innerhalb einer größeren Aufgabe, darf nicht die gesamte Arbeitszeit als mögliche Einsparung angesetzt werden.
3. Erfolg und Eingriffe messen
Erfasst werden vollständige korrekte Durchläufe, Zykluszeiten einschließlich Wartezeit, Fehlgriffe, beschädigte Teile sowie Anzahl und Dauer menschlicher Eingriffe. Eine Erfolgsquote braucht einen klaren Nenner: beispielsweise alle gestarteten Durchläufe mit den zuvor freigegebenen Teilen. Wiederholungen werden nicht aus der Auswertung entfernt.
4. Varianten und Störungen testen
Erst nach einer stabilen Ausgangsaufgabe werden kontrolliert zusätzliche Teilelagen und relevante Varianten aufgenommen. Ebenso werden Prozessunterbrechungen und der vorgesehene Wiederanlauf getestet. Eine erfolgreiche Ausnahmebehandlung ist wichtiger als ein möglichst eindrucksvoller Einzelversuch.
5. Fortführen, begrenzen oder beenden
Vor Beginn werden Mindestanforderungen an Qualität, Tempo, Eingriffsaufwand und sicheren Betrieb vereinbart. Am Ende wird entschieden: Anwendung weiterentwickeln, Einsatzbereich enger fassen, eine andere Bauform prüfen oder das Vorhaben beenden. Ein dokumentierter Abbruch kann eine wirtschaftlich wertvolle Erkenntnis sein.
Zum Ergebnis gehören eine Beschreibung des geprüften Einsatzbereichs, die Messdaten, verbleibende Aufgaben für Menschen und offene technische Punkte. Hersteller-Maximalwerte oder eine einzelne Bestzeit ersetzen diese Auswertung nicht.
Demo und Pilot strukturiert vorbereitenWirtschaftlichkeit: Lerngewinn und produktiven Nutzen getrennt bewerten.
Ein Humanoid kann strategisch interessant sein, obwohl sich ein erster Pilot noch nicht durch eingesparte Arbeitsstunden bezahlt macht. Das Projekt braucht dann ein bewusstes Lernziel und ein begrenztes Budget. Für einen Produktiveinsatz gelten andere Maßstäbe.
Projektkosten vollständig betrachten
Neben Gerät, Greifern und Ausstattung zählen Softwarezugang, Anwendungsentwicklung, Training, Testaufwand und Änderungen am Arbeitsplatz. Im laufenden Betrieb kommen Betreuung, Energieversorgung, Wartung, Updates und erneute Prüfung veränderter Abläufe hinzu. Kostenannahmen müssen zur tatsächlich angebotenen Konfiguration passen.
Nutzbare Entlastung nachweisen
Für eine belastbare Rechnung zählen die tatsächlich übernommenen Tätigkeiten, erreichbare Einsatzzeiten und verbleibende Personalbindung. Einrichtung, Eingriffe und Nacharbeit werden abgezogen. Freie Minuten in einem Ablauf werden erst dann wirtschaftlich nutzbar, wenn die Arbeitsorganisation diese Entlastung auch aufnehmen kann.
Der bestehende ANIQMA-ROI-Rechner für Reinigung, Service und Transport ist kein fertiges Kalkulationsmodell für humanoide Entwicklungsprojekte. Dafür werden projektbezogene Annahmen benötigt: etwa Kosten je korrekt abgeschlossenem Vorgang, verfügbare Einsatzzeit und Aufwand je Ausnahme.
Wann eine andere Lösung sinnvoller ist
Geht es überwiegend um wiederkehrende Fahrten, ist Transportrobotik eine wichtige Vergleichsoption. Liegt der Schwerpunkt auf gleichbleibenden Greifhandlungen an einem festen Ort, kommen Roboterarm, Cobot oder eine angepasste Vorrichtung infrage. Manchmal verbessert schon eine andere Materialbereitstellung den Ablauf stärker als zusätzliche Robotik. Diese Alternativen gehören in die Bewertung.
Transport und Materialfluss als Alternative prüfenIndustrieautomation und Handling einordnenGeräteauswahl: Ausstattung und Entwicklungszugang gehören zur Entscheidung.
Die folgenden Profile zeigen unterschiedliche Plattformen. Vergleichen Sie nicht nur Bauform und Datenblatt, sondern die konkret lieferbare Ausführung und den Aufwand bis zu Ihrer Anwendung.
Ein wichtiger Unterschied lässt sich am Unitree G1 zeigen: Der Hersteller führt G1 und G1 EDU getrennt auf; eigener Entwicklungszugang und zusätzliche Ausstattung sind konfigurationsabhängig. Auf der Herstellerseite werden außerdem noch in Entwicklung befindliche Beispielfunktionen gekennzeichnet. Für eine Auswahl müssen deshalb die angebotene Variante, nutzbare Schnittstellen und nachweisbare Funktionen ausdrücklich geklärt werden.
G1 und G1 EDU in der Herstellerdokumentation vergleichenFür jedes System prüfen wir im konkreten Projekt: Welche Funktionen sind im angebotenen Softwarestand verfügbar? Welche Greifer und Schnittstellen werden benötigt? Wer übernimmt Entwicklung und Support? Welche Aufgaben wurden mit vergleichbaren Objekten nachgewiesen? Welche Sicherheitsmaßnahmen und Betriebsbedingungen sind für den vorgesehenen Einsatz erforderlich?
Für eine erste Prüfung beschreiben Sie bitte die Tätigkeit, Objekte und Varianten, Übergaben, heutigen Aufwand und Ihr Ziel: Kompetenzaufbau, Pilot oder produktiver Betrieb. Ein kurzes Video des heutigen Ablaufs oder Fotos der Arbeitsstation können die spätere fachliche Klärung unterstützen; vertrauliche Details sollten vorher abgestimmt werden.
Humanoiden Pilot für Ihre Aufgabe prüfenHerstellerquelle für die Varianteneinordnung: Unitree G1/G1 EDU, geprüft am 4. Oktober 2026. Gerätefunktionen und Verfügbarkeit werden für das konkrete Angebot erneut geprüft.
Systeme für diese Lösung
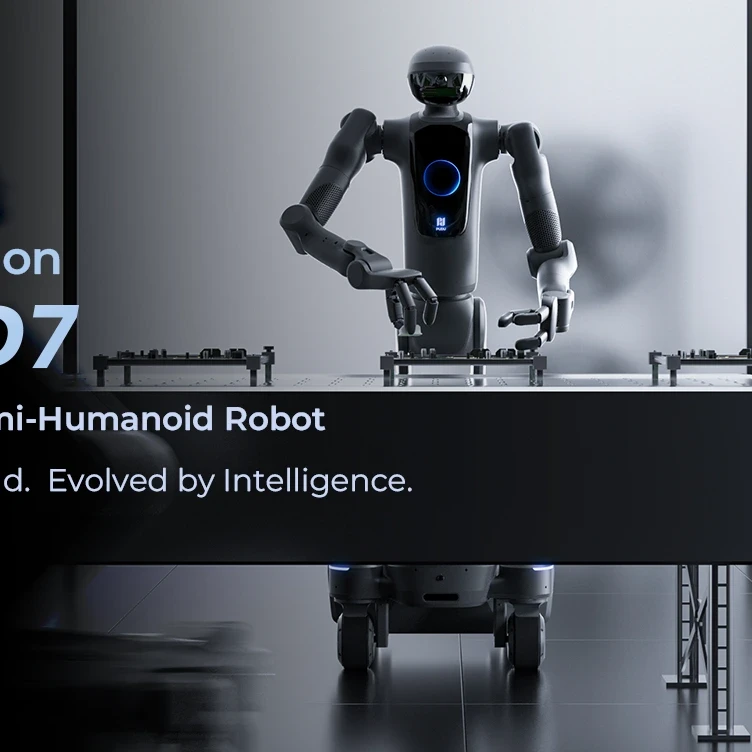
PUDU D7
Industrieller semi-humanoider Roboter der nächsten Generation mit zwei Armen, bis zu 14 kg Nutzlast, Arbeitshöhen bis 2 m, 360°-Wahrnehmung und autonomem Batteriewechsel.
System ansehen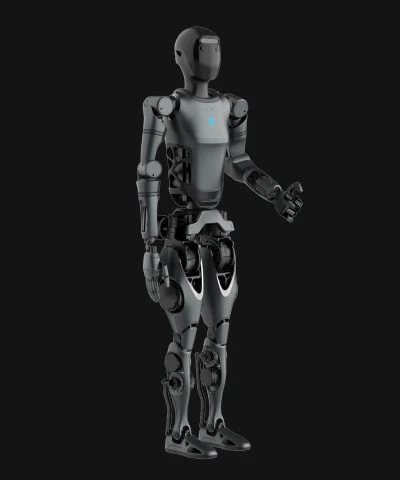
PUDU D9
Vollgroßer zweibeiniger Humanoid von PUDU: 170 cm, 42 Freiheitsgrade, bis zu 20 kg Nutzlast im Testumfeld, 2 m/s Gehgeschwindigkeit und taktile DH11-Hände.
System ansehen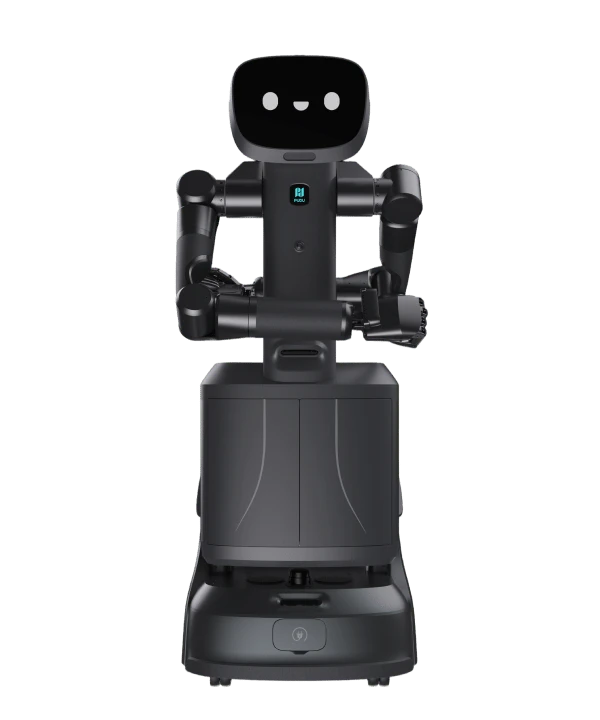
PUDU FlashBot Arm
Semi-humanoider Serviceroboter mit zwei 7-DOF-Armen und taktilen Händen, geschlossenen Lieferfächern, 65 cm Mindestweg und automatischem Laden.
System ansehen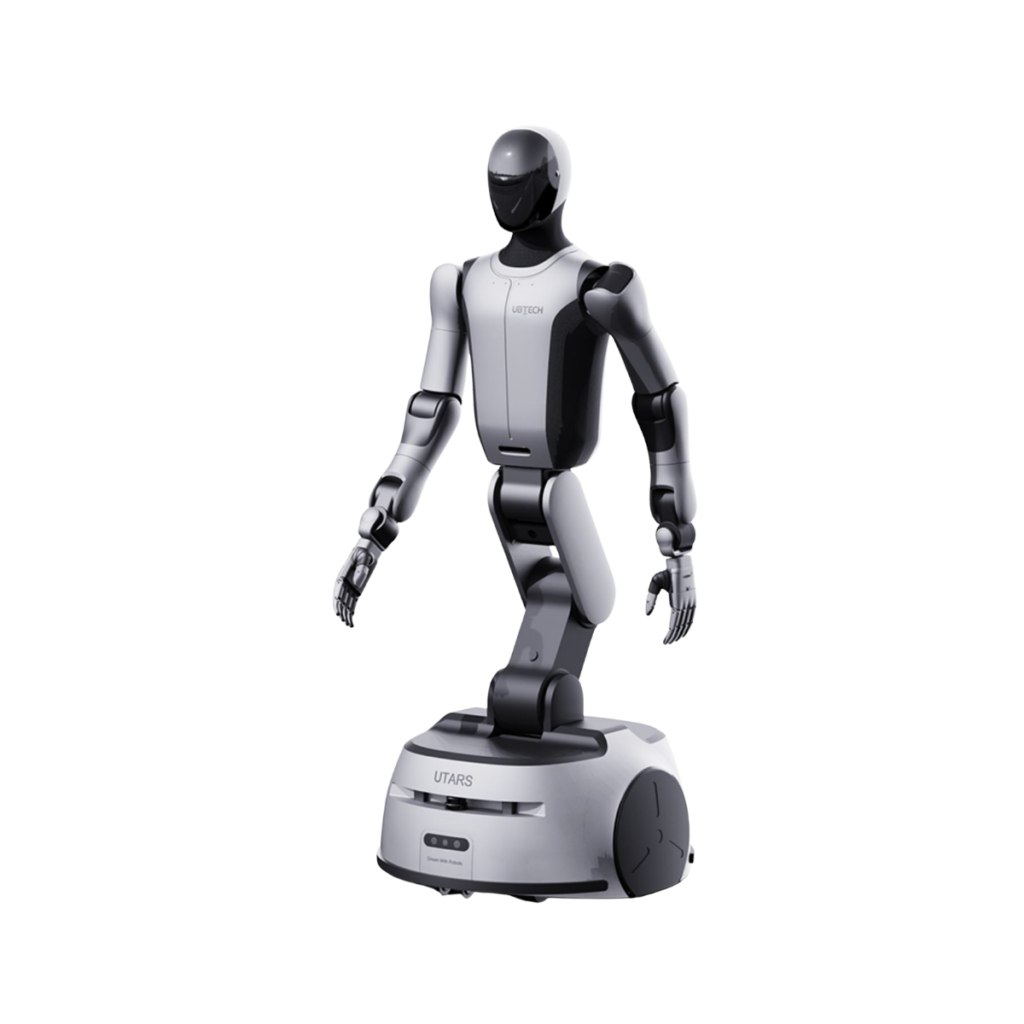
UBTECH Cruzr S2
Radbasierter Humanoid für mobile Manipulation in Industrie und Logistik: zwei Arme, dexteröse Hände und ein variabler Arbeitsbereich.
System ansehen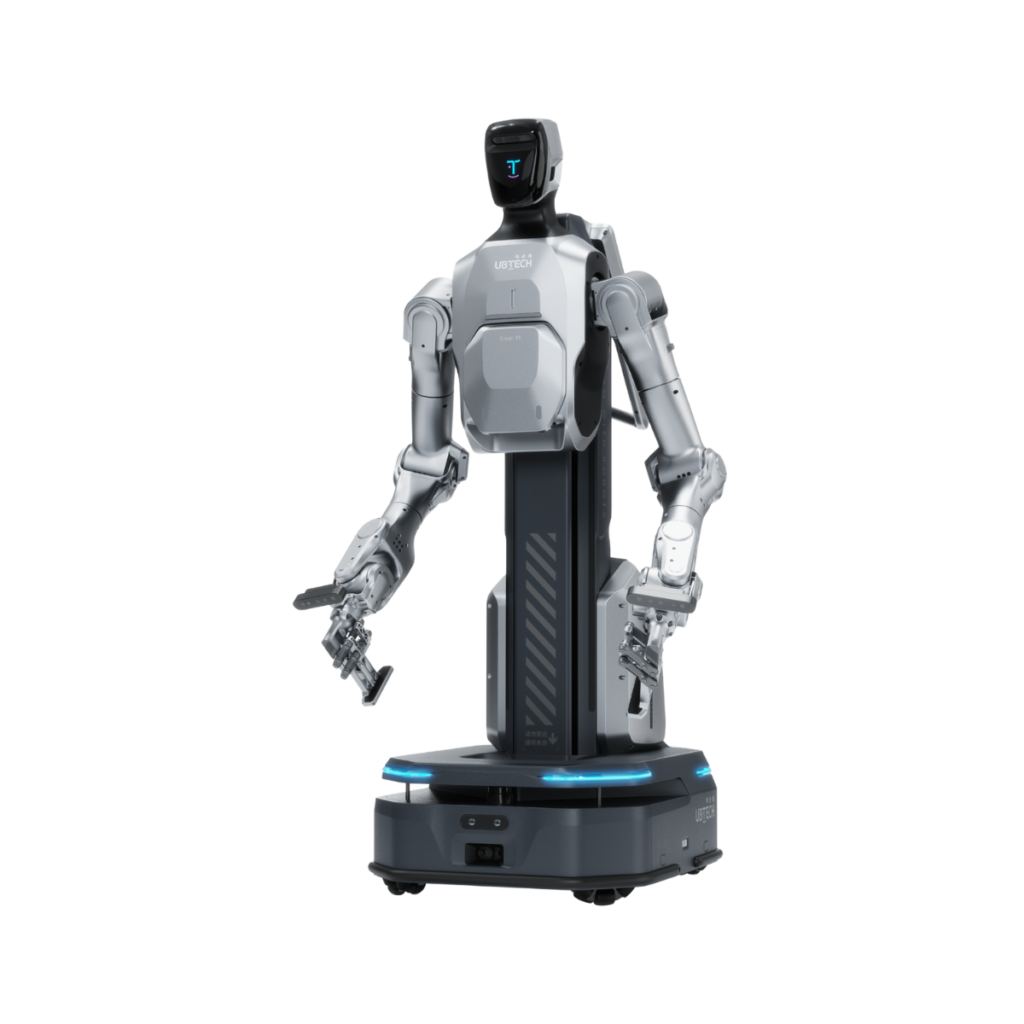
UBTECH Cruzr Y1
Mobiler Dual-Arm-Roboter für Materialhandling, Sortierung und Maschinenbeschickung. Die Aufgabe verbindet Fahrweg, Greifen und definierte Übergaben.
System ansehen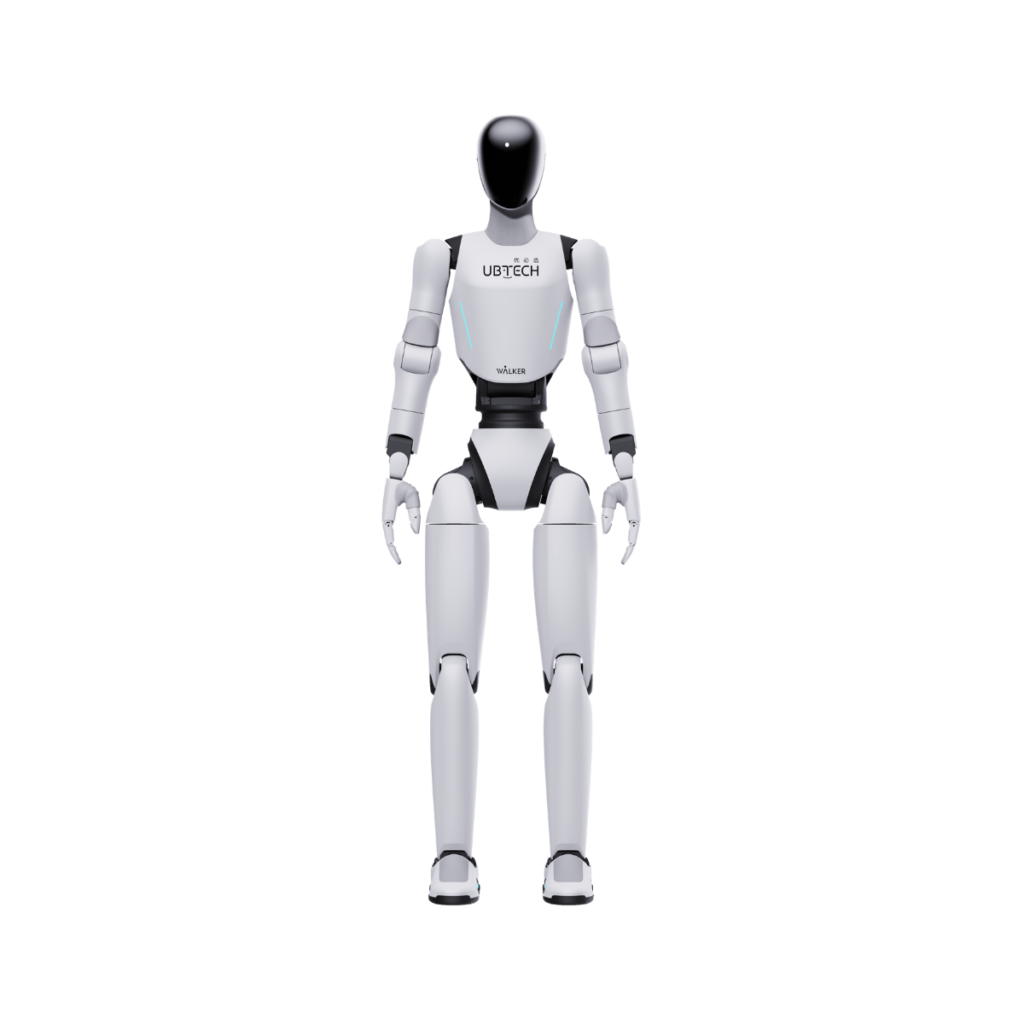
UBTECH Walker C1
Humanoider Serviceroboter für betreute Besucherinteraktion, Empfang und geführte Präsentationen. Sprachumfang, Inhalte und Einsatzumgebung müssen zum Standort passen.
System ansehen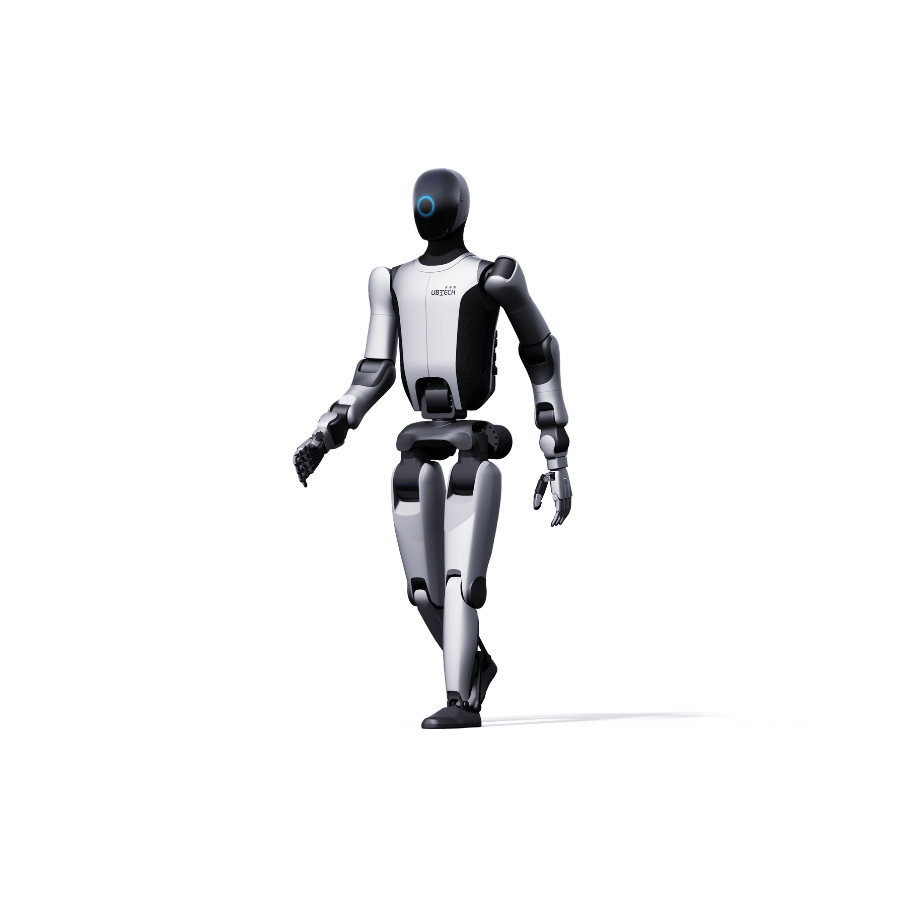
UBTECH Walker S2
Humanoide Plattform mit Blick auf künftige industrielle und logistische Arbeitsintegration. Relevant für Unternehmen, die flexible Robotik früh einordnen und mögliche Einsatzfelder strukturiert vorbereiten wollen.
System ansehen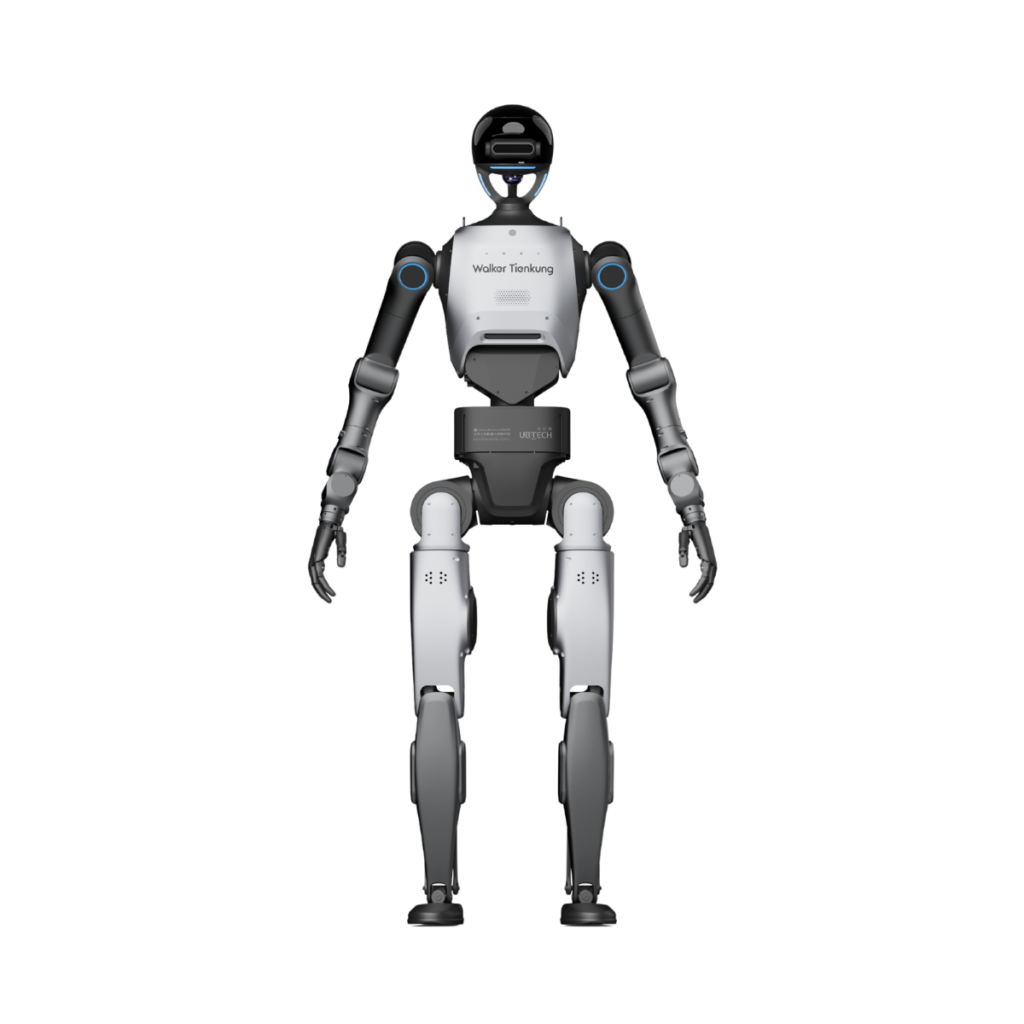
UBTECH Walker Tienkung DEX
Humanoide Forschungsplattform für Ganzkörpersteuerung, Arm-Hand-Koordination und Embodied AI. Entwicklungszugang und konkrete Hardwareversion bestimmen den Projektumfang.
System ansehen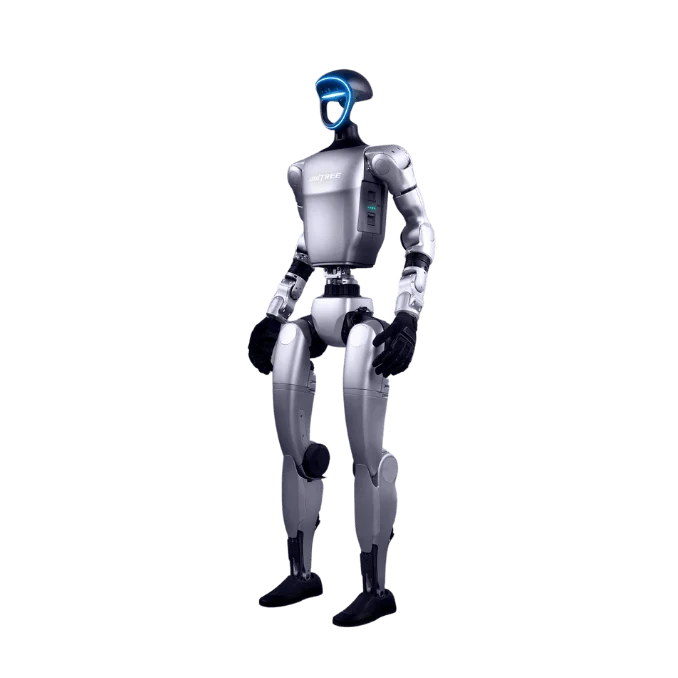
Unitree G1
Kompakte humanoide Plattform für Entwicklung, Demonstration und das praktische Verständnis der nächsten Automatisierungsstufe. Interessant, um Fähigkeiten heute realistisch zu erproben, nicht als universeller Arbeitsplatzersatz.
System ansehenEinführung, Pflege und Wartung gehören zur Lösung.
Humanoide Robotik braucht besonders viel Konzeptarbeit. Aufgabe, Reifegrad, Sicherheitsrahmen, Objekte und menschliche Zusammenarbeit müssen eng abgegrenzt werden. Pflege, Wartung und Softwarestand sind Teil des Pilot- und Betriebskonzepts.
Service & Beratung ansehenBeratung & Betriebskonzept
Vor einer Inbetriebnahme definieren wir eine reproduzierbare Aufgabe, Arbeitsbereich, Objekte, Greif- oder Bedienhandlungen, Interaktion mit Menschen, Sicherheitsgrenzen und Rückfallprozess bei Fehlern. Lern- und Pilotziel, Ladeorganisation und manuelle Eingriffsmöglichkeiten werden ebenso festgelegt. Erst danach lässt sich beurteilen, ob ein humanoides System einen sinnvollen Erkenntnis- oder Produktivnutzen bietet.
Inbetriebnahme & Einweisung
Bei der Inbetriebnahme werden Arbeitsbereich, Objekte, Bewegungsabläufe, Sicherheitsgrenzen und Rückfallprozesse schrittweise eingerichtet. Der Pilot wird bewusst mit wenigen klaren Aufgaben gestartet und unter Aufsicht getestet. Verantwortliche Mitarbeitende müssen wissen, was das System kann, wann eingegriffen wird und wie ein sicherer Stopp bzw. Neustart erfolgt.
Pflege im Alltag
Gelenke, Hände oder Greifer, Sensorflächen, Kameras, Gehäuse, Kabel und Akkus benötigen regelmäßige Sicht- und Funktionskontrolle. Bei mobilen humanoiden Systemen kommen Füße, Fahrwerk oder Kontaktflächen hinzu.
Planmäßige Wartung
Planmäßige Wartung umfasst je nach Plattform Aktuatoren, Gelenke, Hände, Sensorik, Kalibrierung, Akku und sicherheitsrelevante Funktionen. Umfang und Intervalle sind stark hersteller- und versionsabhängig und werden deshalb modellbezogen festgelegt.
Support & Optimierung
Software, Aufgabenmodelle, Bewegungsabläufe und Sicherheitsparameter entwickeln sich bei dieser Robotikklasse besonders schnell. Herstellerupdates, Fehleranalyse und die Auswertung realer Pilotdaten gehören deshalb eng zum Betrieb. Funktionen werden nie allein aus einer Präsentation heraus als dauerhaft verfügbar vorausgesetzt.
Von der Lösung zum sinnvollen Einsatz.
Einsatzfall
Wir klären zuerst, welche wiederkehrende Aufgabe übernommen werden soll, wie sie heute organisiert ist und welcher Anteil davon unter realen Bedingungen automatisierbar erscheint.
Wirtschaftlichkeit
Automatisierbare Zeit, Personaleinsatz, Investition und laufende Kosten müssen zusammenpassen. Ein technisch geeignetes System ist noch kein Business Case, wenn der nutzbare Einsatzanteil zu klein bleibt.
Integration & Betrieb
Das System wird nicht nur technisch aufgestellt. Umgebung, Infrastruktur, Aufgaben, Verantwortlichkeiten und Serviceweg werden für den realen Betrieb eingerichtet. Pflege und Wartung bleiben anschließend Teil der Lösung.