Öffnet in einem neuen Tab

PUDU D7

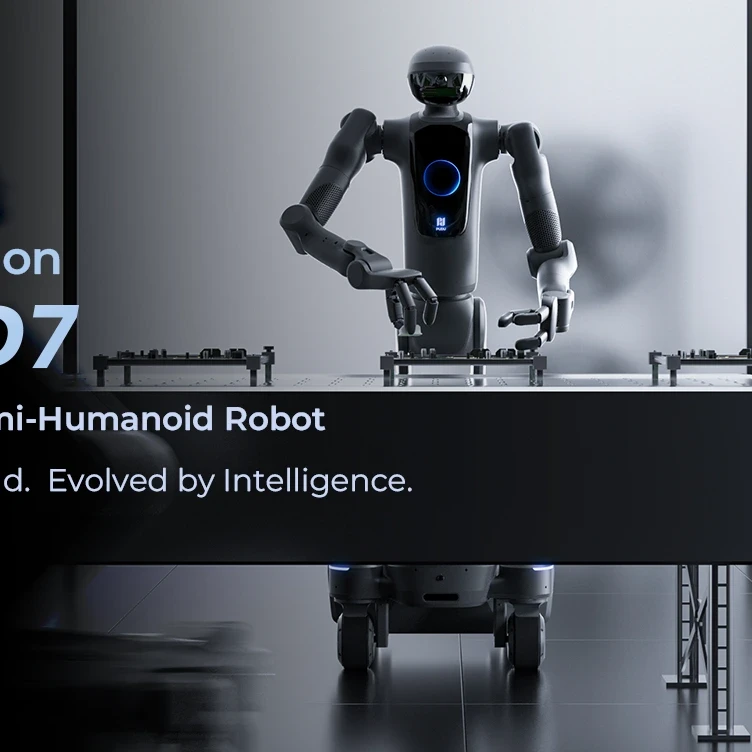
Industrieller semi-humanoider Roboter der nächsten Generation mit zwei Armen, bis zu 14 kg Nutzlast, Arbeitshöhen bis 2 m, 360°-Wahrnehmung und autonomem Batteriewechsel.

PUDU D7

Für Ihr Projekt wichtig.

Im Projekt klären

Materialfluss, reale Objekte, Greifhöhen, Nutzlast, Sicherheitsbereiche und Batteriewechselstation.

Betrieb

Werkzeug, Greifer, Kabel und Vorrichtungen regelmäßig kontrollieren; Achsen, Kalibrierung und sicherheitsrelevante Komponenten planmäßig warten.

Integration

Arbeitsbereich, Batteriewechsel, Greifaufgaben und Prozessschnittstellen im Pilot mit realen Objekten validieren.

Pilot oder Einsatz prüfen

Eckdaten, die für den Einsatz zählen.

Ausgewählte öffentlich belegte Hersteller- oder Distributorangaben. Werte können je nach Konfiguration und Einsatzbedingungen abweichen.

Nutzlast

bis 14 kg

Arbeitshöhe

bis 2 m

Wahrnehmung

LiDAR vorn + hinten

Energie

autonomer Batteriewechsel

Betrieb, Optionen & Integration.

Der Roboter ist nur ein Teil der Lösung. Laden, Versorgung, Gebäudezugänge und optionale Module bestimmen, wie autonom das System im Alltag wirklich arbeiten kann.

Laden & Docking

Die 2026 vorgestellte D7-Generation unterstützt laut PUDU vollautonomen Batteriewechsel. Dadurch soll der Roboter Batterien selbstständig tauschen und laden können, um längere Mehrschicht- und 24/7-Szenarien zu unterstützen.

Versorgung / Station

Eine Medienversorgung ist nicht erforderlich. Für den autonomen Betrieb muss jedoch die Batteriewechsel- und Ladeinfrastruktur in das Layout integriert werden.

Türen & Zugang

Eine standardisierte automatische Tür- oder Torintegration ist für den D7 in den aktuell geprüften Herstellerunterlagen nicht als Serienfunktion bestätigt. Zugänge und Bedienhandlungen werden deshalb für den konkreten Pilot separat bewertet.

Aufzüge & Etagen

Eine serienmäßige Aufzugsintegration ist für den D7 in den aktuell geprüften Unterlagen nicht bestätigt. Mehrgeschossige Szenarien wären ein eigenes Integrations- und Sicherheitsprojekt.

Module & Zubehör

PUDU beschreibt zwei kraftgeregelte Arme, taktile Wahrnehmung und eine industrielle Plattform für Materialhandling, Shelf Picking, Nachfüllen, Wagenbewegung und weitere mehrstufige Aufgaben.

Vor Ort einplanen

Zu prüfen sind Bewegungsraum der Arme, Sicherheitszonen, Verkehrswege, Übergabehöhen bis 2 m, Batterie-/Ladebereich, Netzabdeckung sowie reale Werkstücke, Behälter und Greifsituationen.

Was bedeutet das im Projekt?

Die aktuelle D7-Generation wurde 2026 neu vorgestellt und unterscheidet sich von der 2024 gezeigten Plattform. ANIQMA verwendet deshalb nur aktuelle, bestätigte Herstellerangaben und bestätigt konkrete Hardware-, Software- und Greiferoptionen vor einem Pilotprojekt.

Herstellerangaben sind der Ausgangspunkt. Stations-, Tür- und Aufzugskompatibilität prüfen wir am konkreten Standort, bevor daraus eine Projektzusage wird.

Integration & Flottenbetrieb ansehen

PUDU D7 im Einsatz.

Die folgenden Punkte zeigen, für welche Aufgaben und Bedingungen das System gedacht ist und wo genauer geprüft werden muss.

Semi-humanoide Robotik für industrielle Aufgaben

Der aktuelle PUDU D7 ist ein industrieller semi-humanoider Roboter der nächsten Generation. Er verbindet ein mobiles Fahrwerk mit zwei Armen und ist für Aufgaben gedacht, bei denen reine Transportrobotik nicht ausreicht, aber ein vollständig zweibeiniger Humanoid nicht notwendig ist.

PUDU positioniert den D7 2026 ausdrücklich für Fertigung, Lager und Materialhandling. Typische Beispiele sind Greifen, Bereitstellen, Nachfüllen, Wagen schieben und mehrstufige Arbeitsabläufe in bestehenden Industrieumgebungen.

Bis zu 14 kg Nutzlast und Arbeitsbereiche bis 2 Meter

Für die aktuelle Generation nennt PUDU bis zu 14 kg Nutzlast und einen Arbeitsbereich bis zu 2 Metern Höhe. Damit kann die Plattform auch höhere Regal- oder Bereitstellpositionen erreichen.

Für die Praxis muss zwischen Gesamtlast, einarmiger Handhabung, Objektgeometrie und erforderlicher Präzision unterschieden werden. Ob ein konkretes Werkstück oder Behältnis zuverlässig gehandhabt werden kann, lässt sich deshalb nur anhand eines realen Greif- und Prozessversuchs beurteilen.

Navigation und Manipulation sollen gemeinsam planen

Der D7 basiert auf PuduFM 1.0, PUDUs Foundation Model für verkörperte Intelligenz. Der Hersteller beschreibt ein gemeinsames Aktionsmodell für Mobilität, Annäherung, Greifen und dynamische Anpassung, statt Navigation und Manipulation getrennt zu behandeln.

Für Industrieprojekte ist das konzeptionell interessant, weil viele Aufgaben aus mehreren Schritten bestehen: zum Ort fahren, Objekt erkennen, greifen, transportieren, positionieren und auf Abweichungen reagieren. Der tatsächliche Reifegrad muss für jeden Prozess dennoch praktisch validiert werden.

360°-Wahrnehmung für dynamische Umgebungen

Die aktuelle D7-Generation besitzt laut PUDU LiDAR vorne und hinten sowie eine umfassende Wahrnehmung der Umgebung. Ziel ist, Hindernisse, Routenänderungen und Mischverkehr in Echtzeit zu erkennen.

Gerade in bestehenden Fabriken kann das Integrationsaufwand reduzieren, ersetzt aber keine Sicherheitsbetrachtung. Verkehrsregeln, Arbeitsbereiche, Schutzkonzept und Interaktion mit Menschen und Fahrzeugen gehören weiterhin in die Anlagenplanung.

Autonomer Batteriewechsel für 24/7-Betrieb

Ein wesentlicher Unterschied zu vielen Entwicklungsplattformen ist der von PUDU beschriebene autonome Batteriewechsel. Der D7 soll Batterien selbstständig entfernen, ersetzen und laden können, um Stillstand im Mehrschichtbetrieb zu reduzieren.

Damit wird auch die Energieversorgung zum Systembestandteil: Wechselstation, verfügbare Batterien, sichere Zugänglichkeit und Betriebsstrategie müssen zusammen geplant werden.

Wichtig: aktuelle Generation getrennt von früheren D7-Angaben betrachten

PUDU hatte bereits 2024 eine frühere D7-Generation vorgestellt. Die 2026 präsentierte Industrieversion wurde deutlich weiterentwickelt. ANIQMA verwendet deshalb für diese Seite bewusst die aktuellen Herstellerinformationen von 2026 und überträgt ältere Daten nicht ungeprüft auf das neue Modell.

Für konkrete Projekte bestätigen wir Ausstattung, Softwarestand, Greifer beziehungsweise Hände und verfügbare Funktionen immer für das angebotene System.

Der D7 gehört bei ANIQMA sowohl zur humanoiden Robotik als auch zur Industrieautomation & Handling. Einen realen Prozess können wir über die Robotik-Potenzialprüfung strukturieren.

Herstellerquelle

Grundlage ist die offizielle PUDU-Mitteilung „Next-Generation PUDU D7“ vom 01.06.2026. Die aktuelle deutsche Produktseite ist öffentlich gelistet, liefert derzeit jedoch nicht alle technischen Inhalte serverseitig aus. Deshalb übernehmen wir nur Angaben, die in der aktuellen Herstellerveröffentlichung eindeutig bestätigt sind. Quellenstand: 24.09.2026.

Von der Auswahl in den Betrieb.

Einsatz prüfen

Wir klären Aufgabe, Umgebung, Ausnahmen, Arbeitsaufwand und Betriebskonzept, bevor das System festgelegt wird. Produktidee und reale Abläufe müssen zusammenpassen.

Demo & Piloteinsatz

Demo oder Pilot konzentrieren sich auf die Flächen, Wege, Übergaben oder Interaktionen, die für den späteren Einsatz kritisch sind.

Einführung & Go-live

Einrichtung, Inbetriebnahme, Infrastruktur, Einsatzzeiten und Zuständigkeiten werden auf den tatsächlichen Betrieb abgestimmt. Je nach System gehören Station, Wasser, Ladepunkte, Routen, Übergaben, Türen, Aufzüge oder Schnittstellen dazu.

Pflege im Alltag

Vor der Übergabe wird geklärt, welche regelmäßigen Sicht-, Reinigungs-, Nachfüll- oder Funktionskontrollen im Alltag nötig sind und wer sie übernimmt. Auch ein autonomes System bleibt ein technisches Arbeitsmittel, das gepflegt werden muss.

Wartung & Support

Planmäßige Wartung, Verschleißteile, Akkus, Software, Ersatzteilweg und Support werden passend zum System und zur Einsatzintensität organisiert. So bleibt nicht erst nach der ersten Störung offen, wer was übernimmt.

Passt dieses System zu Ihrer Aufgabe?

Robotik-Potenzial prüfen