Eine Plattform für eine konkrete Forschungsfrage
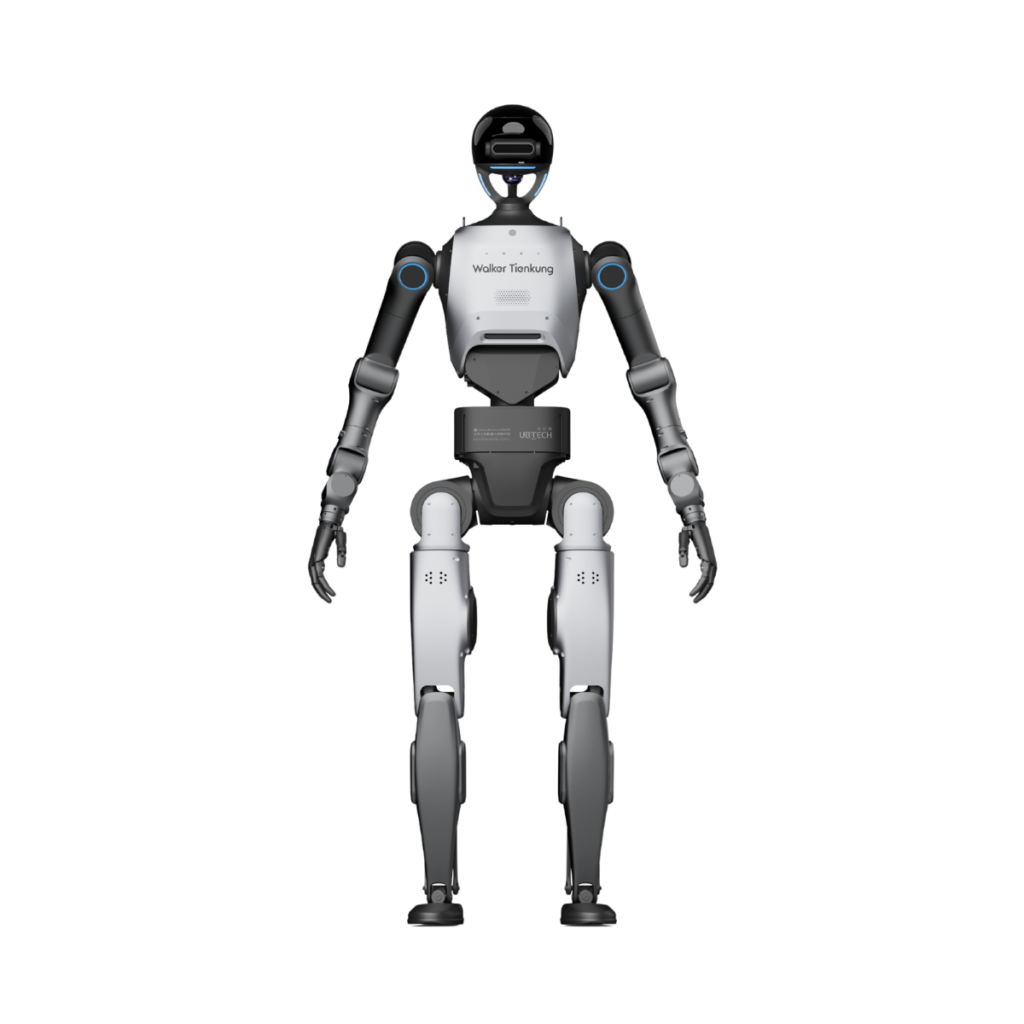
Walker Tienkung DEX ist für Projekte interessant, die Wahrnehmung, Bewegungsplanung und physische Interaktion gemeinsam untersuchen. Möglich sind Forschungsaufbauten zur Arm-Hand-Koordination, Objektmanipulation und Ganzkörperregelung. Der Nutzen entsteht aus dem Zugang zum benötigten Systemteil und einem wiederholbaren Experiment, nicht aus einer möglichst langen Liste möglicher Bewegungen.
DEX und ältere Tienkung-Ausführungen unterscheiden
Die UBTECH-Broschüre für Walker Tienkung DEX nennt ungefähr 169 cm Körperhöhe, 64,5 kg Eigengewicht und 31 Körperfreiheitsgrade. Dexteröse Hände sind dort als Option aufgeführt. Der Hersteller veröffentlicht zudem ein eigenes DEX-URDF-Paket. Angaben älterer Tienkung-Ausführungen werden nicht übertragen; Modell, Hände, Firmware und Simulationsressourcen müssen zur gelieferten Konfiguration passen.
Ein wichtiger Hinweis zur Teleoperation
Die offizielle Thinker-studio-Anleitung für DEX beschreibt Teleoperation, Datenerfassung, Qualitätsprüfung und Export. Für den darin dokumentierten Stand ist Teleoperation nur im aufgehängten Zustand freigegeben; stehende Teleoperation wird ausdrücklich nicht unterstützt. Ein Hebegestell und ein geeigneter Versuchsraum sind deshalb für diesen Workflow wesentlich. Daraus wird keine allgemeine Aussage über alle Bewegungsmodi abgeleitet.
Entwicklungszugang vor Beschaffung klären
Lassen Sie sich verfügbare APIs, Zugriffsebenen, kompatible Softwareversionen, Beispielcode, Lizenzen und die angebotenen Hände konkret zeigen. Prüfen Sie auch, ob das Simulationsmodell zur gelieferten Konfiguration passt. Vor einem Experiment werden Abbruchbedingungen, zulässige Bewegungen, Betreuung und die Wiederherstellung eines bekannten Zustands vereinbart. Forschungsbetrieb darf nicht mit einer fertigen Produktionsanwendung gleichgesetzt werden. Projektplanung für humanoide Robotik und Forschungsaufgabe besprechen.
Quellen und Datenstand
Geprüft am 4. Oktober 2026. UBTECH – DEX-Produktbroschüre, bereitgestellt von Terra Robotics; UBTECH – Thinker-studio-Anleitung für DEX; UBTECH – DEX-URDF-Modell; Terra Robotics – angebotene Plattform. Zahlen sind Herstellerangaben. Projektfragen sind Einordnungen von ANIQMA, keine eigenen Testergebnisse.