Materialhandling zwischen mehreren Stationen
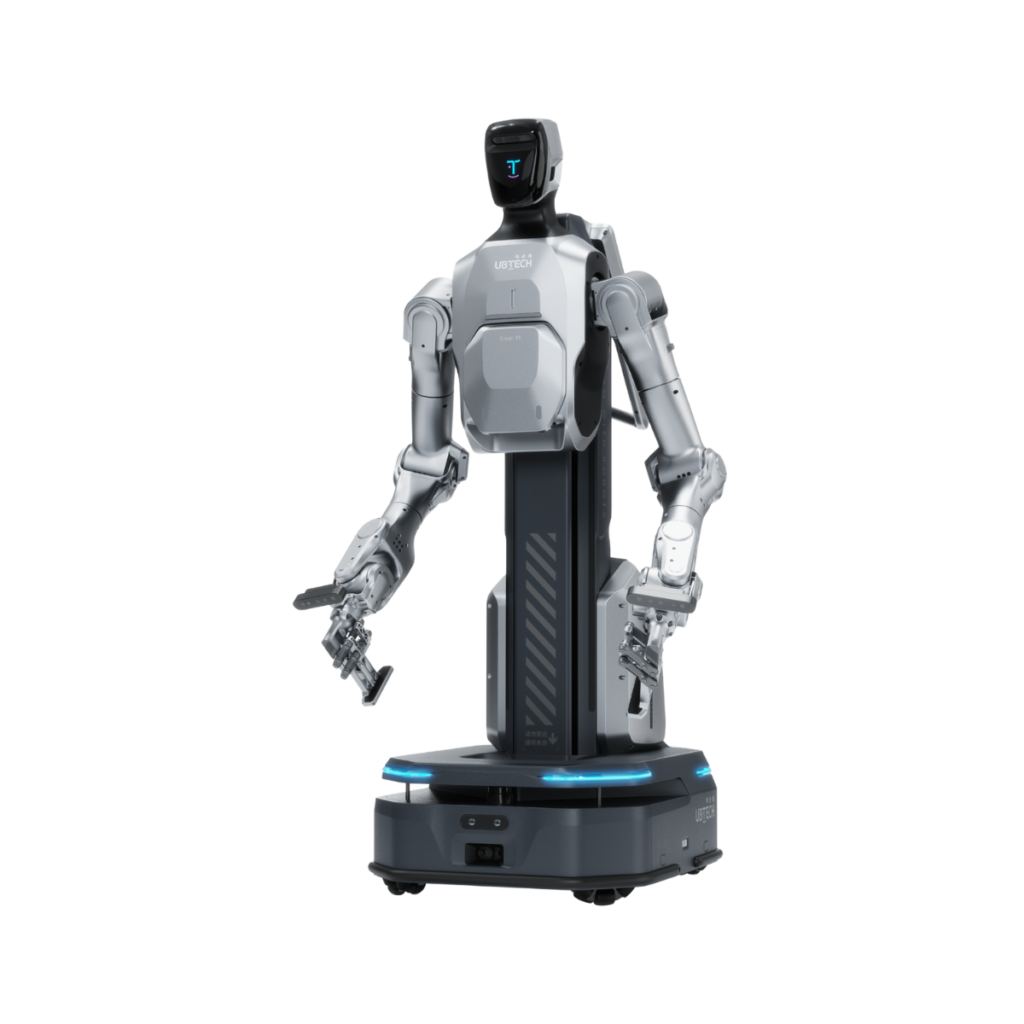
UBTECH ordnet den Cruzr Y1 als industrielle mobile Manipulationsplattform ein und zeigt Sortierung, Palettierung und Maschinenbeschickung als Aufgabenfelder. Das bedeutet für die Auswahl: Fahrweg und Handhabung werden zusammen geplant. Der Roboter wird an realen Behältern, Teilen und Maschinen geprüft, statt nur eine vorgeführte Funktion zu übernehmen.
Arme, Arbeitsbereich und Lastprofil
Das UBTECH-Datenblatt nennt zwei Arme mit je sieben Freiheitsgraden, 750 mm Armlänge und einen Arbeitsbereich von 0 bis 1.800 mm. Das Eigengewicht wird mit 100 kg angegeben. Greifergewicht, Schwerpunkt, Objektgeometrie und Bewegungsprofil müssen zur Konfiguration passen. Die Tabelle nennt 10 kg unter „Arm Payload“, ohne die Verteilung auf beide Arme eindeutig zu erläutern. Daraus leiten wir keine zugesagte Gesamttraglast für ein konkretes Handlingprojekt ab.
Maschinenbeschickung braucht klare Zustände
Ein Pilot sollte erkennen können, wann eine Maschine bereit ist, ob die Aufnahme gelungen ist und ob ein Werkstück richtig abgelegt wurde. Freigabesignale, Werkstückspannung, Türzustände und Störungsmeldungen werden mit der Maschinenverantwortung abgestimmt. Für wechselnde Teile werden zulässige Varianten und ausgeschlossene Fälle festgelegt. Ein vorhandenes Robotersystem bedeutet keine fertige Anbindung an eine bestimmte CNC-, SPS- oder MES-Umgebung.
Mit einem begrenzten Materialfluss beginnen
Wählen Sie eine Objektfamilie, zwei definierte Stationen und ein bekanntes Lastprofil. Messen Sie den gesamten Ablauf einschließlich Bereitstellung, Wartezeit, Umrüsten und Korrektur. Halten Sie einen manuellen Rückfallprozess bereit. Bei sehr stabilen Abläufen lohnt der Vergleich mit einer festen Automationszelle; bei reinen Wegen mit einer spezialisierten Transportplattform. Handling-Konzepte ansehen und Aufgabe prüfen lassen.
Quellen und Datenstand
Geprüft am 4. Oktober 2026. UBTECH – Herstellerinformationen; ergänzend Terra Robotics – angebotene Plattform. Technische Werte sind Herstellerangaben und werden für Konfiguration und Softwarestand bestätigt. Projektfragen sind Einordnungen von ANIQMA, keine eigenen Testergebnisse.
UBTECH – Herstellerdatenblatt, bereitgestellt von Terra Robotics