Bildung & öffentliche Einrichtungen – Seite 2
Schulen, Hochschulen, Sport- und Verwaltungsgebäude verbinden große wiederkehrende Flächen mit wechselnder Nutzung und oft engen Zeitfenstern. Robotik kann planbare Reinigung und standardisierte Besucherinformation unterstützen, wenn Bodenbeläge, Publikumsverkehr und Gebäudestruktur berücksichtigt werden. Ziel ist zusätzliche Kapazität, nicht ein möglichst spektakulärer Technikeinsatz.
Liegenschaftsmanagement, Verwaltung, Hauswirtschaft und Facility Management
Flächenreinigung, Besucherinformation, wiederkehrende Gebäuderoutinen
Belegungspläne, Publikumsverkehr, Bodenarten und übertragbare Standards
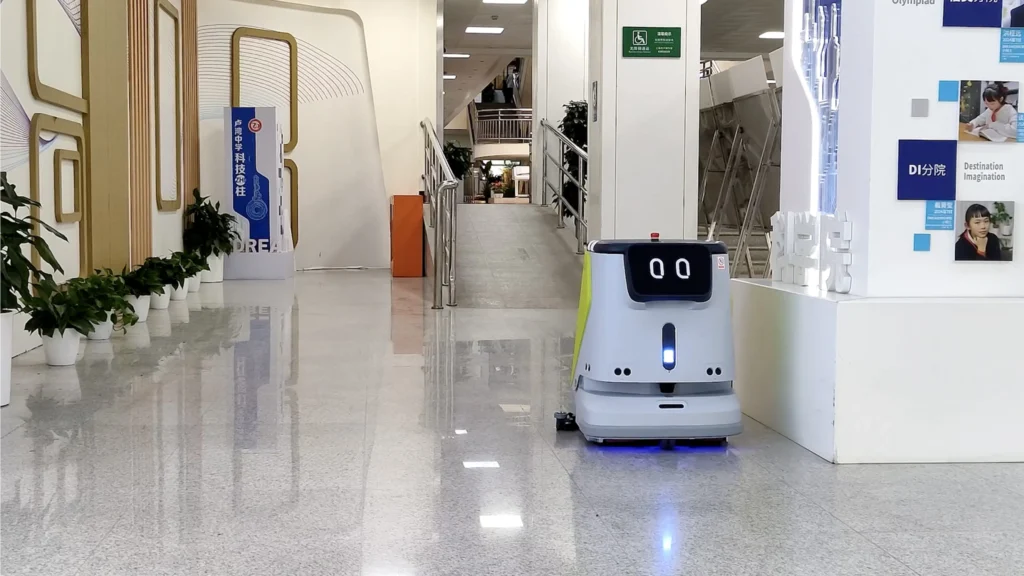
Reinigungsroboter in Schule, Hochschule und Verwaltung: nach Nutzung statt nach Gebäudegröße planen.
Der mögliche Nutzen hängt von freien Flächen und verfügbaren Betriebszeiten ab. Unterricht, Sport, Publikumsverkehr und Veranstaltungen verändern diese Voraussetzungen. Eine nachvollziehbare Entscheidung verbindet geeignete Zonen, Betriebskosten und klare Betreuung.
Schulen & Hochschulen
Flure, Foyers und Gemeinschaftsflächen können wiederkehrende Reinigungsaufgaben bieten. Unterrichtswechsel, Prüfungen und Ferien erzeugen unterschiedliche Zeitfenster. Klassenräume mit vielen Stühlen, Taschen und Kabeln werden getrennt bewertet. Unterrichts- und Forschungsprojekte mit Robotern verfolgen andere Ziele als die Gebäudereinigung.
Sporthallen & Veranstaltungsflächen
Freie Flächen können geeignet sein, wenn Belag, Pflegevorgaben und Reinigungsverfahren zusammenpassen. Sportgeräte, Tribünen und besondere Verschmutzungen werden berücksichtigt. Der Einsatzplan umfasst die Zeit vor der nächsten Belegung und eine Kontrolle, ob die Fläche wie vorgesehen wieder nutzbar ist.
Verwaltung & öffentliche Gebäude
Foyers und Verkehrsflächen können gereinigt werden, während Besucherinformation allgemeine Hinweise ergänzt. Publikumszeiten, Terminbetrieb und Veranstaltungen fließen in die Planung ein. Persönliche Anliegen, sensible Auskünfte und Situationen mit erhöhtem Unterstützungsbedarf werden an zuständige Mitarbeitende übergeben.
Vom Belegungsplan zu prüfbaren Leistungen.
Die folgenden Schritte sind ein Planungsrahmen für einen abgegrenzten Pilot, keine ANIQMA-Kundenreferenz und keine Leistungszusage für jedes Gerät.
Zonen und Zeitfenster
Erfassen Sie regelmäßig erreichbare Fläche, Bodenarten und reale freie Zeiten. Geänderte Raumbelegung oder Veranstaltungen werden im Plan berücksichtigt. Treppen, Sanitärbereiche und Detailarbeit bleiben als eigene Aufgaben erfasst; die Gesamtgebäudefläche wird nicht mit autonom gereinigter Fläche gleichgesetzt.
Ergebnis und Personalaufwand
Vergleichen Sie Qualität, abgeschlossene Fahrten und tatsächlich verbleibende Handarbeit. Vorbereiten, Gerätereinigung, Versorgen, Störungen und Nacharbeit zählen mit. Ein Test betrachtet mehrere typische Belegungssituationen, nicht ausschließlich eine leere Halle in den Ferien.
Verantwortung und Beschaffung
Hausdienst, Reinigung, Liegenschaftsmanagement und gegebenenfalls Dienstleister stimmen Betreuung, Vertretung und Ersatzablauf ab. Für eine Beschaffungsentscheidung werden Funktionen, Kosten und Pilotbefunde nachvollziehbar dokumentiert. Ein erfolgreiches Gebäude liefert Erfahrungen für weitere Standorte, ersetzt aber nicht deren Eignungsprüfung.
Fachfragen für Bildung und öffentliche Einrichtungen.
Sind große Flächen automatisch wirtschaftlich?
Nein. Wichtig sind regelmäßig zugängliche Zonen, Reinigungsfrequenz und produktive Zeitfenster. Viele kleinteilige Räume können den automatisierbaren Anteil reduzieren. Die Rechnung umfasst verbleibende Handarbeit und Betreuung; große nominelle Flächen werden nicht als vollständige Roboterleistung angesetzt.
Kann der Roboter während der Pausen fahren?
Das wird anhand von Personenverkehr, Wegen und dem konkreten System geprüft. Stark belegte Übergänge können sowohl den Betriebsablauf als auch die produktive Fahrzeit beeinträchtigen. Ein angepasstes Zeitfenster kann sinnvoller sein; die Entscheidung erfolgt nicht allein nach der verfügbaren Akkulaufzeit.
Wie werden Sportboden und besondere Verschmutzungen berücksichtigt?
Vorgaben des Bodenherstellers und der Einrichtung werden mit Gerät, Verfahren und Verbrauchsmaterial abgeglichen. Besondere Rückstände werden separat auf ihre Eignung geprüft. Eine allgemeine Reinigungsfunktion sagt noch nicht aus, dass ein Gerät jede Verschmutzung auf jedem Sportbelag bearbeiten darf.
Was geschieht bei wechselndem Reinigungspersonal?
Bedienaufgaben, tägliche Pflege und einfache zulässige Maßnahmen werden dokumentiert und wiederholbar eingewiesen. Eine Vertretung und ein Ansprechpartner für technische Fragen bleiben festgelegt. Ein Robotikkonzept soll auch bei Personalwechsel verständlich betrieben werden können.
Was Robotik in Bildung und öffentlichen Gebäuden beachten muss.
Viele Nutzer, wenig freie Zeit
Schulen, Hochschulen, Sport- und Verwaltungsgebäude werden über den Tag sehr unterschiedlich genutzt. Flure, Hallen und Foyers sind oft nur in begrenzten Zeitfenstern wirklich frei. Ein Robotikeinsatz muss deshalb zur Belegung passen, nicht nur zur Fläche.
Unterschiedliche Gebäudeteile, unterschiedliche Aufgaben
Große Hallen können gut strukturierbar sein, während Klassenräume, Büros oder stark möblierte Bereiche deutlich kleinteiliger sind. Der wirtschaftlich automatisierbare Anteil ist deshalb wichtiger als die Gesamtgröße des Gebäudes.
Publikumsverkehr und wechselnde Situationen
Schüler, Studierende, Besucher, Veranstaltungen und wechselnde Möbelstellungen verändern die Umgebung. Systeme müssen damit sicher und verständlich umgehen können, ohne Fluchtwege oder stark genutzte Übergänge zu beeinträchtigen.
Öffentliche Budgets brauchen nachvollziehbare Entscheidungen
Technik sollte nicht wegen ihres Neuheitswerts angeschafft werden. Eine belastbare Entscheidung braucht eine konkrete Aufgabe, realistische Nutzungszeit, klare Betriebskosten und einen nachvollziehbaren organisatorischen Nutzen.
Wo Robotik sinnvoll ansetzen kann.
Bodenreinigung großer Hallen, Flure und Foyers
Regelmäßig zugängliche Flächen können sich gut für autonome Reinigungsrobotik eignen, besonders wenn klare Zeitfenster zwischen Unterricht, Verwaltung oder Veranstaltungen vorhanden sind. Kleinteilige Räume und Detailbereiche bleiben häufig manuell.
Besucherinformation und Orientierung
In größeren Verwaltungs- oder Hochschulgebäuden kann Empfangs- und Interaktionsrobotik standardisierte Hinweise, Veranstaltungsinformationen oder Orientierung unterstützen. Persönliche Beratung und Auskunft bleiben dort notwendig, wo Fragen individuell sind.
Wiederkehrende Aufgaben nach Nutzung planen
Ein Gebäude kann morgens, tagsüber und abends völlig unterschiedlich funktionieren. Robotik wird deshalb stärker über Zeitfenster als über einen starren Tagesplan organisiert. Gerade bei Mehrfachnutzung ist diese zeitliche Planung entscheidend.
Mehrere Gebäude nur bei vergleichbaren Bedingungen bündeln
Bei kommunalen oder campusartigen Strukturen kann ein standardisiertes Konzept interessant sein. Voraussetzung ist, dass Boden, Zugang, Betrieb und Betreuung ausreichend ähnlich sind. Sonst bleibt jedes Gebäude ein eigener Anwendungsfall.
Systeme für typische Aufgaben in dieser Branche.
Die Zuordnung ist eine Vorauswahl. Ob ein System im konkreten Objekt sinnvoll ist, entscheidet erst die Aufgabe, die reale Umgebung und die wirtschaftliche Nutzung.
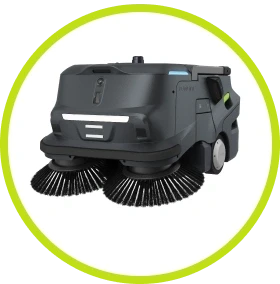
PUDU MT1
Autonomer KI-Kehrroboter für sehr große trockene Flächen: bis 1.800 m²/h Flächenreinigung, 6.000 m²/h Spot Cleaning, 35-Liter-Schmutzbehälter und optionales automatisches Entleeren.
System ansehen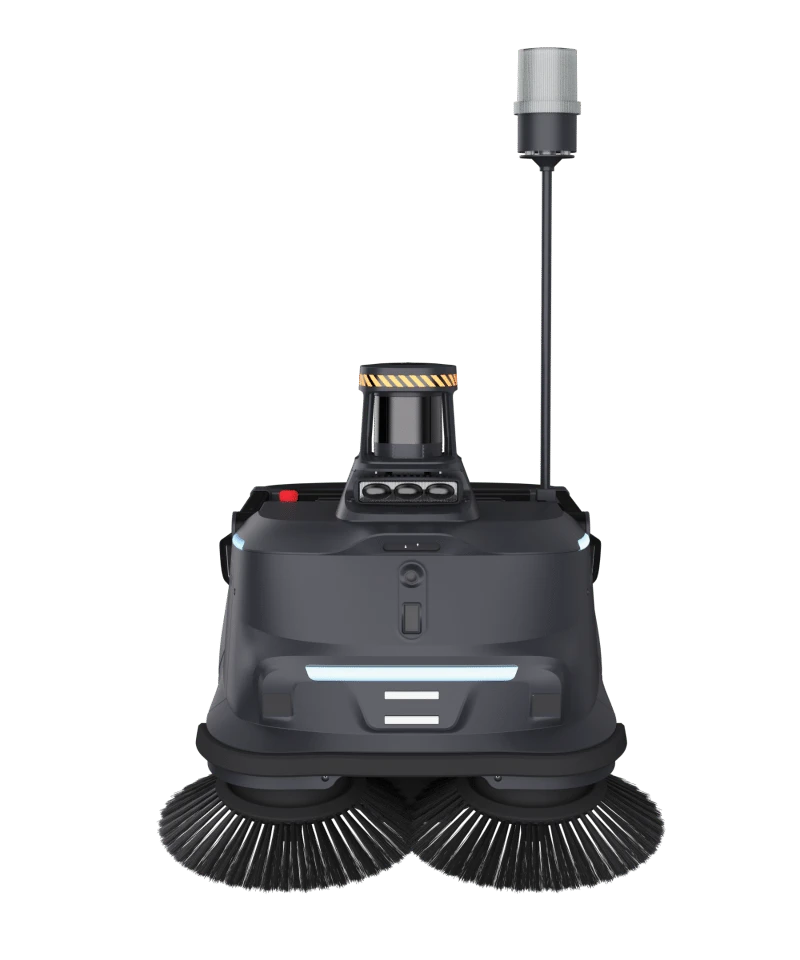
PUDU MT1 Max
KI-Kehrroboter mit 3D-LiDAR für komplexe Innen-, Außen- und Semi-Outdoor-Bereiche: bis 2.200 m²/h, 35-Liter-Behälter, 5–10 Stunden Laufzeit und IP54.
System ansehen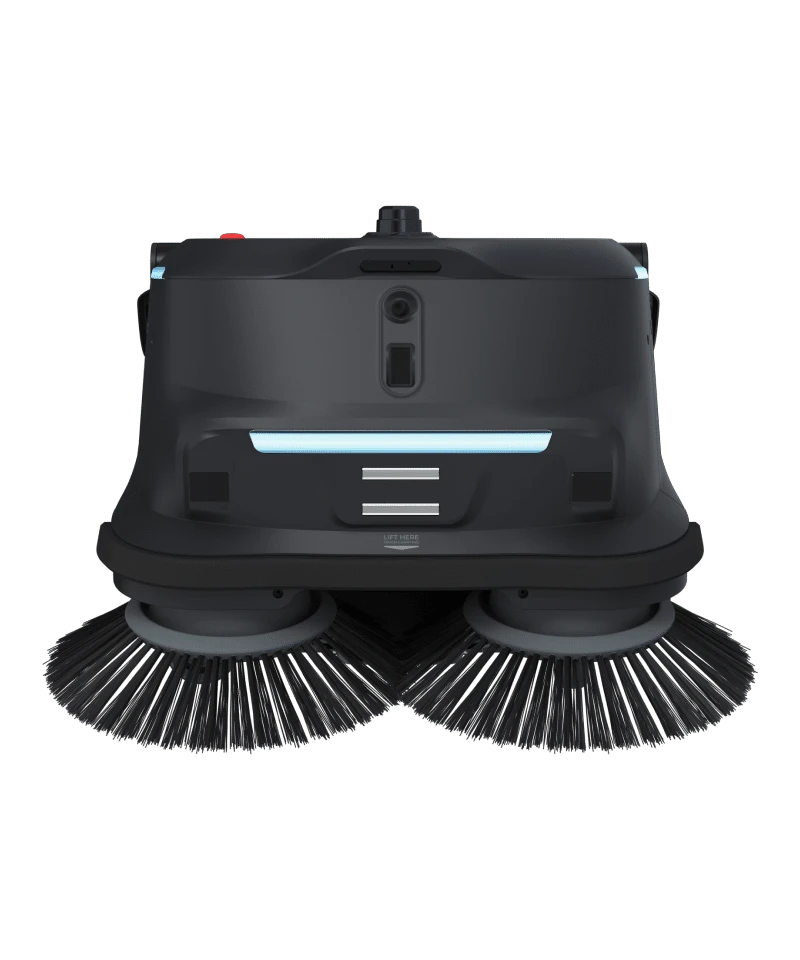
PUDU MT1 Vac
Autonomer Kehr- und Staubsaugerroboter für Hartboden und Teppich: bis 1.400 m²/h, 55 cm Saugbreite, 14-Liter-Staubbeutel, HEPA-Filtration und Handstaubsauger-Aufsatz.
System ansehen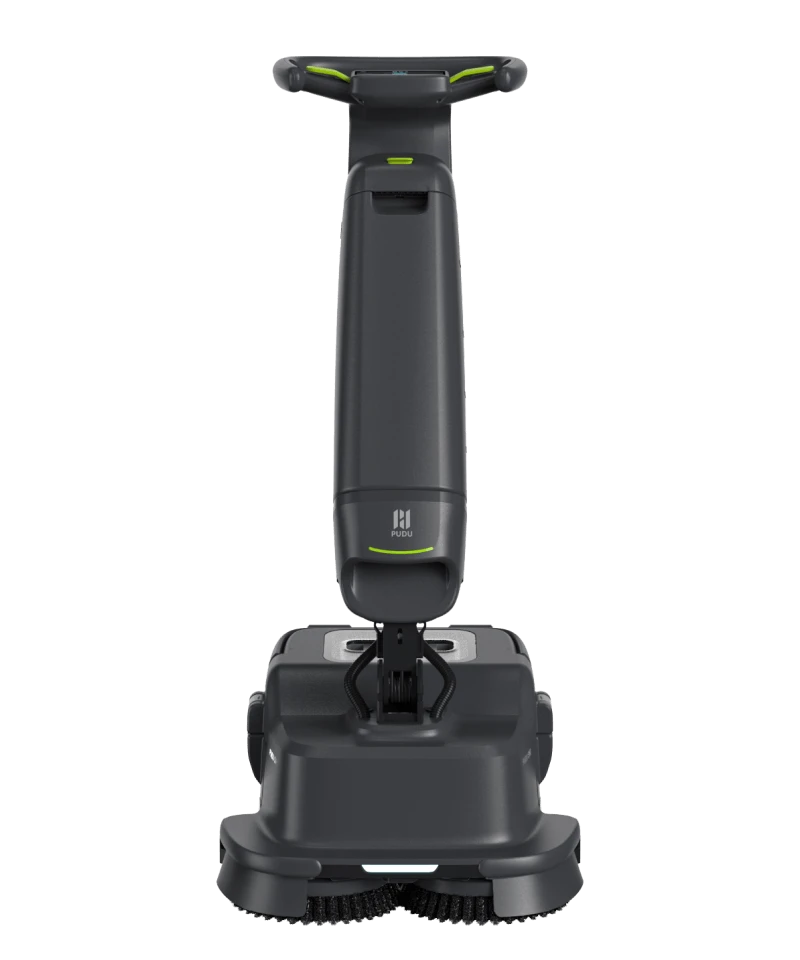
PUDU SH1
Intelligenter handgeführter Wischsauger für ergänzende Boden- und Detailreinigung: 1.100–1.600 m²/h, 44 cm Arbeitsbreite, bis 100 Minuten Laufzeit und verschiedene Aufsätze.
System ansehen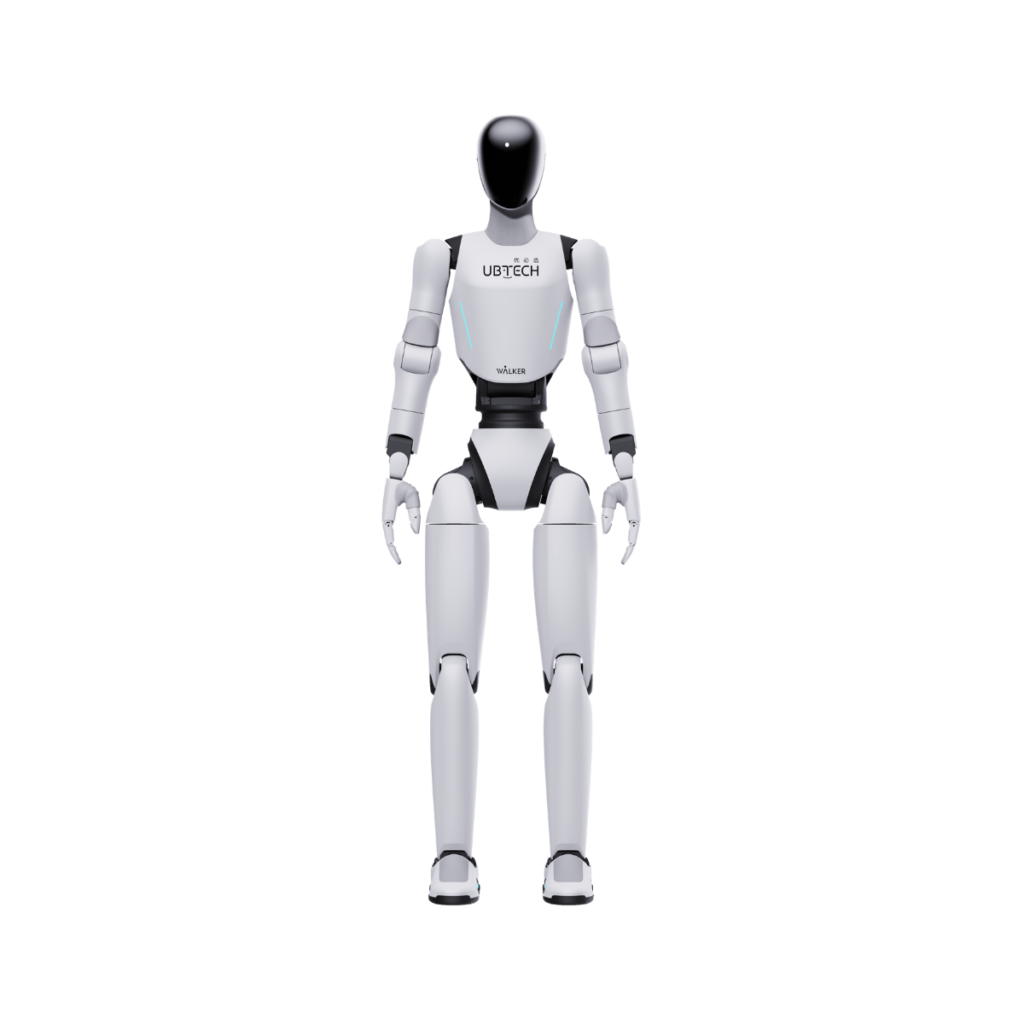
UBTECH Walker C1
Humanoider Serviceroboter für betreute Besucherinteraktion, Empfang und geführte Präsentationen. Sprachumfang, Inhalte und Einsatzumgebung müssen zum Standort passen.
System ansehen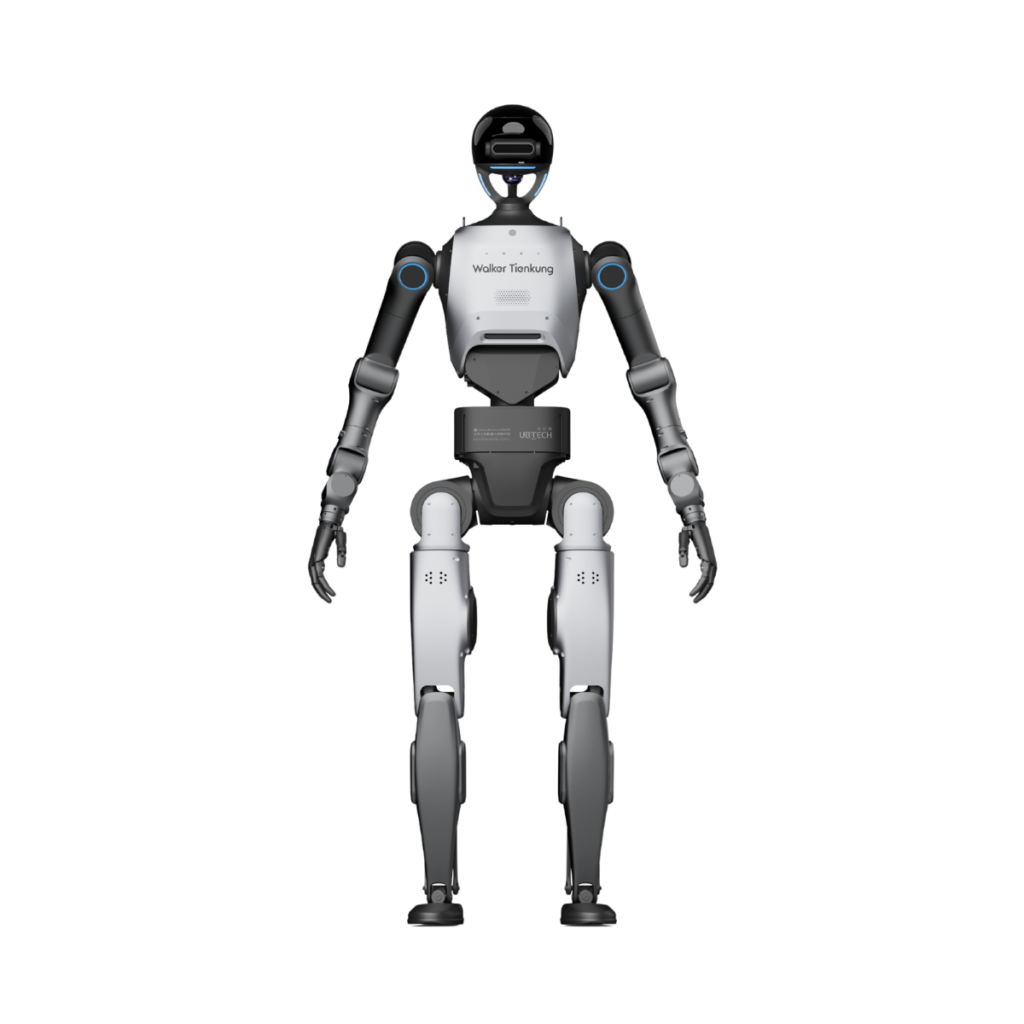
UBTECH Walker Tienkung DEX
Humanoide Forschungsplattform für Ganzkörpersteuerung, Arm-Hand-Koordination und Embodied AI. Entwicklungszugang und konkrete Hardwareversion bestimmen den Projektumfang.
System ansehen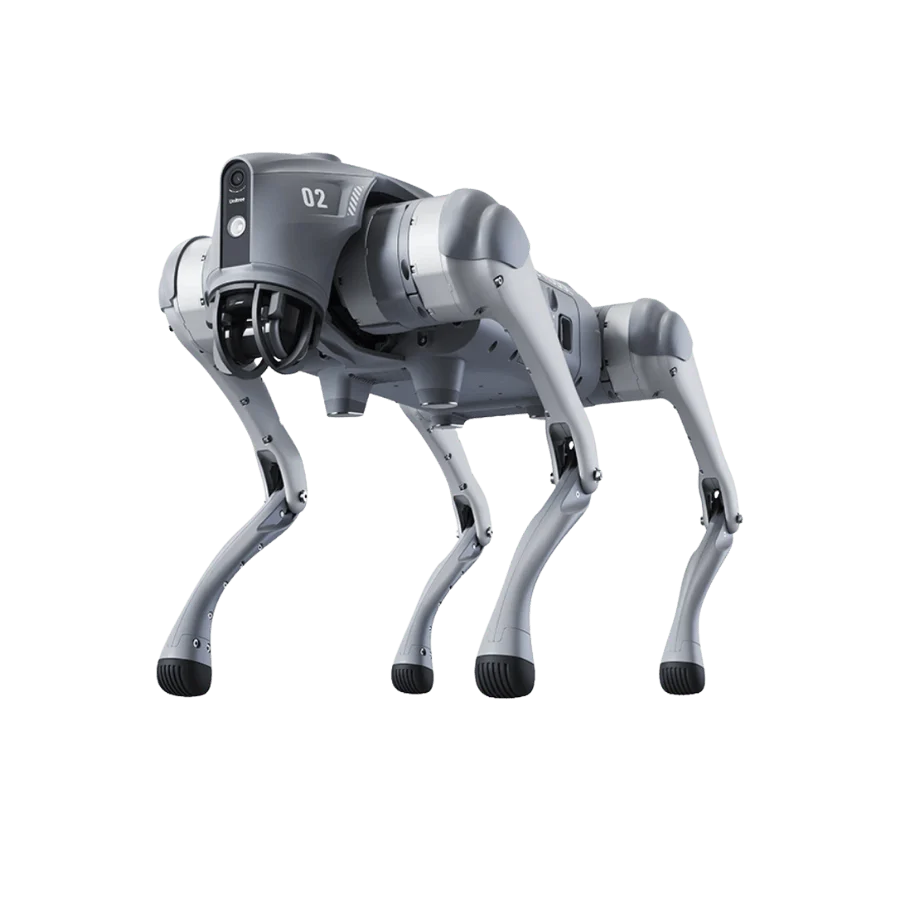
Unitree Go2
Kompakter vierbeiniger Roboter für mobile Inspektion, Mapping, Forschung und Robotikentwicklung. Interessant dort, wo Treppen, Kanten oder wechselnde Untergründe klassische Radplattformen begrenzen.
System ansehen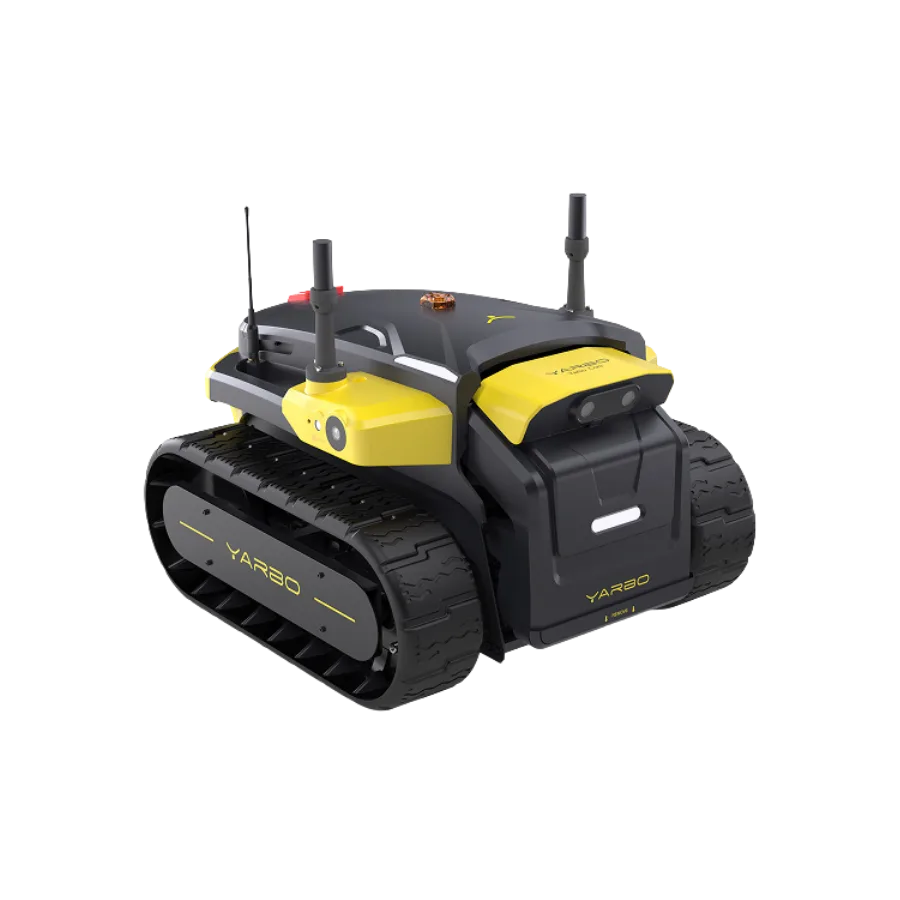
Yarbo Core
Modulare Outdoor-Robotikplattform für große Grundstücke und gewerbliche Außenflächen. Je nach Modul übernimmt Yarbo Rasenpflege, Laubentfernung, Schneeräumung und weitere wiederkehrende Außenaufgaben.
System ansehenPlanbare Flächenarbeit schafft Spielraum für anderes.
Wenn große, wiederkehrende Flächen automatisiert bearbeitet werden, kann das Hauswirtschafts- oder Reinigungsteam seine Zeit stärker auf Sanitärbereiche, Möblierung, Detailarbeit und Sonderaufgaben konzentrieren. Der Nutzen liegt damit nicht nur in Geschwindigkeit, sondern in einer sinnvolleren Verteilung der vorhandenen Kapazität.
Bei Besucherinformation kann Robotik zusätzlich wiederkehrende Standardfragen abfangen, ohne den persönlichen Ansprechpartner zu ersetzen.
Von der Wirtschaftlichkeit in den laufenden Betrieb.
Wirtschaftlichkeit braucht nutzbare Fläche, nicht nur Quadratmeter.
Entscheidend ist, wie viel der Gesamtfläche regelmäßig und autonom erreichbar ist, wie oft diese Aufgabe anfällt und welche Personalzeit dadurch frei wird. Eine große Schule mit vielen kleinen, verstellten Räumen kann weniger geeignet sein als ein kleineres Gebäude mit breiten Fluren und einer großen Sporthalle.
Bei öffentlichen Einrichtungen sollten neben Kosten auch Planbarkeit, Personalverfügbarkeit und die Qualität der Leistung transparent bewertet werden. Eine pauschale Einsparquote wäre dafür zu grob.
Einführung entlang des realen Belegungsplans.
Vor Ort betrachten wir Bodenbeläge, Hallen und Flure, Möblierung, Engstellen, Türen, Etagen und typische Belegungszeiten. Daraus entsteht ein Einsatzplan, der zu Unterricht, Veranstaltungen, Publikumsverkehr oder Verwaltungsbetrieb passt.
Bei mehreren Gebäuden empfiehlt sich ein Pilot an einem repräsentativen Standort. Erst danach lässt sich seriös beurteilen, welche Teile des Konzepts auf weitere Objekte übertragbar sind.
Typische Einsatzumgebungen in Bildung und Verwaltung.
Besonders relevant sind Schule und Universität, Turnhallen und Sporthallen sowie bei größeren Veranstaltungsflächen Arenen und Eventhallen.
Häufige Fragen zum Robotikeinsatz.
Kann ein Reinigungsroboter während des Schul- oder Verwaltungsbetriebs fahren?
Je nach System und Bereich ist das möglich, aber nicht immer sinnvoll. Stark frequentierte Pausenzeiten oder enge Flure können die produktive Fahrt deutlich reduzieren. Häufig ist eine Kombination aus freien Zeitfenstern und gezielten Fahrten im laufenden Betrieb besser als ein pauschales 24-Stunden-Konzept.
Sind Sporthallen für autonome Reinigung geeignet?
Große, weitgehend freie Hallenflächen können grundsätzlich gute Voraussetzungen bieten. Entscheidend sind Bodenart, tatsächliches Schmutzbild, Reinigungsverfahren, Zugänglichkeit und die verfügbaren Zeitfenster. Spezielle Verschmutzungen müssen mit dem vorgesehenen System separat getestet werden.
Kann ein Robotikkonzept auf mehrere Schulen oder öffentliche Gebäude übertragen werden?
Teilweise. Wenn Flächentyp, Boden, Zugänge, Betriebszeiten und Betreuung ähnlich sind, kann ein standardisiertes Vorgehen sinnvoll sein. Die Eignung sollte trotzdem je Standort geprüft werden, damit aus einem erfolgreichen Pilot keine unpassende Serienlösung wird.