Industrie & Produktion – Seite 2
Industrie und Produktion bieten mit messbaren Abläufen, großen Flächen und wiederkehrenden Wegen oft gute Voraussetzungen für Robotik. Besonders interessant sind Aufgaben, die regelmäßig Kapazität binden, aber nicht die volle Qualifikation eines Mitarbeitenden benötigen. Entscheidend bleiben Verkehrsregeln, Sicherheit, Übergabepunkte und die reale Einbindung in den laufenden Betrieb.
Werksleitung, Produktionsleitung, Logistik und Facility Management
Hallenreinigung, Intralogistik, Inspektionsrundgänge
Mischverkehr, Übergabepunkte, Gelände, Sensorik, Sicherheit und Integration
Robotik in der Produktion: Materialversorgung, Handling und Inspektion gezielt unterscheiden.
In der Produktion zählt, ob eine Aufgabe verlässlich in Takt, Qualität und Verantwortlichkeiten passt. Fahrende Systeme, stationäre Roboterarme und Inspektionsplattformen lösen unterschiedliche Probleme. Die Systemklasse wird deshalb aus dem vollständigen Prozess abgeleitet.
Materialversorgung
Wiederkehrender Nachschub zwischen Puffer und Arbeitsplatz kann Lauf- und Fahrwege entlasten. Bereitstellung, Ladungsträger, Verbrauchstakt und Rücklauf gehören zusammen. Ein Roboter muss rechtzeitig zustellen können, während die Produktionsstation bei Ausnahmen einen geregelten Ersatzweg behält.
Handling & Maschinenbeschickung
Werkstück, Greifer, Vorrichtung und Maschine bilden eine Anwendung. Geprüft werden Varianten, Orientierung, Gewicht, Greifbarkeit, Freigabesignale und Qualitätskontrolle. Die Bezeichnung Cobot ist kein Nachweis, dass eine komplette Anwendung mit beliebigem Werkzeug und Werkstück ohne Schutzmaßnahmen betrieben werden kann.
Inspektion & Datenerfassung
Ein Rundgang bekommt erst durch eine konkrete Messfrage einen Nutzen. Route, Sensorik, Wiederholbarkeit und Datenübergabe werden passend zur Anlage geplant. Eine bewegliche Plattform erkennt nicht automatisch jeden Anlagenfehler; Auswertung, Alarmregeln und fachliche Bewertung gehören zum Konzept.
Den Pilot an der Produktionsaufgabe messen.
Die folgenden Schritte sind ein Planungsrahmen für einen abgegrenzten Pilot, keine ANIQMA-Kundenreferenz und keine Leistungszusage für jedes Gerät.
Prozessgrenzen und Schnittstellen
Beschreiben Sie Eingangsbedingungen, zulässige Varianten, Übergabe und Erfolg der Aufgabe. Mit Produktion, Technik und den zuständigen Sicherheitsverantwortlichen werden Arbeitsbereich, Wiederanlauf und notwendige Schutzmaßnahmen geklärt. Produktive Versuche beginnen erst im dafür geeigneten, vorbereiteten Umfeld.
Qualität und Takt gemeinsam
Messen Sie vollständige fehlerfreie Zyklen einschließlich Bereitstellung, Wechseln, Warten und Nacharbeit. Ein schneller Griff mit anschließendem manuellem Korrigieren ist kein vollständiger Produktionserfolg. Kritische Varianten und typische Unterbrechungen gehören in die Auswertung.
Betrieb und Weiterentwicklung
Bedienung, Werkzeugwechsel, Pflege, Störungsbehandlung und die Rückkehr zum Ersatzprozess werden festgelegt. Wartungsfenster und Änderungen an Maschine oder Werkstück sind mitzuplanen. Flexible oder humanoide Plattformen werden für klar begrenzte Entwicklungsziele separat von einem zugesagten Produktionstakt bewertet.
Fachfragen zur industriellen Robotik.
Ist ein Cobot immer ohne Einhausung einsetzbar?
Das lässt sich aus dem Robotertyp allein nicht ableiten. Werkzeug, Werkstück, Bewegungen, Arbeitsplatz und mögliche Begegnungen mit Menschen bestimmen die Anwendung. Die erforderlichen Schutzmaßnahmen ergeben sich aus der konkreten Bewertung und Auslegung; ein Produktname ersetzt diese Prüfung nicht.
Welche Rolle spielt die Maschinenanbindung?
Startfreigabe, Zustand der Maschine, Übergabebereitschaft und Störungsrückmeldung müssen eindeutig sein. Vor einer Auswahl werden verfügbare Schnittstellen und Verantwortlichkeiten geprüft. Eine offene Tür oder ein erreichbarer Taster allein ergibt noch keine abgestimmte Maschinenbeschickung.
Wann ist eine Inspektionsplattform sinnvoll?
Wenn wiederkehrende Rundgänge eine definierte Information liefern sollen und Route, Sensorik sowie Auswertung dazu passen. Prüfpunkt, Messbedingungen und Reaktion auf Auffälligkeiten werden festgelegt. Herstellerdemonstrationen werden nicht als Nachweis für den eigenen Anlagenzustand übernommen.
Wie gehen wir mit unterschiedlichen Werkstücken um?
Die Varianten werden beschrieben und im zulässigen Einsatzbereich geprüft. Greifer, Vorrichtungen, Programme und Erkennung können zusätzliche Anpassungen erfordern. Ein Pilot startet mit beherrschbaren Varianten; spätere Erweiterungen werden hinsichtlich Qualität, Takt und Aufwand erneut bewertet.
Industrieautomation beginnt nicht beim Roboter.
Materialfluss hat viele Schnittstellen
Ein autonomes Fahrzeug löst nur dann ein echtes Problem, wenn Aufnahme, Transport, Übergabe und Rückmeldung zusammenpassen. Wareneingang, Puffer, Linie, Lager und Maschinen müssen als ein Prozess betrachtet werden.
Mischverkehr erhöht die Anforderungen
Stapler, Routenzüge, Mitarbeitende, Paletten und mobile Robotik teilen sich häufig dieselben Flächen. Fahrwege, Kreuzungen, Engstellen, Geschwindigkeiten und betriebliche Regeln gehören deshalb von Anfang an in die Einsatzprüfung.
Inspektion braucht mehr als Mobilität
Bei Kontrollrundgängen entscheiden Gelände, Treppen, Sichtverhältnisse, Funkabdeckung und die benötigte Sensorik darüber, ob eine mobile Plattform sinnvoll arbeitet. Roboterhunde können dort interessant werden, wo klassische Radplattformen wegen Untergrund oder Zugänglichkeit an Grenzen stoßen.
Aufgabe und Bauform müssen zusammenpassen
Großflächenreinigung, Schwerlasttransport, Kommissionierung, Maschinenbeschickung und Inspektion stellen sehr unterschiedliche Anforderungen. Deshalb vergleichen wir nicht nur Leistungsdaten, sondern den vollständigen Ablauf im realen Betrieb.
Wo Robotik in Industrie, Lager und Intralogistik konkret ansetzen kann.
Materialfluss und Intralogistik
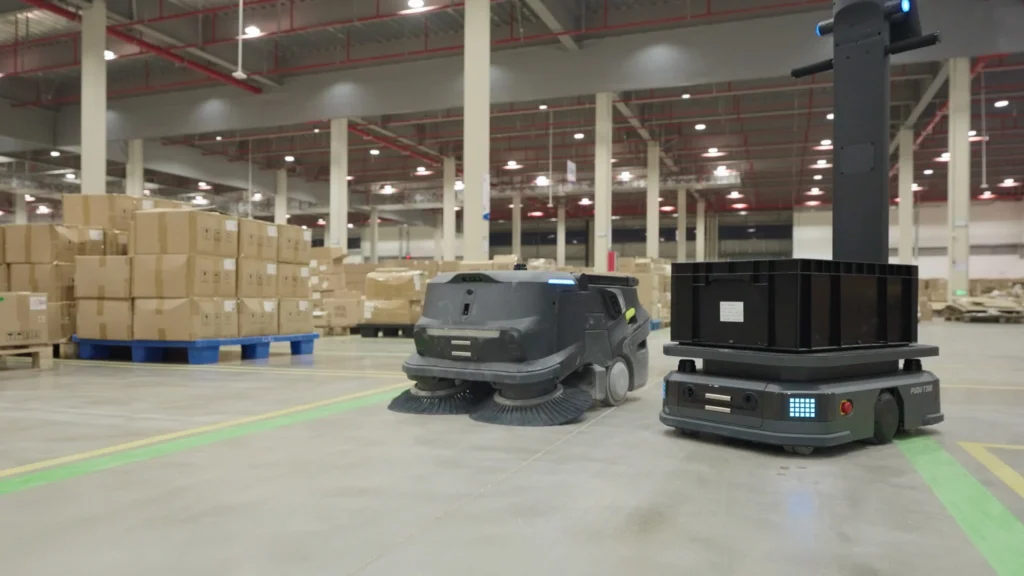
Wiederkehrende Transporte zwischen Wareneingang, Lager, Puffer, Produktion und Übergabepunkten sind ein naheliegender Einsatz für mobile Transportrobotik. Relevant sind Transportgut, Nutzlast, Fahrweg, Frequenz und die Frage, wie sauber Übergaben in den bestehenden Prozess eingebunden werden können.
Industrielle Flächenreinigung
Große Hallen-, Lager- und Verkehrsflächen können mit autonomer Reinigungsrobotik planbarer bearbeitet werden. Entscheidend sind Boden und Schmutzbild, erreichbare Fläche, Verkehrsaufkommen und produktiv nutzbare Laufzeit.
Inspektions- und Kontrollrundgänge
Vierbeinige Roboter und mobile Inspektionsplattformen können je nach Ausstattung definierte Rundgänge, Mapping und Datenerfassung in Industrieanlagen, Infrastruktur, Baustellen oder schwer zugänglichen Bereichen unterstützen. Die eigentliche Anwendung entsteht durch Sensorik, Route, Datenübertragung und die klare Frage, welche Information der Rundgang liefern soll.
Handling, Maschinenbeschickung und Cobots
Wo nicht der Weg, sondern ein wiederkehrender Greif-, Füge-, Montage- oder Palettierprozess automatisiert werden soll, kommen kollaborative Roboterarme und kompakte Automationssysteme in Betracht. Hier bestimmen Nutzlast, Reichweite, Takt, Werkzeug und die Einbindung in Maschine und Sicherheitskonzept die Eignung.
Humanoide Robotik und mobile Manipulation bleiben zusätzlich ein Entwicklungsfeld für flexiblere Aufgaben. Für den heutigen Regelbetrieb trennen wir klar zwischen etablierter Spezialrobotik und Pilotanwendungen.
Systeme für typische Aufgaben in dieser Branche.
Die Zuordnung ist eine Vorauswahl. Ob ein System im konkreten Objekt sinnvoll ist, entscheidet erst die Aufgabe, die reale Umgebung und die wirtschaftliche Nutzung.
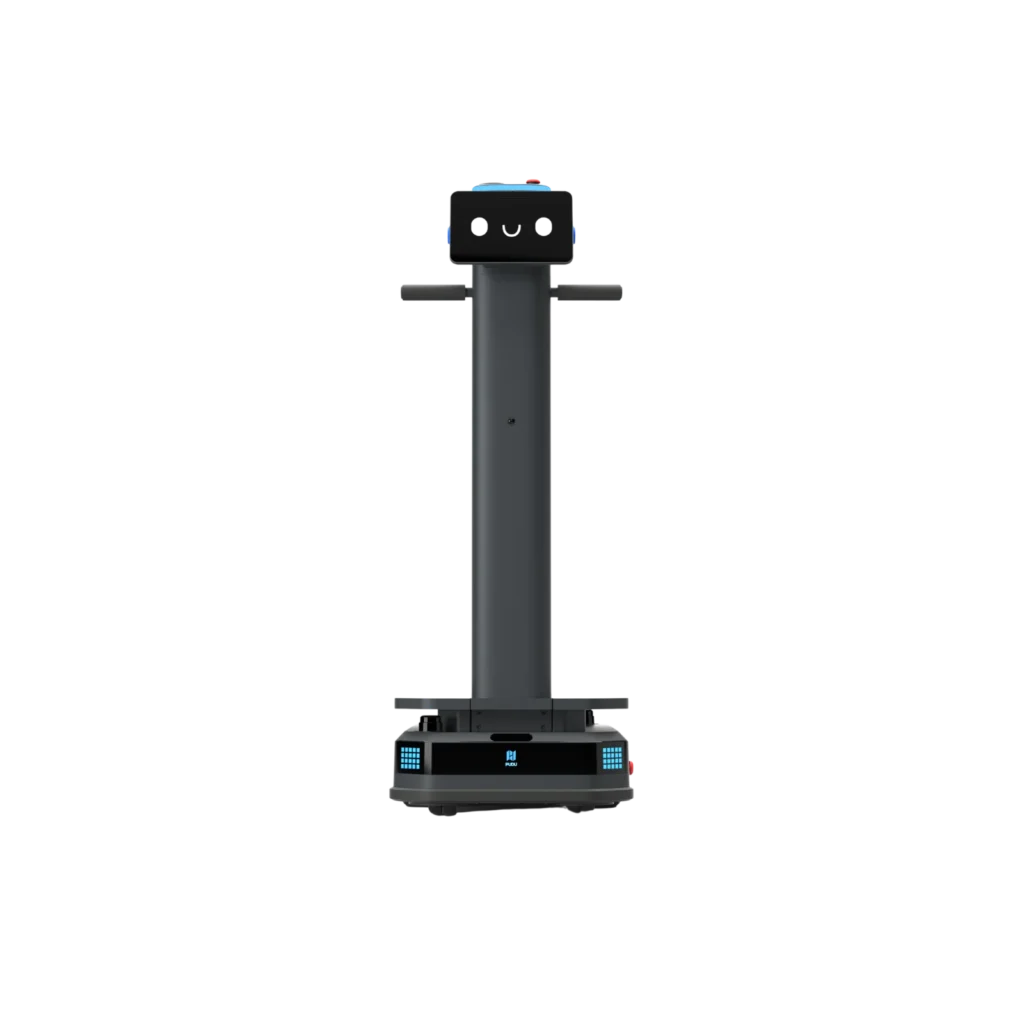
PUDU T300
Autonomer Transportroboter für wiederkehrende Materialflüsse in Produktion, Lager und Logistik. Besonders interessant, wenn definierte Wege täglich messbar Arbeitszeit binden.
System ansehen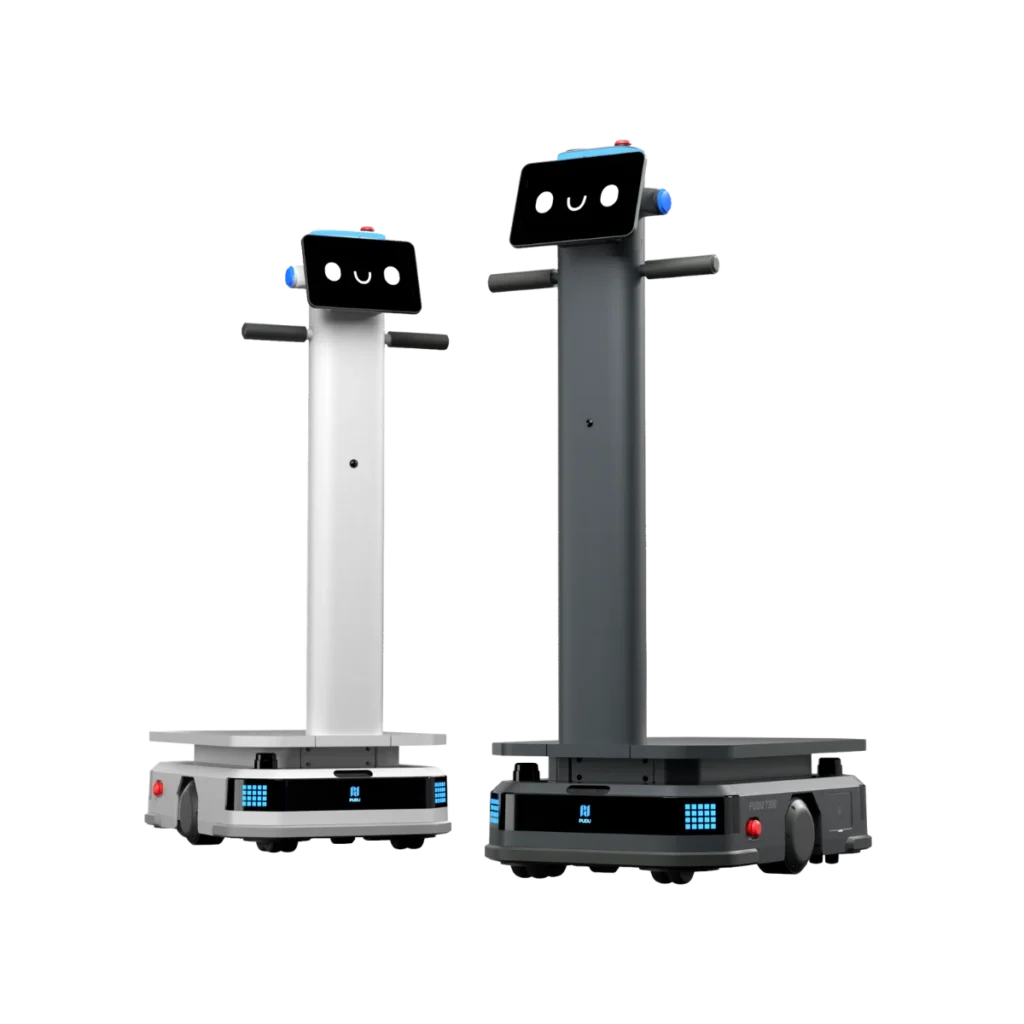
PUDU T600
Autonomer Transportroboter für schwere innerbetriebliche Materialflüsse bis 600 kg. Interessant, wenn Wagen, Plattformen oder komplette Racks regelmäßig zwischen klar definierten Punkten bewegt werden.
System ansehen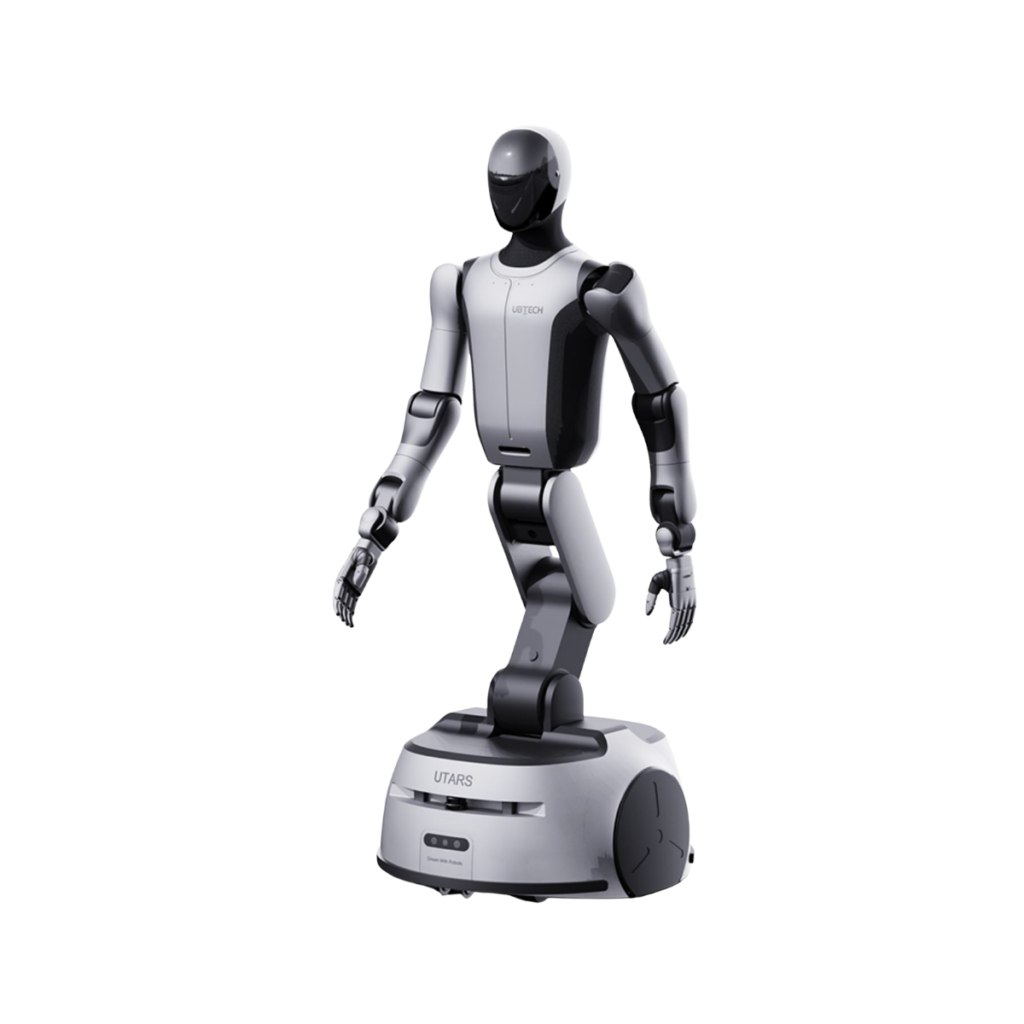
UBTECH Cruzr S2
Radbasierter Humanoid für mobile Manipulation in Industrie und Logistik: zwei Arme, dexteröse Hände und ein variabler Arbeitsbereich.
System ansehen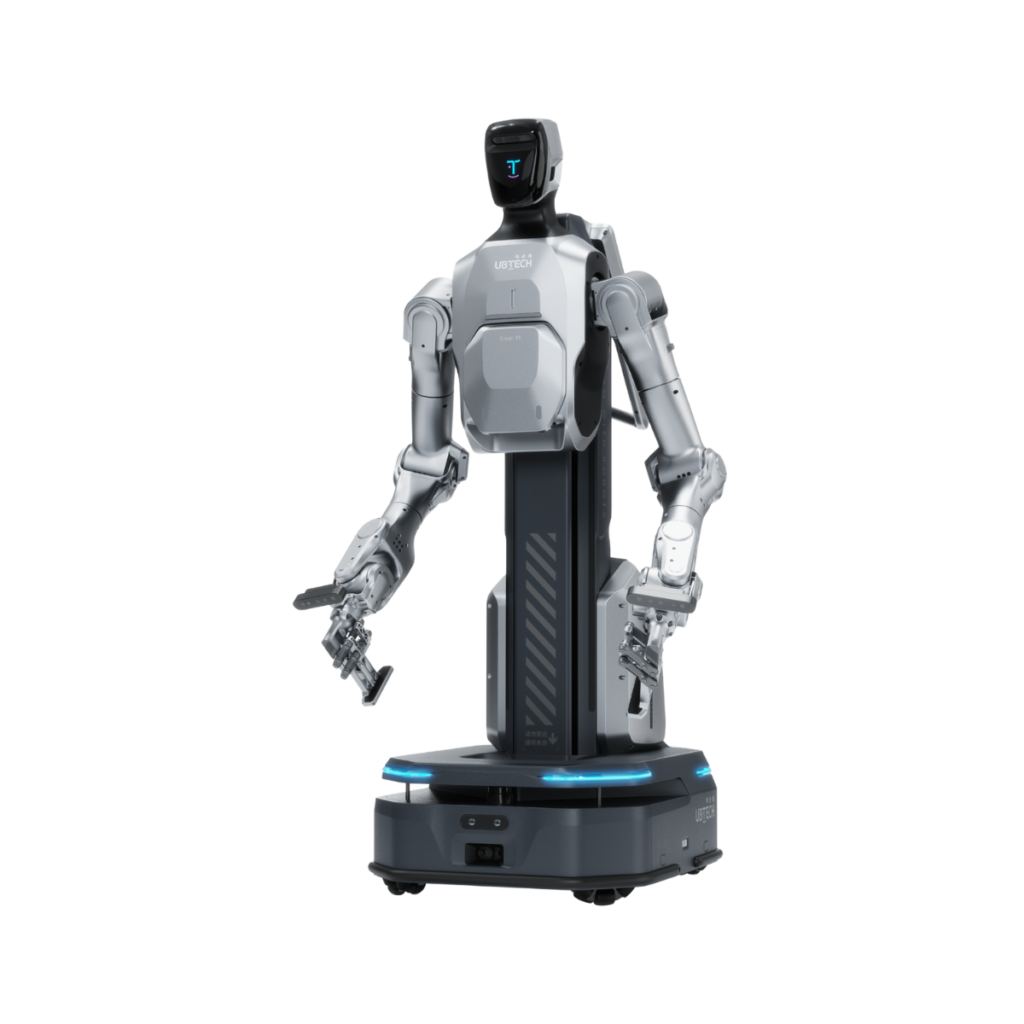
UBTECH Cruzr Y1
Mobiler Dual-Arm-Roboter für Materialhandling, Sortierung und Maschinenbeschickung. Die Aufgabe verbindet Fahrweg, Greifen und definierte Übergaben.
System ansehen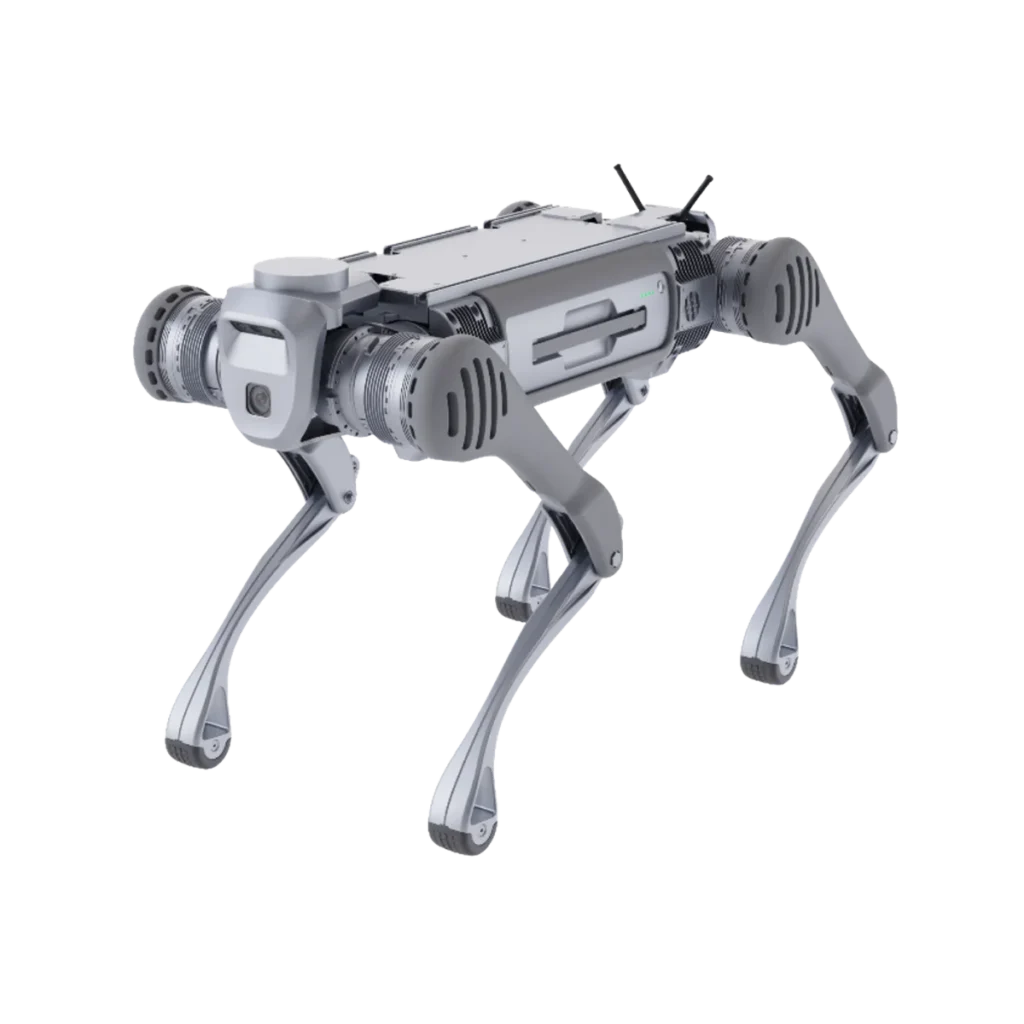
Unitree B2
Robuste vierbeinige Industrieplattform für Inspektionsrouten, Mapping und mobile Sensorik auf anspruchsvollem Gelände. Ausgelegt für längere Einsätze, höhere Nutzlasten und schwierige Umgebungsbedingungen.
System ansehen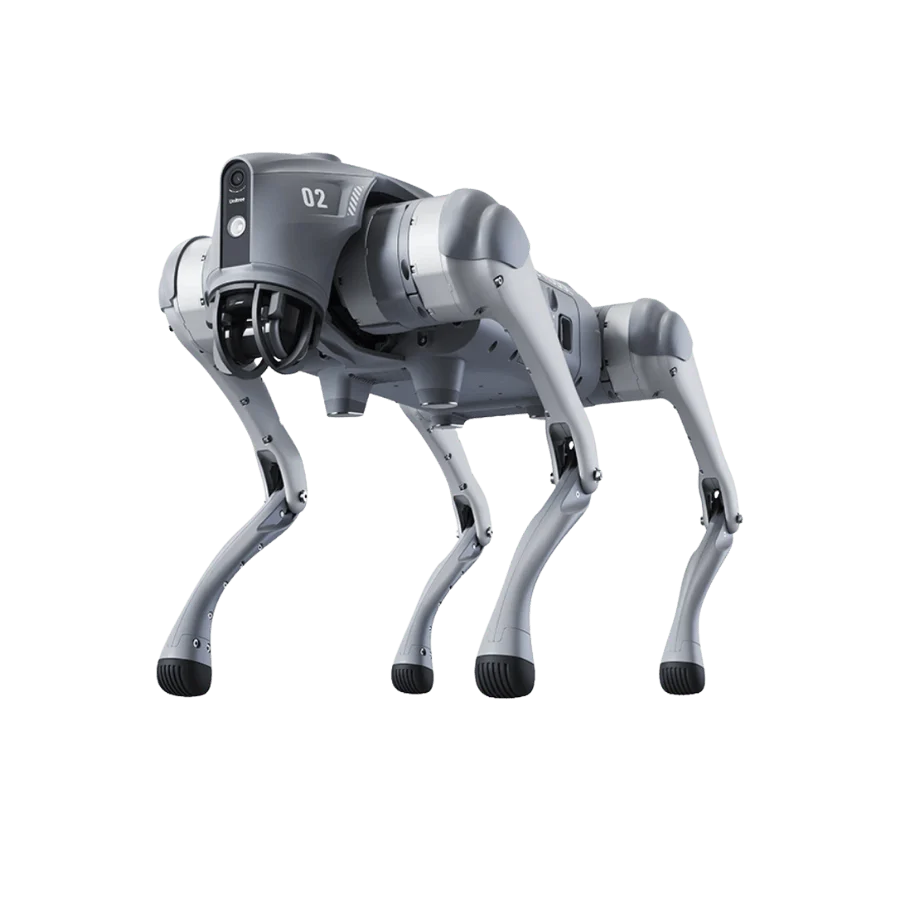
Unitree Go2
Kompakter vierbeiniger Roboter für mobile Inspektion, Mapping, Forschung und Robotikentwicklung. Interessant dort, wo Treppen, Kanten oder wechselnde Untergründe klassische Radplattformen begrenzen.
System ansehenRobotik wird wertvoll, wenn sie im Takt des Betriebs arbeitet.
Robotik schafft vor allem dann Wert, wenn wiederkehrende Wege, Flächen, Handgriffe oder Kontrollroutinen zuverlässig aus dem manuellen Tagesgeschäft herausgenommen werden können. Mitarbeitende gewinnen Zeit für Produktion, Qualität, Instandhaltung, Ausnahmefälle und Entscheidungen, bei denen Erfahrung zählt.
Gleichzeitig können automatisierte Fahrten, Einsatzzeiten und Zustände je nach System nachvollziehbarer werden. Bei Inspektionsanwendungen kommt hinzu, dass wiederkehrende Rundgänge und Messpunkte strukturierter dokumentiert werden können. Entscheidend bleibt, dass die gewonnenen Daten tatsächlich in den Betriebsprozess einfließen.
Von der Wirtschaftlichkeit in den laufenden Betrieb.
Der Business Case steckt in Frequenz und Nutzungszeit.
Der Business Case unterscheidet sich je nach Aufgabe. Bei Transportrobotik zählen Fahrten pro Schicht, Weglänge, Transportgut und heutiger Personalaufwand. Bei Reinigung sind Fläche, Rhythmus und produktive Laufzeit entscheidend. Bei Inspektionsrundgängen betrachten wir Häufigkeit, Dauer, Zugänglichkeit und den Wert einer reproduzierbaren Datenerfassung. Bei Cobots stehen Takt, Auslastung und der automatisierbare Anteil des Handlings im Vordergrund.
Diesen heutigen Aufwand stellen wir den Gesamtbetriebskosten des Robotikeinsatzes gegenüber. Ein leistungsfähiges System ist wirtschaftlich nicht automatisch sinnvoll, wenn Übergaben, Verkehrsaufkommen, Integrationsaufwand oder zu kurze Einsatzfenster die produktive Nutzung begrenzen.
Für Reinigung und Transport bietet der Robotik-Wirtschaftlichkeitsrechner einen Einstieg mit eigenen Betriebswerten. Inspektion und Cobot-Anwendungen benötigen eine gesonderte Kalkulation.
Einführung ohne Bruch im Produktionsprozess.
Vor der Inbetriebnahme müssen Fahrwege, Kreuzungen, Sperrbereiche, Übergabepunkte, Bodenbedingungen, Netzwerk und Verantwortlichkeiten geklärt sein. Bei Materialflussprojekten kommen Auftragslogik, Stationen und gegebenenfalls Schnittstellen zu bestehenden IT- oder Produktionssystemen hinzu.
Bei Roboterhunden und Inspektionsplattformen prüfen wir zusätzlich Gelände, Stufen oder Treppen, Funkabdeckung, Sensoraufbau und wohin Bilder, Messwerte oder Statusdaten übertragen werden sollen. Bei Cobots stehen Arbeitsraum, Werkzeug, Takt und das konkrete Sicherheitskonzept im Mittelpunkt.
Wir empfehlen, zunächst einen klar abgegrenzten Prozess zu stabilisieren. Erst wenn dieser im Alltag zuverlässig funktioniert, ist die Ausweitung auf weitere Strecken, Flächen, Rundgänge oder Schichten sinnvoll.
Typische Einsatzumgebungen in der Industrie.
Besonders relevant sind Industrie und Logistik, Produktion und Lager sowie Montage und Handling. Dort entscheiden Verkehrsführung, Schichtbetrieb und Übergabepunkte besonders stark über die Eignung.
Häufige Fragen zum Robotikeinsatz.
Können mobile Roboter gemeinsam mit Staplern eingesetzt werden?
Das ist grundsätzlich möglich, muss aber sehr sorgfältig geplant werden. Fahrwege, Kreuzungen, Sichtbeziehungen, Geschwindigkeiten und betriebliche Verkehrsregeln müssen zum jeweiligen System passen. In Bereichen mit hohem oder unübersichtlichem Staplerverkehr kann eine andere Routenführung oder eine klare Trennung sinnvoller sein.
Wann lohnt sich ein Transportroboter im Produktionsumfeld?
Vor allem bei häufig wiederkehrenden Routen mit klaren Start- und Zielpunkten. Entscheidend sind Fahrten pro Schicht, Weglänge, heutiger Personalaufwand, Transportgut und die Organisation der Übergabe. Eine lange Strecke allein ist noch kein Business Case.
Wofür eignen sich Roboterhunde in der Industrie?
Roboterhunde beziehungsweise Quadrupeds sind besonders interessant für mobile Inspektion, Kontrollrundgänge, Mapping und Datenerfassung in Bereichen, die für reine Radplattformen wegen Treppen, Unebenheiten oder wechselnder Untergründe schwer zugänglich sind. Der konkrete Nutzen hängt stark von Sensorik, Autonomiegrad, Funkabdeckung und der Einbindung der erfassten Daten in den Betriebsprozess ab.