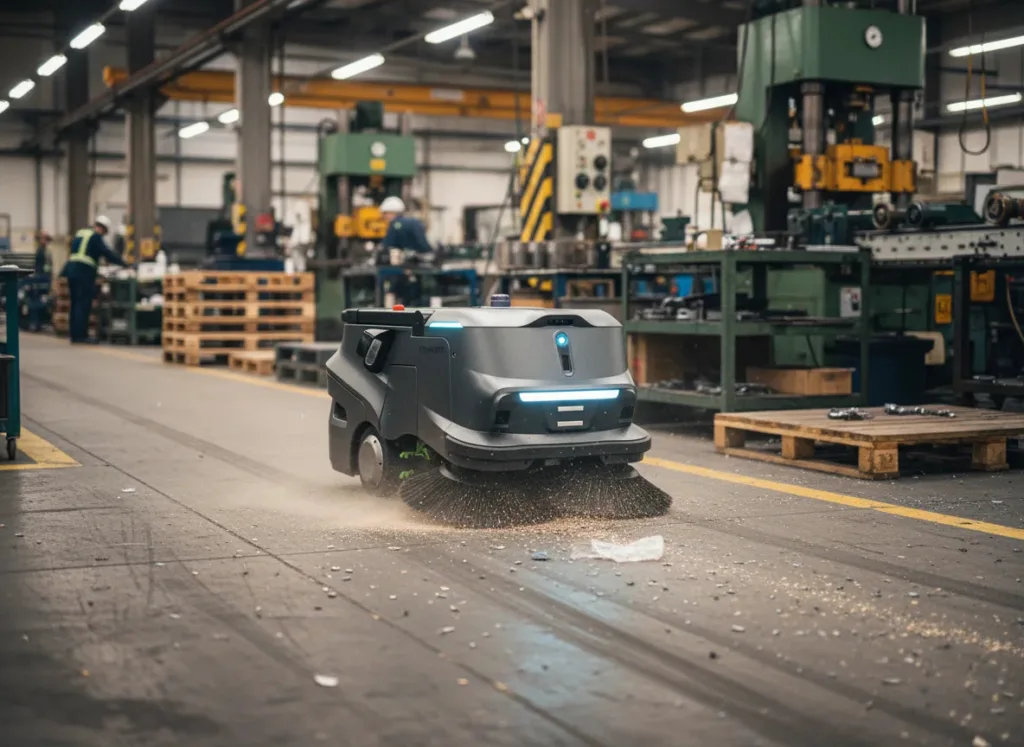
Große Flächen sollen zuverlässig sauber sein, während der Betrieb weiterläuft. In der Logistik bewegen sich Stapler durch die Fahrgassen, im Parkhaus wechseln ständig Fahrzeuge, und auf dem Betriebshof tragen Reifen Schmutz bis in die Halle. Für Betriebsleiter, Facility Manager und Gebäudereiniger ist Reinigung deshalb eine Frage von Qualität, verfügbarer Zeit und Organisation.
Autonome Reinigungsroboter können wiederkehrende Bodenarbeit übernehmen und das Team von langen, gleichförmigen Fahrten entlasten. Ihr Nutzen wächst, wenn Reinigungsverfahren, Flächenstruktur, Versorgung und Betriebszeiten aufeinander abgestimmt sind. Dieser Beitrag zeigt, wie Sie daraus ein tragfähiges Konzept für Hallen, Parkhäuser und geeignete Außenflächen entwickeln.
Was bei großen Flächen zuerst geklärt werden sollte
Ausgangspunkt ist das gewünschte Ergebnis: Soll loses Kehrgut aufgenommen, die Staubbelastung im laufenden Betrieb reduziert oder ein anhaftender Schmutzfilm entfernt werden? Welche Bereiche müssen zu Schichtbeginn sauber sein, und welche können tagsüber in mehreren kurzen Einsätzen gepflegt werden? Ein Reinigungsplan mit diesen Antworten erleichtert die Systemauswahl erheblich.
Unterscheiden Sie dabei laufende Unterhaltsreinigung, punktuelle Zwischenreinigung und intensive Grund- oder Sonderreinigung. Ein Roboter, der täglich Verkehrsflächen pflegt, muss nicht zugleich alte Beschichtungsreste oder festgefahrene Verschmutzungen beseitigen können. Solche Arbeiten bleiben gesonderte Leistungen mit eigener Technik und Planung.
Für die erste Bestandsaufnahme empfehlen wir einen Flächenplan mit Bodenarten, Verschmutzungsschwerpunkten, Verkehrswegen, Sperrflächen und Versorgungsstellen. Ergänzen Sie den heutigen Zeitaufwand und die Aufgaben, die regelmäßig liegen bleiben. Daraus entsteht eine konkrete Leistungsbeschreibung statt einer Bestellung allein nach Quadratmetern.
Kehren, Saugen oder Scheuersaugen: Das Verfahren entscheidet
Kehren für loses Material und wiederkehrenden Schmutzeintrag
Papier, Verpackungsreste, Sand und anderes loses Kehrgut lassen sich auf geeigneten Böden mit einem Kehrsystem aufnehmen. Interessant sind regelmäßige Routen in Lager- und Produktionshallen, auf Parkdecks und auf befestigten Außenflächen. Behältervolumen und Entleerung sind dabei ebenso wichtig wie die Arbeitsbreite: Viel Material kann den Betriebsablauf früher unterbrechen als ein leerer Akku.
Bei feinem Staub zählen das gesamte Aufnahme- und Filtersystem sowie das Verhalten am tatsächlichen Boden. Der Test muss zeigen, ob Staub aufgenommen oder sichtbar wieder verteilt wird. Eine passende Staubaufnahme unterstützt die kontinuierliche Pflege und verringert den erneuten Schmutztransport über die Verkehrswege.
Saugen für feine trockene Verschmutzung
Wo die trockene Aufnahme feiner Partikel im Vordergrund steht, ist ein Saugkonzept interessant. Bodenstruktur, Fugen, Staubmenge und Filterpflege bestimmen den praktischen Aufwand. Für Teppiche gelten andere Anforderungen als für einen beschichteten Hallenboden; hier lohnt sich eine eigene Auswahl nach Oberfläche und Schmutzart.
Scheuersaugen für anhaftenden Schmutz
Auf geeigneten Hartböden kann Scheuersaugen anhaftende Verschmutzung mit mechanischer Bearbeitung, passender Reinigungschemie und anschließender Schmutzwasseraufnahme lösen. Bürste oder Pad, Dosierung und Wassermenge werden auf Boden und Verschmutzung abgestimmt. Zu aggressive Einstellungen können die Oberfläche beanspruchen; eine ungeeignete Kombination kann Rückstände hinterlassen.
Bei viel grobem Material ist eine vorgelagerte Kehrreinigung oft sinnvoll. Ein kombiniertes System kann bestimmte Arbeitsschritte verbinden. Ob das bei der vorhandenen Menge an Sand, Folie oder Verpackungsresten funktioniert, zeigt eine repräsentative Reinigungsprobe. Die Nassreinigung muss anschließend das geforderte Ergebnis einschließlich ausreichender Wasseraufnahme erreichen.
Die Auswahl auf einen Blick
- Lose Verpackungsreste und regelmäßiger Kehrguteintrag: Kehrkonzept mit geeigneter Aufnahme, ausreichendem Behälter und geplanter Entleerung.
- Feiner, trockener Bodenschmutz: Saug- oder staubkontrolliertes Kehrverfahren nach Material, Boden und Filteranforderung auswählen.
- Anhaftender Schmutz auf Hartböden: Scheuersaugen mit abgestimmter Mechanik, Chemie und Schmutzwasseraufnahme.
- Grobes Kehrgut und anhaftende Verschmutzung zugleich: Arbeitsfolge aus Kehren und Scheuersaugen oder ein nachgewiesen passendes Kombinationsverfahren.
- Gefahrstoffe, unbekannte Prozessstäube oder besondere Hygieneanforderungen: Zuerst den fachlich geeigneten Reinigungsprozess definieren; die Roboterauswahl folgt daraus.
- Schnee, Eis oder spezielle Außenpflege: Als eigene Aufgabe planen. Ein autonomer Kehrroboter übernimmt diese Arbeiten nicht automatisch.
Große Hallen: Reinigung mit dem Materialfluss abstimmen
In Produktions- und Logistikhallen sind freie Fahrgassen ein guter Ausgangspunkt. Sie sind häufig regelmäßig verschmutzt und für die Reinigung erreichbar. Flächen unter abgestellten Ladungsträgern, dicht an Maschinen oder in wechselnden Bereitstellzonen brauchen dagegen einen anderen Rhythmus. Eine gesamte Hallengrundfläche sagt wenig darüber aus, welcher Teil täglich autonom gereinigt werden kann.
Planen Sie nach Bereichen und Verkehrszeiten. Hauptfahrgassen können andere Reinigungsfenster benötigen als Kommissionierzonen, Packplätze und wenig frequentierte Randbereiche. Besonders aufschlussreich sind Schichtwechsel, Anlieferungen und Spitzen im Warenausgang. Eine Route, die am Wochenende problemlos funktioniert, kann während der Verladung ständig unterbrochen werden.
Im Mischverkehr werden Begegnungen, Kreuzungen und unübersichtliche Stellen gemeinsam mit dem Betrieb organisiert. Robotersensorik unterstützt die Navigation; nachvollziehbare Verkehrsregeln und geeignete Einsatzbereiche machen den Ablauf für alle Beteiligten verständlich. Mitarbeitende müssen wissen, wie sie sich bei einer Störung verhalten und wer den Auftrag übernimmt.
Verschmutzung an der Quelle zu begrenzen lohnt sich ebenfalls. Geeignete Schmutzfang- und Übergangszonen, geordnete Verpackungsplätze und klare Regeln für Folienreste verringern den Eintrag. Robotik ergänzt diese Organisation und macht regelmäßige Pflege leichter planbar.
Parkhäuser und Tiefgaragen: Fahrgassen und Stellplätze getrennt planen
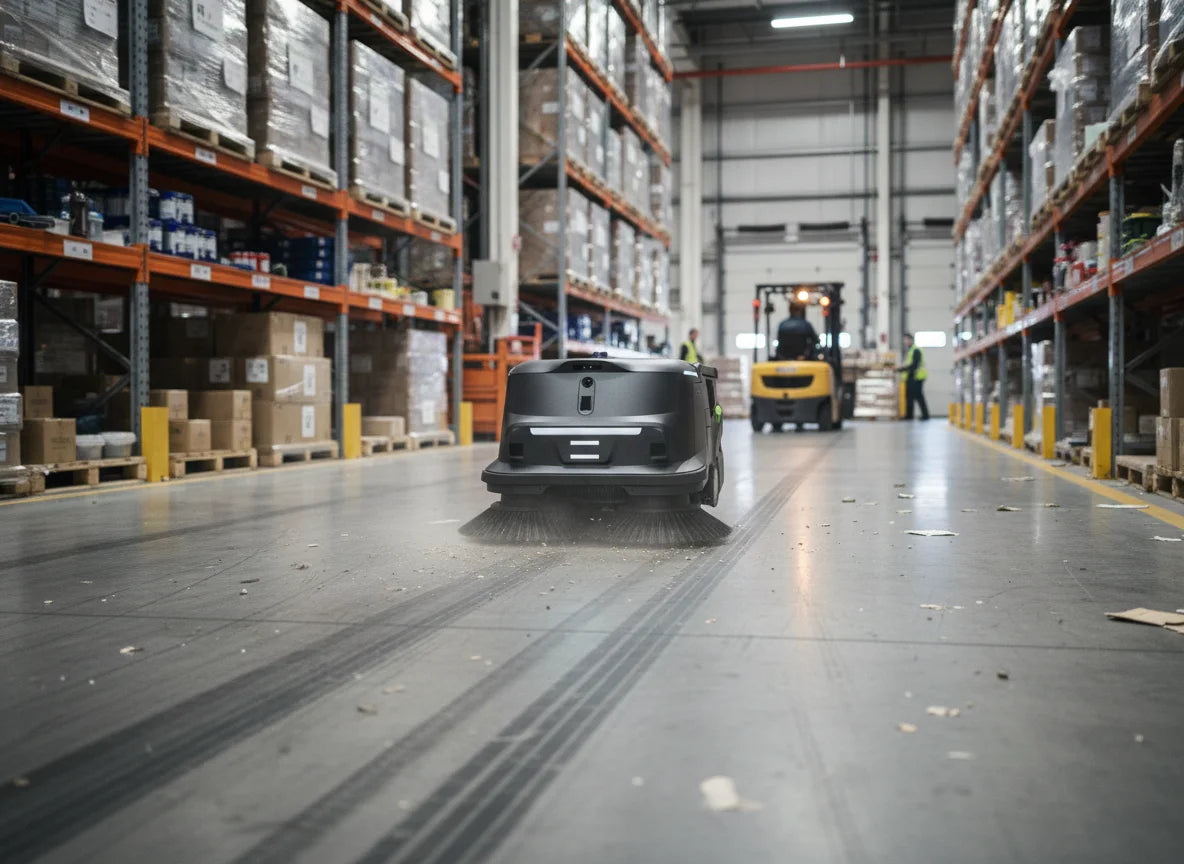
Parkhäuser stellen unterschiedliche Aufgaben auf engem Raum zusammen: lose Verschmutzung in den Fahrgassen, Sand in Randbereichen, Spuren auf beschichteten Böden und zeitweise freie Stellplätze. Hinzu kommen Stützen, Radstopper, Schranken und Fahrzeuge, die den zugänglichen Bereich verändern.
Unsere Empfehlung ist ein zweistufiger Plan. Die regelmäßig erreichbaren Fahrgassen erhalten einen festen Reinigungsrhythmus. Stellplatzbereiche werden ergänzend in verkehrsarmen Zeiten oder bei organisierter Freigabe bearbeitet. So wird die tatsächlich gepflegte Fläche planbar, ohne dauerhaft belegte Bereiche als tägliche Roboterleistung anzusetzen.
Für die Verfahrenswahl zählt die Verschmutzung. Loses Material verlangt eine geeignete Aufnahme; anhaftender Schmutz kann zusätzlich Scheuersaugen erfordern. Lokale Ölverunreinigungen werden gezielt behandelt und nicht einfach in eine automatische Standardroute aufgenommen. Prüfen Sie bei beschichteten Parkböden außerdem die Freigaben für Reinigungsmittel und mechanische Bearbeitung.
Die Route muss auch bei geringer Beleuchtung und wechselndem Fahrzeugverkehr funktionieren. Wartepositionen, Einfahrten und die Begegnung mit ein- oder ausparkenden Fahrzeugen gehören deshalb in den Test. Eine gut sichtbare Maschine ist hilfreich; der sichere Ablauf wird für das konkrete Parkhaus festgelegt.
Rampen: Befahren und Reinigen sind zwei verschiedene Aufgaben
Bei mehrgeschossigen Parkhäusern sollten Sie jede Ebene zunächst als eigene Reinigungszone betrachten. Erst danach wird geklärt, wie der Roboter zwischen den Ebenen wechselt: über eine geeignete Rampe, einen angebundenen Aufzug oder einen organisierten manuellen Transfer. Auch eine feste Zuordnung von Maschinen zu Ebenen kann wirtschaftlich sinnvoll sein.
Die maximale Steigfähigkeit eines Geräts ist keine pauschale Freigabe für die Reinigung auf derselben Neigung. Beim PUDU MT1 Max unterscheidet die aktuelle Betriebsanleitung beispielsweise zwischen bis zu 8° Steigfähigkeit im Nicht-Reinigungsbetrieb und dem Verbot von Reinigungsfahrten auf Neigungen über 3°. Für die Planung sind deshalb Fahrmodus, Reinigungsmodus und der konkrete Rampenverlauf getrennt zu betrachten.
Messen Sie die vorhandene Neigung und beachten Sie die Einheit: Grad und Prozent sind unterschiedliche Angaben. Zusätzlich zählen Übergänge am Rampenanfang, Kurven, Bodenhaftung, Nässe und die Möglichkeit, ohne Behinderung anderer Fahrzeuge zu passieren. Rampen, die nicht zum vorgesehenen Robotereinsatz passen, erhalten einen eigenen Reinigungsablauf.
Außenflächen: Befestigte Höfe und Wege regelmäßig pflegen
Auf befestigten Höfen, Zugangsflächen und geeigneten Parkplätzen kann regelmäßiges Kehren Schmutz aufnehmen, bevor er weitergetragen wird. Besonders interessant sind wiederkehrende Routen an Hallentoren, entlang von Gebäuden und zwischen definierten Nutzungsbereichen.
Außenflächen sind jedoch deutlich veränderlicher als eine Halle. Fugen, Rinnen, lose Steine, Laub, Pfützen und Witterung beeinflussen den Einsatz. Aufnahmeöffnung, Bürsten und Behälter müssen zum Material passen: Nasses Laub stellt eine andere Aufgabe als trockener Sand, und lange Folien oder Bänder können sich in Bürsten verfangen.
Für einen stabilen Ablauf braucht das Konzept eine klare Wetterregel und einen geeigneten Rückzugs- beziehungsweise Ladeplatz. Eine Schutzart für Staub und Spritzwasser bedeutet nicht, dass ein Gerät bei Regen reinigen soll. Die MT1-Max-Anleitung schließt Reinigungsarbeiten bei Regen, Schnee und extremen Wetterbedingungen aus. Das System wird deshalb in passende trockene Einsatzfenster eingeplant.
Für sehr unebene, unbefestigte oder dauerhaft der Witterung ausgesetzte Flächen kann eine andere Geräteklasse sinnvoll sein. Winterdienst und die Reinigung öffentlicher Verkehrsflächen werden als gesonderte Aufgaben mit eigenen Betriebsanforderungen betrachtet. Eine innerbetriebliche Außenroute ist dafür kein allgemeiner Eignungsnachweis.
Drei Betriebskonzepte für typische Großflächen
Die folgenden Konzepte sind Planungsbeispiele von ANIQMA. Sie zeigen, wie Aufgaben verteilt werden können, und beschreiben keine bereits umgesetzten Kundenprojekte.
1. Logistikhalle: Hauptgassen regelmäßig, Bereitstellflächen nach Freigabe
Die Hauptfahrgassen werden als wiederkehrende Route angelegt. Engpässe an Verladung und Kommissionierung erhalten eigene Zeitfenster. Temporär belegte Bereitstellflächen werden erst nach einer vereinbarten Freigabe gereinigt. Damit bleibt nachvollziehbar, welche Zone erledigt ist und welche wegen Belegung offenbleibt.
Das Reinigungsteam übernimmt Detailflächen und lokale Verschmutzungen. Eine verantwortliche Person kontrolliert Bürsten, Filter und Behälter, prüft blockierte Bereiche und bewertet das Ergebnis. Bei anhaftendem Schmutz wird die Kehrroute um eine abgestimmte Nassreinigung ergänzt. Der Nutzen liegt in der kontinuierlichen Pflege großer wiederkehrender Wege und weniger gebundener Fahrzeit.
2. Parkhaus: Tägliche Fahrgassenpflege und organisierte Stellplatzreinigung
Die Fahrgassen einer Ebene werden in einem verkehrsarmen Zeitfenster gereinigt. Frei zugängliche Randbereiche kommen hinzu. Stellplätze werden in abgestimmten Teilbereichen freigegeben und nach eigenem Plan bearbeitet. Die Rampe bleibt bei ungeeigneten Bedingungen außerhalb der autonomen Reinigungsroute.
Für eine notwendige Nassreinigung wird ein separates geeignetes Fenster gewählt. Das Team kontrolliert insbesondere Wasseraufnahme, Ränder und lokale Problemstellen. Die Auswertung trennt erledigte Fahrgassen, zugängliche Stellplätze und begründet ausgelassene Flächen. Das schafft eine bessere Leistungsübersicht als eine einzige Quadratmeterzahl für das gesamte Gebäude.
3. Gewerbestandort: Außenroute, Torzone und Innenreinigung verbinden
Ein geeignetes Kehrsystem übernimmt befestigte Außenwege bei passendem Wetter. Besonders belastete Torzonen werden häufiger gepflegt. Innerhalb der Halle sorgt ein abgestimmtes Kehr- oder Scheuersaugkonzept für das geforderte Ergebnis. So wird der Schmutzeintrag über die Gebäudegrenze hinweg bearbeitet.
Bei der Entscheidung zwischen einem und mehreren Geräten zählen unterschiedliche Verfahren, gleichzeitiger Bedarf und die Trennung schmutziger Außenbereiche von sensiblen Innenflächen. Ein spezialisierter Roboter innen und ein geeignetes System außen können einfacher zu betreiben sein als ständige Wechsel zwischen sehr verschiedenen Aufgaben.
Bruttofläche, erreichbare Fläche und tägliche Reinigungsmenge
Für die Auslegung sollten drei Größen getrennt werden. Die Bruttofläche beschreibt die Größe des Objekts. Die erreichbare Reinigungsfläche berücksichtigt Einbauten, Belegung und für das Gerät gesperrte Bereiche. Die tägliche Reinigungsmenge ergibt sich daraus, welche Zonen wie oft bearbeitet werden.
Ein beispielhafter Standort hat 20.000 m² Grundfläche. Nach Abzug von dauerhaft belegten, nicht zugänglichen und separat manuell zu bearbeitenden Bereichen verbleiben 5.000 m² für die autonome Route. Davon benötigen 2.000 m² eine zweite tägliche Reinigung. Damit sind täglich 7.000 m² Reinigungsdurchgänge zu planen, obwohl die Roboterfläche selbst nur 5.000 m² beträgt.
Diese Unterscheidung hilft auch beim Leistungsverzeichnis. Eine mehrfach gepflegte Torzone und ein einmal gereinigter Randbereich haben unterschiedliche Aufgaben und Aufwände. Beides sollte im Angebot und bei der Qualitätsbewertung sichtbar sein.
Wie viele Roboter braucht die Fläche wirklich?
Die rechnerische Flächenleistung aus Arbeitsbreite und Fahrgeschwindigkeit ist ein Ausgangswert. Im Objekt verändern Wenden, überlappende Bahnen, Hindernisse und Wartezeiten die Leistung. Hinzu kommen gegebenenfalls Lade-, Wasser- und Entleerungspausen. Planen Sie mit der Leistung eines vollständigen Reinigungsablaufs bei geforderter Qualität.
Auch Spot Cleaning und flächendeckende Reinigung sollten getrennt werden. Eine Maschine kann einen großen Bereich auf Verschmutzung kontrollieren und nur Teilstellen reinigen. Eine solche Angabe ist nicht mit der vollständigen Bearbeitung jedes Quadratmeters vergleichbar.
Im Flächenbeispiel sind täglich 7.000 m² zu bearbeiten. Nehmen wir eine effektive Leistung von 1.000 m² je Stunde einschließlich üblicher Rangier- und Wartezeiten innerhalb der Route an. Hinzu kommt eine Stunde für Versorgung und Stationsaufenthalte. Dann werden acht Stunden benötigt. Ein sechs Stunden langes Zeitfenster reicht für diesen Ablauf nicht aus. Die Zahlen sind bewusst gewählte Rechenannahmen und keine Leistungsangabe eines Robotermodells.
Die möglichen Antworten sind konkret: Zeitfenster erweitern, Zonen über den Tag verteilen, ein im Objekt nachweislich leistungsfähigeres System einsetzen oder mehrere Maschinen aufteilen. Eine zweite Maschine verdoppelt die Leistung nur dann annähernd, wenn Wege, Übergaben und Stationen nicht zum gemeinsamen Engpass werden.
Unsere Empfehlung: Legen Sie die Flotte auf wiederkehrende Aufgaben und typische Spitzen aus. Für seltene Sonderlagen kann eine ergänzende manuelle Maschine wirtschaftlicher sein als dauerhaft zusätzlich vorgehaltene Roboterkapazität.
Stationen und Versorgung bestimmen den Automatisierungsgrad
Ein gut geplanter Stationsplatz verkürzt Leerfahrten und hält Versorgungswege aus dem Betrieb heraus. Er muss erreichbar sein, ausreichend Bewegungsraum bieten und zur Umgebung passen. Bei größeren Standorten kann ein zentraler Platz ungünstig werden, wenn jede Entleerung einen langen Rückweg erzeugt.
Beim Kehren gehören Behältervolumen, Entleerung und die Abfallentsorgung zusammen. Eine optionale automatische Entleerungsstation kann Handgriffe zwischen den Fahrten reduzieren. Der gesammelte Abfall muss trotzdem abgeführt und die Anlage gepflegt werden. Die Station wird zusammen mit dem passenden Robotermodell und Zubehör geplant.
Beim Scheuersaugen zählen Frischwasser, Schmutzwasser, Reinigungsmittel und Strom. Eine geeignete Versorgungsstation kann Nachfüllen, Entleeren und Laden automatisieren. Tank- und Komponentenpflege bleiben Teil des Betriebskonzepts. Für Abwasser und aufgenommene Stoffe wird der vorhandene betriebliche Entsorgungsweg berücksichtigt.
Mehr Automatisierung lohnt sich, wenn dadurch regelmäßig gebundene Personalzeit entfällt und die Infrastruktur zum Standort passt. Bei einem zunächst begrenzten Einsatz kann manuelle Versorgung der richtige Einstieg sein. Die Entscheidung folgt aus Häufigkeit, Wegen und Arbeitsaufwand.
Welche Systeme kommen als Beispiele infrage?
PUDU MT1: Wiederkehrende Kehrarbeit in großen Innenbereichen
Der PUDU MT1 ist ein Beispiel für autonome Kehrreinigung bei losem Kehrgut in geeigneten Innenbereichen. Für Lager und Produktion ist interessant, wie kontinuierlich er die vorgesehenen Wege pflegt und wie Entleerung und Filterpflege in den Schichtablauf passen. Für anhaftenden Schmutz wird ein ergänzendes Verfahren eingeplant.
PUDU MT1 Max: Kehrkonzepte für anspruchsvollere Umgebungen
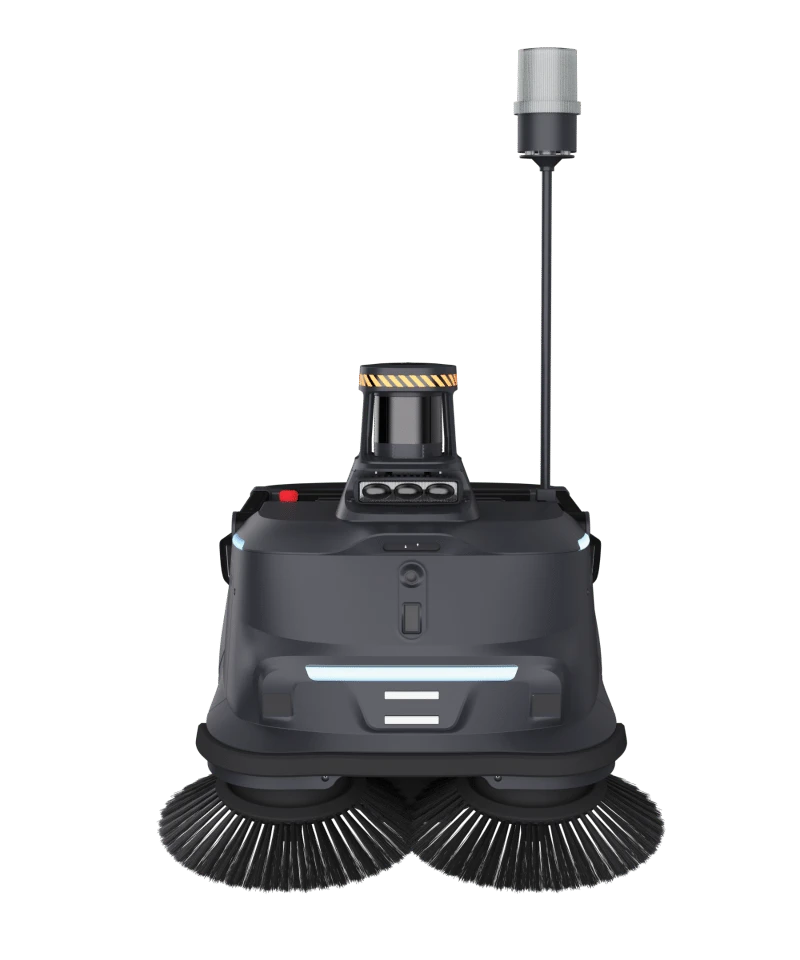
Der PUDU MT1 Max erweitert die Kehrgeräteklasse um 3D-LiDAR und Funktionen für komplexere Umgebungen. PUDU beschreibt unter anderem die Reaktion auf Fahrzeugverkehr und eine optionale automatische Entleerung. Das macht ihn für die Planung geeigneter Parkhaus- und Hofrouten interessant.
Die zuvor erläuterten Vorgaben zu Wetter, Untergrund und Neigungen werden in die konkrete Route übernommen. Daraus ergibt sich eine klare Aufgabenverteilung zwischen automatischer Flächenpflege und gesonderten Arbeiten. Unterschiede innerhalb der Familie erklärt unser Vergleich von MT1, MT1 Vac und MT1 Max.
PUDU BG1 Pro: Große Hartbodenflächen scheuersaugen
Der PUDU BG1 Pro ist ein Beispiel für größere autonome Scheuersaugaufgaben. Die BG1-Serie verbindet Kehr- und Scheuerfunktionen; beim Pro kommt eine 3D-LiDAR-basierte Positionierung hinzu. Ein seitlich ausfahrendes Schrubbdeck unterstützt die Randreinigung. Mit passender optionaler Station lassen sich Versorgung und Laden automatisieren.
Für die Auswahl zählt, ob Boden, Verschmutzung und geforderte Qualität zum Verfahren passen und das System die Zonen im vorgesehenen Zeitfenster schafft. In stärker unterteilten Nebenbereichen kann ergänzend ein kompakteres System wie der PUDU CC1 Pro sinnvoll sein. Eine große Maschine muss nicht jede kleine Teilfläche mit übernehmen.
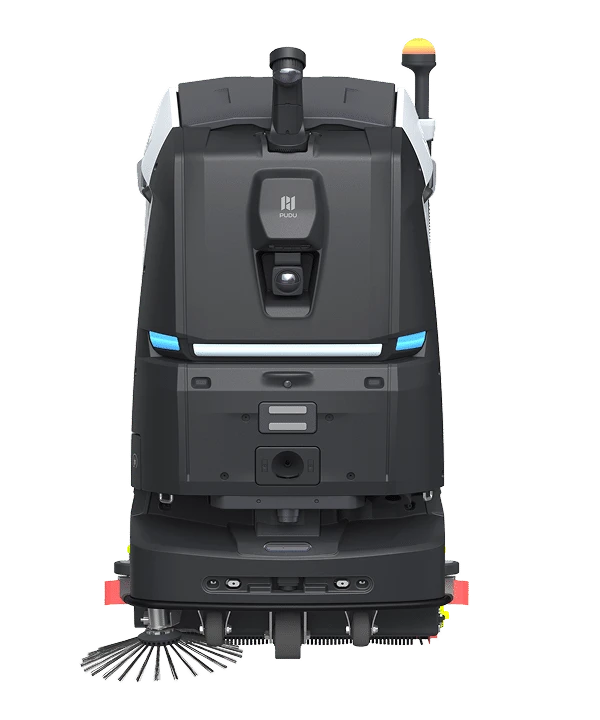
Die genannten Modelle verdeutlichen unterschiedliche Aufgabenklassen. ANIQMA wählt herstellerübergreifend nach dem Objekt. Ein Reinigungsversuch mit der vorhandenen Verschmutzung liefert die Grundlage für die konkrete Empfehlung.
Qualität, Verkehr und besondere Verschmutzung gemeinsam bewerten
Die Qualität wird am Boden beurteilt. Vereinbaren Sie, was nach einer Fahrt erreicht sein soll: etwa aufgenommener loser Schmutz, ein gleichmäßiges Reinigungsbild und bei Nassreinigung ausreichende Schmutzwasseraufnahme. Beurteilen Sie auch Randbereiche, Kurven und besonders beanspruchte Zonen. Eine beendete Route ist noch kein Qualitätsnachweis.
Eine fachkundige Gefährdungsbeurteilung gehört zum Einsatzkonzept. Im Objekt werden insbesondere Mischverkehr, Kreuzungen, Absturzkanten, nasse Flächen, Ladeplätze und der Umgang mit Störungen betrachtet. Auch die regelmäßige Unterweisung der beteiligten Mitarbeitenden und ein klarer Übernahmeprozess gehören zur Einführung.
Gesundheitsgefährdende oder brennbare Prozessstäube verlangen eine gesonderte fachliche Bewertung und geeignete Aufnahme- beziehungsweise Entstaubungstechnik. Aus einer gewöhnlichen Kehrfunktion oder einem Filtermerkmal lässt sich diese Eignung nicht ableiten. Unbekannte Stoffe und ungewöhnliche Flüssigkeitsleckagen werden zuerst eingeordnet und gezielt behandelt.
Praktisch wichtig ist außerdem die Abstimmung mit dem Auftraggeber beziehungsweise der Produktion: Welche Flächen werden wann freigegeben, wer meldet Leckagen und wer entscheidet über eine Sperrung? Solche Vereinbarungen vermeiden, dass das Reinigungsteam für nicht zugängliche Bereiche verantwortlich gemacht wird.
Wirtschaftlichkeit: Die verbleibende Arbeitszeit vollständig erfassen
Für die wirtschaftliche Bewertung werden heutiger Ablauf und Robotikkonzept bei vergleichbarem Leistungsumfang gegenübergestellt. Berücksichtigen Sie Reinigungsfrequenz, Qualität, erreichbare Fläche und sämtliche Restarbeiten. Sonst wird eine bisher vollständig erbrachte Leistung mit einer automatisierten Teilleistung verglichen.
Eine reine Beispielrechnung für die Personalzeit: Heute sind täglich vier Stunden für die betrachtete Reinigungsaufgabe gebunden. Mit Robotik verbleiben zusammen 1,25 Stunden für Vorbereitung, Versorgung, Gerätepflege, Kontrolle und manuelle Ergänzung. Die rechnerische Entlastung beträgt 2,75 Stunden je Tag. Bei 22 Einsatztagen sind das 60,5 Stunden monatlich.
Mit einem angenommenen Vollkostensatz von 32 Euro je Stunde ergibt sich ein Kapazitätswert von 1.936 Euro pro Monat. Er macht die gewonnene Arbeitszeit wirtschaftlich vergleichbar. Vermiedene Zusatzstunden können daraus eine Kostenersparnis machen. Zusätzliche Aufträge mit der vorhandenen Besetzung können zusätzlichen Deckungsbeitrag ermöglichen. Wie viel davon tatsächlich wirksam wird, hängt von Personaleinsatz und Auftragslage ab.
Dem Nutzen stehen Beschaffung beziehungsweise Leasing, Einrichtung, Kartierung, Station und Anschlüsse, Wartung, Verschleißteile, Energie, Wasser, Reinigungsmittel und die laufenden Software- oder Infrastrukturkosten gegenüber. Einmalige Projektkosten werden über den gewählten Betrachtungszeitraum einbezogen. Die konkrete Kalkulation verwendet die angebotenen Konditionen.
Bewerten Sie zusätzlich, wofür die gewonnene Zeit genutzt werden kann. Für einen Gebäudereiniger können stabilere Objektabläufe und mehr verfügbare Kapazität für andere Leistungen wichtig sein. Für einen Eigenbetrieb kann es darum gehen, bisher vernachlässigte Bereiche zu pflegen oder zusätzliche Reinigungsdurchgänge ohne weitere gebundene Maschinenfahrzeit zu ermöglichen.
Auch Kosten je gereinigtem Quadratmeter können hilfreich sein. Als Bezugsgröße eignen sich die tatsächlich erbrachten Reinigungsdurchgänge bei definierter Qualität. Bruttofläche und lediglich durchfahrene Kontrollfläche sind dafür ungeeignete Ersatzgrößen. Eine höhere Reinigungsfrequenz muss im Vergleich sichtbar bleiben.
Für eine erste Szenariobetrachtung nutzen Sie unseren Robotik-ROI-Rechner. Das Objektkonzept ergänzt ihn um Infrastruktur, Sonderaufgaben und die tatsächlich beobachteten Betriebswerte.
Ein Pilot als Grundlage für die Investitionsentscheidung
Beginnen Sie mit einer repräsentativen Zone: typische Verschmutzung, normale Verkehrslage und das vorgesehene Reinigungsfenster. Vor dem Test werden Ausgangszustand, Zielqualität, Flächenumfang und Zuständigkeiten festgehalten. So lässt sich später beurteilen, ob der Ablauf die Leistung tatsächlich verbessert.
Für Hallen gehören Schicht- und Verkehrsspitzen in die Beobachtung. Im Parkhaus werden wechselnde Belegung und die geplanten Ebenen betrachtet. Bei Außenflächen wird auch erfasst, wie oft die Wetterbedingungen den vorgesehenen Einsatz erlauben. Ein nur selten nutzbares Zeitfenster verändert die Wirtschaftlichkeit.
- Ergebnis: Werden die vereinbarten Flächen mit der geforderten Qualität gereinigt?
- Zeitbedarf: Passen Reinigung, Wartezeiten und Versorgung zusammen in das verfügbare Fenster?
- Personalbindung: Wie viel aktive Arbeitszeit fällt für alle verbleibenden Aufgaben an?
- Verfügbarkeit: Welche Routen werden abgeschlossen, welche bleiben offen und aus welchem Grund?
- Verbrauch und Verschleiß: Wie entwickeln sich Wasser, Reinigungsmittel, Filter, Bürsten und Sauglippen?
- Alltagstauglichkeit: Können die vorgesehenen Mitarbeitenden das System nach der Einweisung sicher bedienen und häufige Unterbrechungen lösen?
Aus der Auswertung folgen eine klare Empfehlung und gegebenenfalls konkrete Anpassungen: andere Zonierung, geänderter Zeitpunkt, zusätzlicher Stationsplatz oder ein anderes Reinigungsverfahren. Erst danach wird der Regelbetrieb auf weitere Flächen ausgedehnt. Der passende kommerzielle Rahmen des Piloten wird projektspezifisch vereinbart.
Von der ersten Route zum dauerhaft funktionierenden Betrieb
Für den Regelbetrieb braucht jede Schicht einen verständlichen Ablauf: Wer prüft die Einsatzbereitschaft, wer bearbeitet Meldungen, wer kontrolliert das Ergebnis und wie werden ausgelassene Flächen nachgearbeitet? Die tägliche Pflege von Behältern, Tanks, Filtern, Bürsten, Sauglippen und Sensorflächen richtet sich nach System und Aufgabe.
Planmäßige Wartung und Support werden von dieser Anwenderpflege getrennt organisiert. Nach geänderten Regalstellungen, Baustellen oder neuen Verkehrswegen muss die Route angepasst werden. Eine zentrale Übersicht über Aufträge und Störungen hilft, wiederkehrende Ursachen zu erkennen und die Verfügbarkeit zu verbessern.
Für Gebäudereinigungsunternehmen gehört auch die Zusammenarbeit mit dem Auftraggeber in diesen Ablauf. Zugang, Strom, Wasser, Stationsplatz und Freigabezeiten werden vereinbart. Bei mehreren Objekten ist anschließend zu unterscheiden, welche Prozesse standardisiert werden können und welche Gebäudebedingungen eine eigene Lösung benötigen.
Mit ANIQMA die passende Großflächenreinigung planen
Für große Hallen, Parkhäuser und Außenflächen entstehen gute Lösungen aus einer klaren Aufgabenverteilung: Welche regelmäßige Flächenarbeit übernimmt Robotik, welche Detail- und Sonderaufgaben bleiben beim Team und wie greifen beide ineinander? Daraus folgen Verfahren, Geräteklasse, Infrastruktur und ein wirtschaftlich sinnvoller Umfang.
ANIQMA begleitet Sie von der Objektprüfung über Auswahl und Pilot bis zur Inbetriebnahme und laufenden Betreuung im vereinbarten Umfang. Wir verbinden Reinigungsaufgabe, Betriebsorganisation und technische Integration zu einem Konzept, das für Ihre Mitarbeitenden handhabbar bleibt.
Sie möchten Ihre Halle, Ihr Parkhaus oder Ihren Betriebshof einordnen? Beschreiben Sie uns die Fläche, die typische Verschmutzung und die verfügbaren Zeiten. Starten Sie mit der Robotik-Potenzialprüfung oder schreiben Sie an vertrieb@aniqma.de.
Mehr Orientierung bieten unsere Übersicht zur Reinigungsrobotik, der Beitrag zur Unterhaltsreinigung und die Branchenseite Gebäudereinigung und Facility Management.
Quellen und Stand
Produktfunktionen: PUDU Robotics – MT1, MT1 Max, BG1-Serie und CC1 Pro. Betriebsgrenzen des MT1 Max: PUDU Academy, MT1 Max Operation Guide, Version 5.0. Arbeitsschutz: DGUV Regel 101-605, Branche Gebäudereinigung. Abrufstand: 16. Oktober 2026.
Betriebskonzepte, Anwendungsempfehlungen und Beispielrechnungen: ANIQMA. Rechenwerte sind ausdrücklich gewählte Beispielannahmen und keine Herstellerleistung oder zugesagte Kundeneinsparung. Bilder: PUDU Robotics / Terra Robotics.