Von der Geräteidee zur Forschungsfrage
„Wir möchten mit humanoider Robotik arbeiten“ ist ein guter Ausgangspunkt, aber noch keine Beschaffungsgrundlage. Präziser wäre: Kann eine Greifstrategie unbekannte Objektvarianten aufnehmen? Wie verändert eine zusätzliche Kamera die Erfolgsquote? Oder lässt sich eine Armbewegung zuverlässig auf eine veränderte Ausgangslage übertragen? Jede dieser Fragen verlangt einen anderen Systemzugang und einen anderen Versuchsaufbau.
ANIQMA empfiehlt, vor dem Gerätevergleich eine kurze Projektskizze zu erstellen: Ziel, benötigte Beobachtungen, steuerbare Größen, Baseline, zulässige Fehler und erwartetes Ergebnis. Eine Abschlussarbeit, ein Demonstrator und ein industrieller Pilot benötigen unterschiedliche Betreuung und unterschiedliche Erfolgskriterien. Der Roboter wird anhand dieser Skizze ausgewählt.
Welche Plattform passt zu welchem Experiment?
Ein zweibeiniger Humanoid ist besonders interessant, wenn Beine, Balance oder Ganzkörperkoordination Bestandteil der Forschungsfrage sind. Wenn ein Projekt hauptsächlich Greifen zwischen Arbeitsstationen untersucht, kann eine radbasierte Manipulationsplattform den Versuchsaufbau vereinfachen. Für reine Bildauswertung genügt unter Umständen zunächst ein Kameraaufbau; für die Entwicklung einer Greifstrategie eine stationäre Versuchszelle.
Im UBTECH-Portfolio sollten deshalb unterschiedliche Rollen verglichen werden:
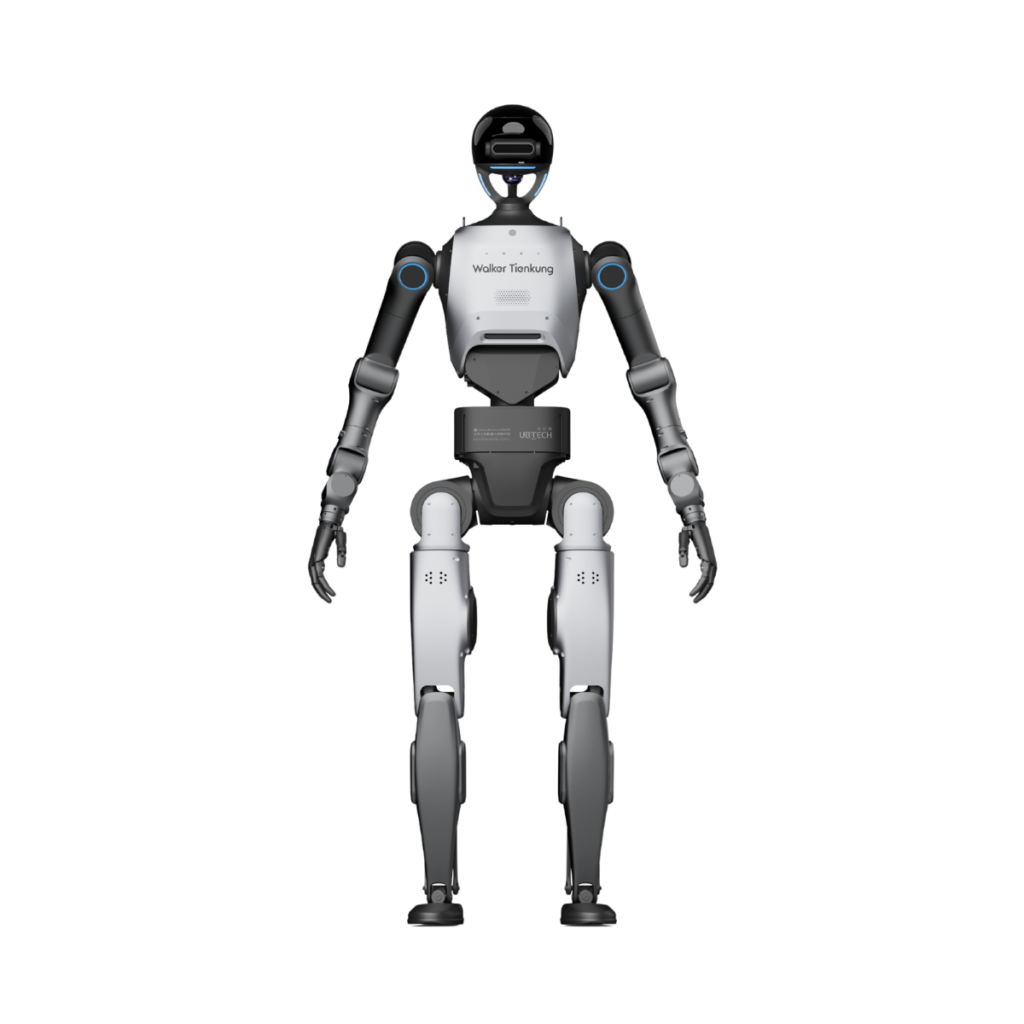
Walker Tienkung DEX als Forschungsplattform,
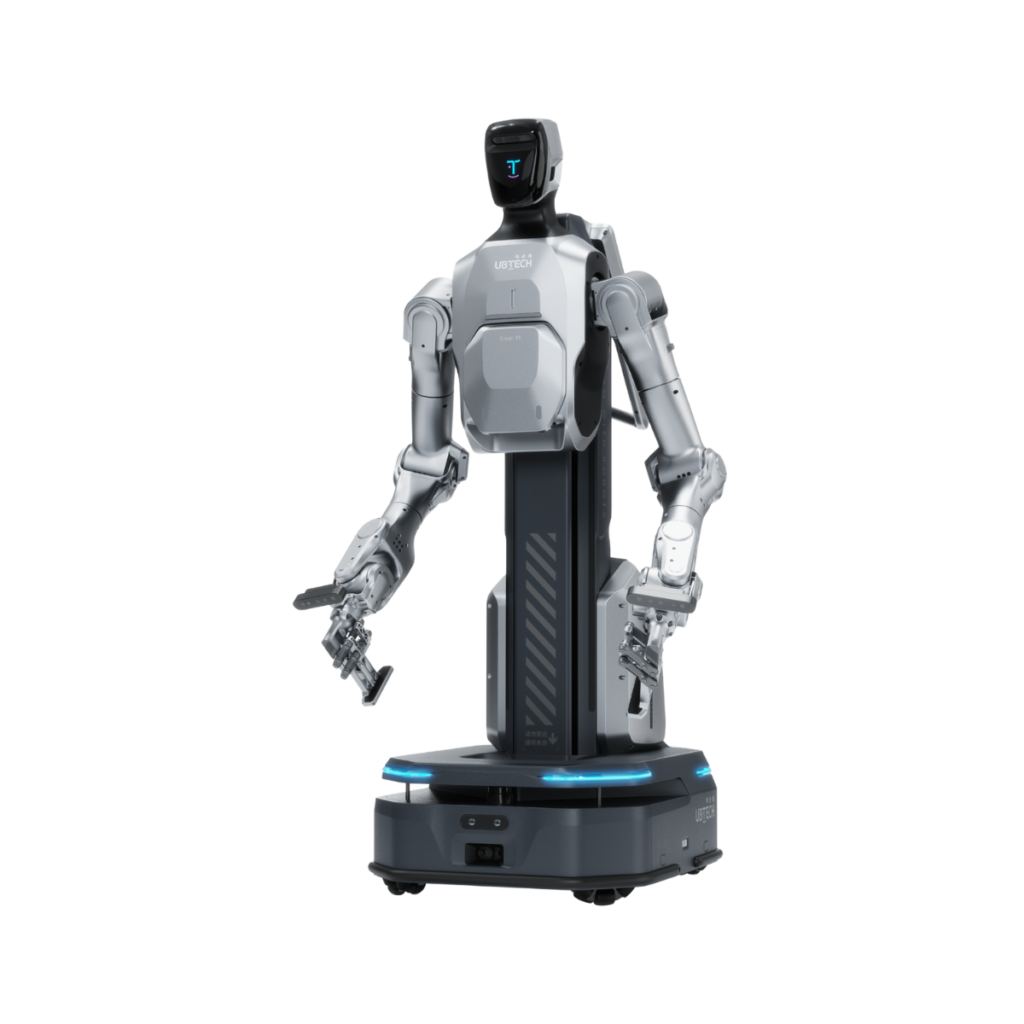
Cruzr S2 und
Cruzr Y1 für mobile Manipulation sowie
Walker C1 für Besucherinteraktion. Das ist eine Auswahlhilfe von ANIQMA; es ersetzt keine Prüfung des tatsächlich angebotenen Entwicklungsumfangs.
Walker Tienkung DEX: Modell und Konfiguration eindeutig halten
Die UBTECH-Broschüre nennt für DEX etwa 169 cm Körperhöhe, 64,5 kg Eigengewicht und 31 Körperfreiheitsgrade. Dexteröse Hände werden als Option aufgeführt. Das ist wichtig: Eine Forschungsgruppe darf weder die Daten einer älteren Tienkung-Ausführung noch den Funktionsumfang einer anderen Handkonfiguration als Beschaffungsgrundlage verwenden.
Zu einem Forschungsangebot gehören deshalb eine eindeutige Modellbezeichnung, die bestellten Hände, Sensorik, Rechnerkonfiguration, Firmware, Entwicklungsumgebung und die dazugehörigen Unterlagen. Diese Zusammenstellung bildet später auch die Grundlage für reproduzierbare Experimente und nachvollziehbare Veröffentlichungen. Die wichtigsten Modellinformationen stehen im
DEX-Geräteprofil.

Offene Schnittstellen konkret prüfen
Ein SDK ist allein noch kein Nachweis, dass die gewünschte Forschung möglich ist. Entscheidend ist, welche Daten gelesen und welche Größen verändert werden können. Lassen sich Gelenkzustände und Kamerabilder mit Zeitstempeln auslesen? Können eigene Bewegungsziele übergeben werden? Gibt es eine dokumentierte Rückmeldung über Fehler und Abbrüche? Welche Funktionen stehen auf welcher Zugriffsebene zur Verfügung?
Wir empfehlen eine kleine Abnahmeaufgabe vor der endgültigen Projektfestlegung: ein Beispielprogramm starten, einen benötigten Sensorwert aufzeichnen, eine zulässige Bewegung ausführen und den Ablauf kontrolliert abbrechen. Dabei werden Versionen, Lizenzbedingungen und technische Ansprechpartner dokumentiert. Aus angekündigten Schnittstellen wird erst dann eine belastbare Grundlage, wenn der benötigte Zugriff tatsächlich demonstriert wurde.
Simulation ist ein Werkzeug mit einem klaren Prüfauftrag
UBTECH veröffentlicht für DEX ein eigenes URDF-Paket mit kinematischen und weiteren Modelldaten sowie ROS-2-Ressourcen. Ein solches Modell ist ein sinnvoller Ausgangspunkt für Entwicklungsarbeit. Es ist jedoch kein Beleg, dass ein beliebiger Simulator, eine trainierte Strategie oder jede Hardwarevariante ohne Anpassung funktioniert.
Als Vorgehen empfehlen wir: zuerst Gelenknamen, Koordinatensysteme und Bewegungsgrenzen abgleichen; danach einfache Bewegungen vergleichen; anschließend Kontakt, Last und Wahrnehmung schrittweise hinzunehmen. Unterschiede zwischen Simulation und realem Aufbau werden als Ergebnisse dokumentiert. Wer diesen Vergleich überspringt, kann später schwer erkennen, ob ein Fehler aus dem Algorithmus, dem Modell oder der Hardwarekonfiguration kommt.
Teleoperation und Datenerfassung: den dokumentierten Stand beachten
Für DEX beschreibt die offizielle Thinker-studio-Anleitung Teleoperation, Aufzeichnung, Qualitätsprüfung und Export. Eine wesentliche Einschränkung betrifft genau diesen dokumentierten Workflow: Teleoperation wird im aufgehängten Zustand unterstützt; stehende Teleoperation wird darin ausdrücklich ausgeschlossen. Daraus folgt keine Aussage über alle anderen Bewegungsmodi des Roboters.
Für diesen Aufbau müssen Hebegestell, geeigneter Raum, Betreuung und die zugehörige Entwicklungsumgebung eingeplant werden. Vor Beginn wird geklärt, wer die Bewegung auslöst, wer abbrechen kann und wie das System anschließend in einen bekannten Zustand zurückkehrt. Eine Teleoperationsvorführung sollte den geplanten Forschungsablauf abbilden und den freigegebenen Softwarestand zeigen.
Datenqualität beginnt vor der ersten Aufzeichnung
Viele Projekte sammeln zunächst möglichst viele Demonstrationen. Sinnvoller ist ein vorab festgelegtes Aufnahmeprotokoll: Welche Ausgangslage gilt? Welche Objektvarianten werden verwendet? Was zählt als Erfolg? Welche Abbrüche werden markiert? Welche Kameraperspektive und Beleuchtung bleiben konstant? Ohne solche Angaben ist eine spätere Auswertung schwer vergleichbar.
Ein vorgeschlagenes Datenpaket enthält Zeitstempel, relevante Zustände, Aufgabenkennung, Hardware- und Softwareversion, Ergebnis und Eingriffsmarkierungen. Kamerabilder werden nur im benötigten Umfang erhoben; Zugriffsrechte, Speicherort und Löschregeln werden vorab vereinbart. Ein kleiner geprüfter Datensatz kann für einen ersten Vergleich hilfreicher sein als viele Aufnahmen mit unbekannten Bedingungen.
Drei Konzeptideen für Hochschulen und Entwicklungsteams
Greiflabor mit klarer Objektfamilie: Eine Gruppe definiert zunächst wenige starre Objekte und reproduzierbare Ablageplätze. Verglichen werden Greifstrategien bei veränderter Lage oder Sicht. Erfolg, Beschädigung, Zykluszeit und notwendige Korrektur werden getrennt erfasst. Erst nach dieser Baseline kommen weitere Formen oder Materialien hinzu.
Praktikum für Simulation und reale Bewegung: Studierende modellieren einen begrenzten Bewegungsablauf, überprüfen Koordinatensysteme und vergleichen definierte Positionen mit dem realen System. Der Lernwert entsteht aus dem begründeten Unterschied zwischen Modell und Beobachtung. Der Aufbau bleibt beaufsichtigt und beschränkt sich auf freigegebene Funktionen.
Werkstatt für Teleoperationsdaten: Ein Team entwickelt ein Aufnahme- und Bewertungsprotokoll für eine kleine Manipulationsaufgabe. Untersucht wird, wie Ausgangslage, Demonstrationsqualität und Eingriffe die Vergleichbarkeit beeinflussen. Beim DEX-Workflow wird die dokumentierte Einschränkung auf den aufgehängten Zustand eingehalten. Alle drei Ideen sind Konzeptvorschläge von ANIQMA, keine bereits durchgeführten Referenzprojekte.
Erfolgskriterien und Abbruchentscheidungen vereinbaren
Ein guter Forschungsplan enthält neben einem Ziel auch eine Entscheidung für den Fall, dass es nicht erreicht wird. Wenn der erforderliche Sensorzugriff fehlt, wird nicht zunächst die gesamte Versuchszelle aufgebaut. Wenn die Baseline schon unzuverlässig ist, wird nicht sofort die Objektvielfalt erweitert. Solche Grenzen schützen Zeit und Budget und machen Erkenntnisse dennoch verwertbar.
Für Manipulation empfehlen wir unter anderem Erfolgsquote je Objektvariante, Anzahl und Dauer menschlicher Eingriffe, vollständige Zykluszeit sowie den Aufwand für Einrichtung und Wiederherstellung. Für eine Interaktionsstudie werden andere Kriterien benötigt, etwa Verständlichkeit, korrekte Weiterleitung und Betreuungsaufwand. Eine eindrucksvolle Einzelvorführung darf die wiederholte Messung nicht ersetzen.
Gesamtkosten und Verantwortung gehören in das Konzept
Der Gerätepreis ist nur ein Teil des Projektbudgets. Wir empfehlen separate Ansätze für Zubehör, Hebegestell, Arbeitsplatz, Entwicklungsrechner, Softwarezugang, Inbetriebnahme, Schulung, Experimentbetreuung, Dokumentation und laufenden Betrieb. Auch Ersatzteilweg, Akkus, Wartung und die Wiederherstellung nach Störungen werden geklärt. Ob Positionen enthalten sind, ergibt sich aus dem konkreten Angebot.
Vor Beschaffung sollte klar sein, wer das System betreibt, wer Änderungen freigibt, wer Studierende oder neue Teammitglieder einweist und wer technische Fragen bearbeitet. Ein Pilot ohne diese Zuständigkeiten kann trotz guter Hardware stocken. Die
Integration in den Betrieb und die
Beratung und Einführung gehören deshalb früh zur Planung.
Leistungsumfang und Projektphasen gemeinsam planen
Für Hochschulen, Labore und Entwicklungsteams empfiehlt sich ein Angebot mit klaren Arbeitspaketen: betriebsbereite Plattform, benötigter Entwicklungszugang, Einweisung und ein gemeinsam durchgeführter erster Versuchsablauf. So wird sichtbar, was das Team zum Projektstart selbstständig nutzen kann und wofür technische Begleitung vorgesehen ist.
Unterscheiden Sie die Ausstattung für den ersten Versuch von späteren Erweiterungen. Zusätzliche Greifer, Sensoren oder Softwarefunktionen sollten erst dann eingeplant werden, wenn die nächsten Experimente sie benötigen. Halten Sie für jede Projektphase Konfiguration, Zugriffsrechte, Dokumentation und vereinbarte Unterstützungsleistungen fest. Das erleichtert Angebotsvergleiche und die Übergabe an neue Forschende oder den nächsten Studierendenjahrgang.
Ein sinnvoller Einstieg mit ANIQMA
Der erste Schritt ist eine konkrete Forschungsaufgabe mit einem begrenzten Versuchsaufbau. ANIQMA ordnet passende Plattformen ein und klärt mit Ihnen die Voraussetzungen für Auswahl, Einführung und Projektumfang. Benötigte Herstellerzugänge und Unterstützungsleistungen werden im Projekt geprüft und vereinbart.
Beschreiben Sie Ziel, geplante Experimente, gewünschte Schnittstellen und vorhandene Infrastruktur. Daraus lässt sich ableiten, welche Konfiguration demonstriert werden muss und welche Punkte vor Beschaffung offen sind.
Forschungs- oder Entwicklungsaufgabe vorstellen →Quellen und Datenstand
Recherche und Einordnung: 4. Oktober 2026. Technische Aussagen beruhen auf dem dokumentierten Herstellerstand. Konzeptideen und Vorgehensvorschläge sind fachliche Einordnungen von ANIQMA, keine eigenen Versuchsergebnisse.