Öffnet in einem neuen Tab

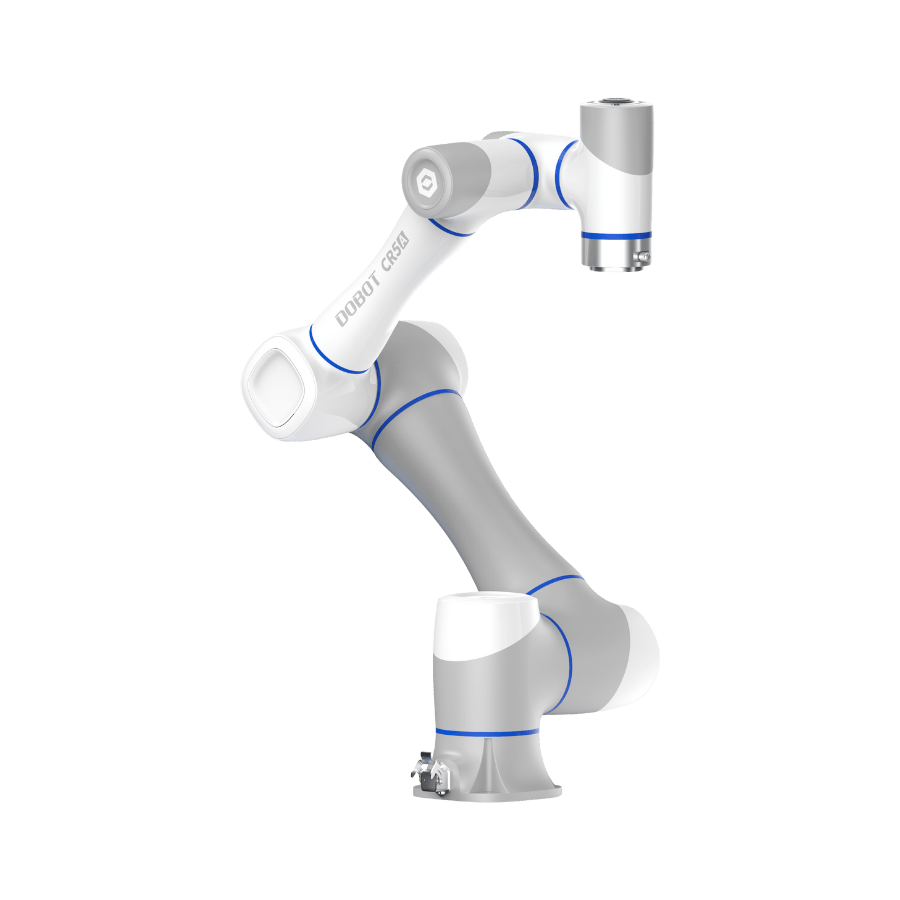
DOBOT CR5A

Vielseitiger 6-Achs-Cobot für Montage, Pick-and-Place, Prüfen, Verpacken und Maschinenbeschickung mit 5 kg Nutzlast und 900 mm Reichweite.

DOBOT CR5A

Für Ihr Projekt wichtig.

Im Projekt klären

Werkstück, Greifer oder Werkzeug, Reichweite, Takt, Bereitstellung, Maschinensignale und Sicherheitskonzept.

Betrieb

Werkzeug, Greifer, Kabel und Vorrichtungen regelmäßig kontrollieren; Achsen, Kalibrierung und sicherheitsrelevante Komponenten planmäßig warten.

Integration

Maschine, SPS, Greifer, Vision und Peripherie als Gesamtsystem anbinden; Programme, Backups und Fehlerfälle vor Go-live testen.

Pilot oder Einsatz prüfen

Eckdaten, die für den Einsatz zählen.

Ausgewählte öffentlich belegte Hersteller- oder Distributorangaben. Werte können je nach Konfiguration und Einsatzbedingungen abweichen.

Nutzlast

5 kg

Reichweite

900 mm

Wiederholgenauigkeit

±0,02 mm

Schutzart

IP54

Betrieb, Optionen & Integration.

Der Roboter ist nur ein Teil der Lösung. Laden, Versorgung, Gebäudezugänge und optionale Module bestimmen, wie autonom das System im Alltag wirklich arbeiten kann.

Laden & Docking

Beim DOBOT CR5A handelt es sich um einen stationären Cobot. Docking oder autonomes Laden spielen daher keine Rolle; entscheidend sind eine dauerhafte elektrische Versorgung, Controller und sauber definierter Anlagenzustand.

Versorgung / Station

Die Grundplattform benötigt keine Prozessmedien. Druckluft, Vakuum, Klebstoff, Schraubtechnik oder andere Medien entstehen erst durch das gewählte Werkzeug und müssen dann als Teil der Zelle ausgelegt werden.

Türen & Zugang

Gebäudezugänge sind für den stationären Cobot normalerweise nicht relevant. Relevant können stattdessen Maschinentüren, Schutztüren, Spannmittel und deren sichere Signale bzw. Freigaben sein.

Aufzüge & Etagen

Für eine stationäre Cobot-Zelle nicht relevant. Bei einer Kombination mit mobiler Plattform wäre dies ein separates Integrationsprojekt und keine Eigenschaft des CR5A selbst.

Module & Zubehör

Der CR5A stellt I/O und RS485 am Endeffektor sowie TCP/IP-, Modbus- und Wi-Fi-Kommunikation bereit. Greifer, Kameras, Schrauber, Schweiß- oder andere Prozesswerkzeuge werden auf die konkrete Aufgabe abgestimmt und separat sicherheitstechnisch bewertet.

Vor Ort einplanen

Zu planen sind mechanische Befestigung, Arbeitsraum und Reichweite, Controller, Stromversorgung, Netzwerk, Werkzeug, Werkstückbereitstellung und das vollständige Schutz- und Risikokonzept. Auch ein kollaborativer Roboter ist nicht automatisch in jeder Anwendung ohne zusätzliche Schutzmaßnahmen sicher.

Was bedeutet das im Projekt?

Beim CR5A entsteht der Nutzen erst aus der kompletten Automationszelle. Greifer, Vorrichtung, Maschine, Signale, Takt, Fehlerfälle und Bedienerinteraktion bestimmen die reale Produktivität stärker als die Roboterarm-Spezifikation allein.

Herstellerangaben sind der Ausgangspunkt. Stations-, Tür- und Aufzugskompatibilität prüfen wir am konkreten Standort, bevor daraus eine Projektzusage wird.

Integration & Flottenbetrieb ansehen

DOBOT CR5A im Einsatz.

Die folgenden Punkte zeigen, für welche Aufgaben und Bedingungen das System gedacht ist und wo genauer geprüft werden muss.

Wiederkehrende Handgriffe flexibel automatisieren

Der DOBOT CR5A ist ein kollaborativer 6-Achs-Roboter für Pick-and-Place, Montage, Prüfung, Verpackung und Maschinenbeschickung. Mit 5 kg Nutzlast und 900 mm Reichweite deckt er viele Aufgaben ab, bei denen Teile regelmäßig zwischen definierten Positionen bewegt oder Werkzeuge geführt werden.

Der sinnvolle Einstieg ist ein klar abgegrenzter Prozessschritt, nicht der Versuch, einen kompletten Arbeitsplatz auf einmal zu ersetzen.

Nutzlast inklusive Greifer rechnen

Zur bewegten Masse gehören Werkstück, Greifer, Adapter, Kabel und gegebenenfalls Sensorik. Auch die Reichweite muss zum realen Aufbau aus Teilebereitstellung, Maschine, Prüfstation und Ablage passen.

Deshalb betrachten wir den Roboterarm immer als Teil einer gesamten Automationszelle.

Schnittstellen nach Prozess auswählen

Für den CR5A sind unter anderem TCP/IP, Modbus, Ethernet/IP, EtherCAT und RS485 dokumentiert. Damit kann er je nach Projekt mit Steuerungen, Greifern, Vision-Systemen, Fördertechnik oder weiteren Anlagen verbunden werden.

Welche Verbindung gebraucht wird, ergibt sich aus dem konkreten Arbeitsplatz. Mehr zur Systemklasse finden Sie unter Industrieautomation & Handling.

Vor der Auslegung klären

  • Werkstück und Toleranzen.
  • Greifer und tatsächliche Gesamtmasse.
  • Zykluszeit und erforderliche Reichweite.
  • Teilebereitstellung und Ablage.
  • Schnittstellen und Sicherheitskonzept.

Aus diesen Punkten lässt sich ableiten, ob der CR5A die passende Plattform ist oder eine kompaktere beziehungsweise größere Lösung benötigt wird.

Von der Auswahl in den Betrieb.

Einsatz prüfen

Wir klären Aufgabe, Umgebung, Ausnahmen, Arbeitsaufwand und Betriebskonzept, bevor das System festgelegt wird. Produktidee und reale Abläufe müssen zusammenpassen.

Demo & Piloteinsatz

Demo oder Pilot konzentrieren sich auf die Flächen, Wege, Übergaben oder Interaktionen, die für den späteren Einsatz kritisch sind.

Einführung & Go-live

Einrichtung, Inbetriebnahme, Infrastruktur, Einsatzzeiten und Zuständigkeiten werden auf den tatsächlichen Betrieb abgestimmt. Je nach System gehören Station, Wasser, Ladepunkte, Routen, Übergaben, Türen, Aufzüge oder Schnittstellen dazu.

Pflege im Alltag

Vor der Übergabe wird geklärt, welche regelmäßigen Sicht-, Reinigungs-, Nachfüll- oder Funktionskontrollen im Alltag nötig sind und wer sie übernimmt. Auch ein autonomes System bleibt ein technisches Arbeitsmittel, das gepflegt werden muss.

Wartung & Support

Planmäßige Wartung, Verschleißteile, Akkus, Software, Ersatzteilweg und Support werden passend zum System und zur Einsatzintensität organisiert. So bleibt nicht erst nach der ersten Störung offen, wer was übernimmt.

Passt dieses System zu Ihrer Aufgabe?

Robotik-Potenzial prüfen