Öffnet in einem neuen Tab

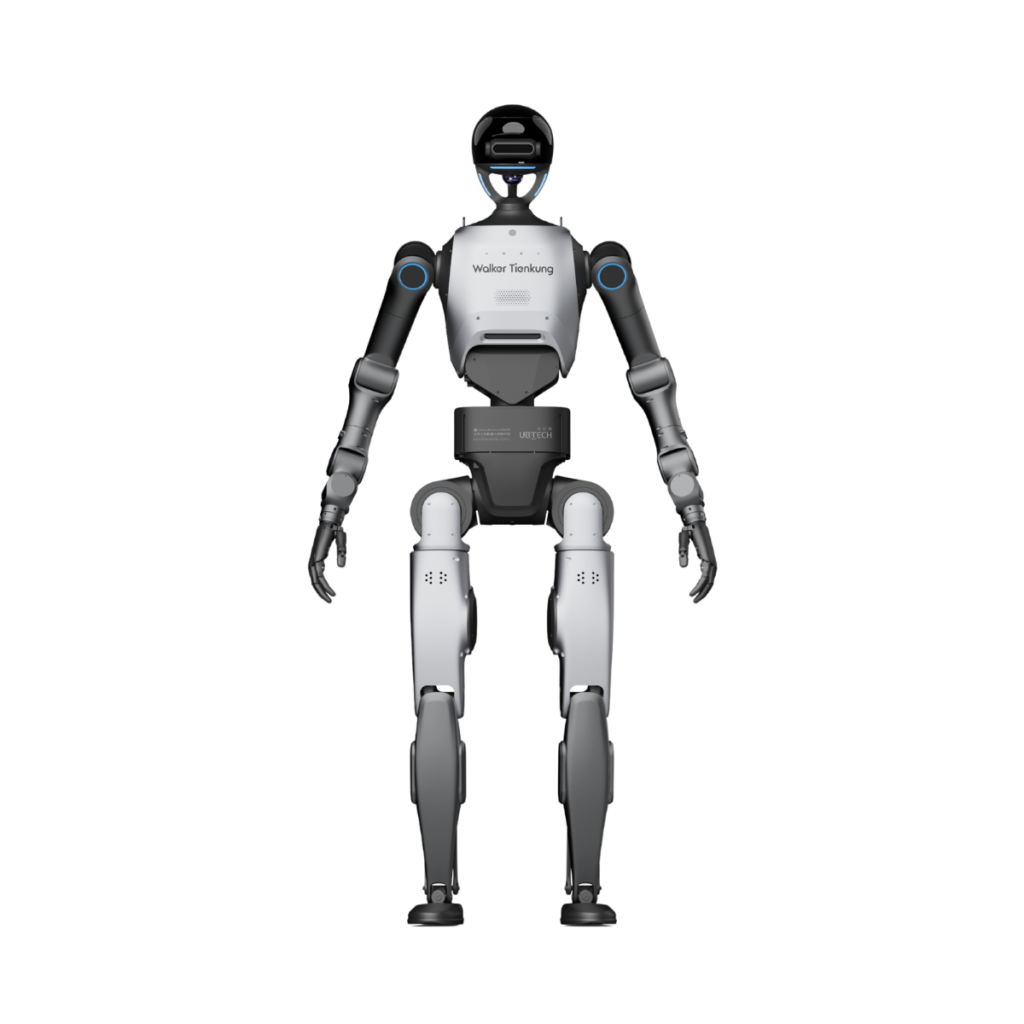
UBTECH Walker Tienkung DEX

Humanoide Forschungsplattform für Ganzkörpersteuerung, Arm-Hand-Koordination und Embodied AI. Entwicklungszugang und konkrete Hardwareversion bestimmen den Projektumfang.

UBTECH Walker Tienkung DEX

Für Ihr Projekt wichtig.

Einsatz

Anwendungen: Pilot- und Entwicklungsanwendungen
Branchen: Bildung & öffentliche Einrichtungen

Im Projekt klären

Eine messbare Forschungsfrage mit reproduzierbarem Aufbau vereinbaren. Für den dokumentierten Thinker-studio-Workflow ist Teleoperation im Hebegestell erforderlich.

Betrieb

Die DEX-Broschüre nennt 15 Ah plus 3 Ah Akkukapazität, Unterstützung für Akkuwechsel im laufenden Betrieb und mindestens zwei Stunden Laufzeit als Herstellerangabe. Ladetechnik, Wechselverfahren und Einsatzdauer werden für den Versuchsablauf bestätigt.

Integration

Abgegrenzter Versuchsraum, geeignetes Hebegestell, betreute Experimente, Entwicklungsrechner, Ethernet und eine zum Robotermodell passende Softwareumgebung.

Pilot oder Einsatz prüfen

Eckdaten, die für den Einsatz zählen.

Ausgewählte öffentlich belegte Hersteller- oder Distributorangaben. Werte können je nach Konfiguration und Einsatzbedingungen abweichen.

Körperhöhe

Ca. 169 cm laut UBTECH

Eigengewicht

Ca. 64,5 kg laut UBTECH

Körperfreiheitsgrade

31 laut UBTECH

Entwicklungszugang

SDK / DEX-URDF / ROS-2-Kompatibilität

Betrieb, Optionen & Integration.

Der Roboter ist nur ein Teil der Lösung. Laden, Versorgung, Gebäudezugänge und optionale Module bestimmen, wie autonom das System im Alltag wirklich arbeiten kann.

Laden & Docking

Die DEX-Broschüre nennt 15 Ah plus 3 Ah Akkukapazität, Unterstützung für Akkuwechsel im laufenden Betrieb und mindestens zwei Stunden Laufzeit als Herstellerangabe. Ladetechnik, Wechselverfahren und Einsatzdauer werden für den Versuchsablauf bestätigt.

Versorgung / Station

Versorgung und benötigtes Zubehör anhand der konkreten Konfiguration planen.

Türen & Zugang

Fahr-, Arbeits- und Sperrzonen sowie menschliche Freigaben projektspezifisch prüfen.

Aufzüge & Etagen

Eine Aufzugintegration ist nicht zugesagt und muss separat geprüft werden.

Module & Zubehör

Passende Hände, Hebegestell und Teleoperationsausrüstung sowie der benötigte Entwicklungs- und Simulationszugang sind projektspezifisch zu klären. DEX besitzt eigene Herstellerressourcen.

Vor Ort einplanen

Abgegrenzter Versuchsraum, geeignetes Hebegestell, betreute Experimente, Entwicklungsrechner, Ethernet und eine zum Robotermodell passende Softwareumgebung.

Was bedeutet das im Projekt?

Eine messbare Forschungsfrage mit reproduzierbarem Aufbau vereinbaren. Für den dokumentierten Thinker-studio-Workflow ist Teleoperation im Hebegestell erforderlich.

Herstellerangaben sind der Ausgangspunkt. Stations-, Tür- und Aufzugskompatibilität prüfen wir am konkreten Standort, bevor daraus eine Projektzusage wird.

Integration & Flottenbetrieb ansehen

UBTECH Walker Tienkung DEX im Einsatz.

Die folgenden Punkte zeigen, für welche Aufgaben und Bedingungen das System gedacht ist und wo genauer geprüft werden muss.

Eine Plattform für eine konkrete Forschungsfrage

Walker Tienkung DEX ist für Projekte interessant, die Wahrnehmung, Bewegungsplanung und physische Interaktion gemeinsam untersuchen. Möglich sind Forschungsaufbauten zur Arm-Hand-Koordination, Objektmanipulation und Ganzkörperregelung. Der Nutzen entsteht aus dem Zugang zum benötigten Systemteil und einem wiederholbaren Experiment, nicht aus einer möglichst langen Liste möglicher Bewegungen.

DEX und ältere Tienkung-Ausführungen unterscheiden

Die UBTECH-Broschüre für Walker Tienkung DEX nennt ungefähr 169 cm Körperhöhe, 64,5 kg Eigengewicht und 31 Körperfreiheitsgrade. Dexteröse Hände sind dort als Option aufgeführt. Der Hersteller veröffentlicht zudem ein eigenes DEX-URDF-Paket. Angaben älterer Tienkung-Ausführungen werden nicht übertragen; Modell, Hände, Firmware und Simulationsressourcen müssen zur gelieferten Konfiguration passen.

Ein wichtiger Hinweis zur Teleoperation

Die offizielle Thinker-studio-Anleitung für DEX beschreibt Teleoperation, Datenerfassung, Qualitätsprüfung und Export. Für den darin dokumentierten Stand ist Teleoperation nur im aufgehängten Zustand freigegeben; stehende Teleoperation wird ausdrücklich nicht unterstützt. Ein Hebegestell und ein geeigneter Versuchsraum sind deshalb für diesen Workflow wesentlich. Daraus wird keine allgemeine Aussage über alle Bewegungsmodi abgeleitet.

Entwicklungszugang vor Beschaffung klären

Lassen Sie sich verfügbare APIs, Zugriffsebenen, kompatible Softwareversionen, Beispielcode, Lizenzen und die angebotenen Hände konkret zeigen. Prüfen Sie auch, ob das Simulationsmodell zur gelieferten Konfiguration passt. Vor einem Experiment werden Abbruchbedingungen, zulässige Bewegungen, Betreuung und die Wiederherstellung eines bekannten Zustands vereinbart. Forschungsbetrieb darf nicht mit einer fertigen Produktionsanwendung gleichgesetzt werden. Projektplanung für humanoide Robotik und Forschungsaufgabe besprechen.

Quellen und Datenstand

Geprüft am 4. Oktober 2026. UBTECH – DEX-Produktbroschüre, bereitgestellt von Terra Robotics; UBTECH – Thinker-studio-Anleitung für DEX; UBTECH – DEX-URDF-Modell; Terra Robotics – angebotene Plattform. Zahlen sind Herstellerangaben. Projektfragen sind Einordnungen von ANIQMA, keine eigenen Testergebnisse.

Von der Auswahl in den Betrieb.

Einsatz prüfen

Wir klären Aufgabe, Umgebung, Ausnahmen, Arbeitsaufwand und Betriebskonzept, bevor das System festgelegt wird. Produktidee und reale Abläufe müssen zusammenpassen.

Demo & Piloteinsatz

Demo oder Pilot konzentrieren sich auf die Flächen, Wege, Übergaben oder Interaktionen, die für den späteren Einsatz kritisch sind.

Einführung & Go-live

Einrichtung, Inbetriebnahme, Infrastruktur, Einsatzzeiten und Zuständigkeiten werden auf den tatsächlichen Betrieb abgestimmt. Je nach System gehören Station, Wasser, Ladepunkte, Routen, Übergaben, Türen, Aufzüge oder Schnittstellen dazu.

Pflege im Alltag

Vor der Übergabe wird geklärt, welche regelmäßigen Sicht-, Reinigungs-, Nachfüll- oder Funktionskontrollen im Alltag nötig sind und wer sie übernimmt. Auch ein autonomes System bleibt ein technisches Arbeitsmittel, das gepflegt werden muss.

Wartung & Support

Planmäßige Wartung, Verschleißteile, Akkus, Software, Ersatzteilweg und Support werden passend zum System und zur Einsatzintensität organisiert. So bleibt nicht erst nach der ersten Störung offen, wer was übernimmt.

Passt dieses System zu Ihrer Aufgabe?

Robotik-Potenzial prüfen