Öffnet in einem neuen Tab

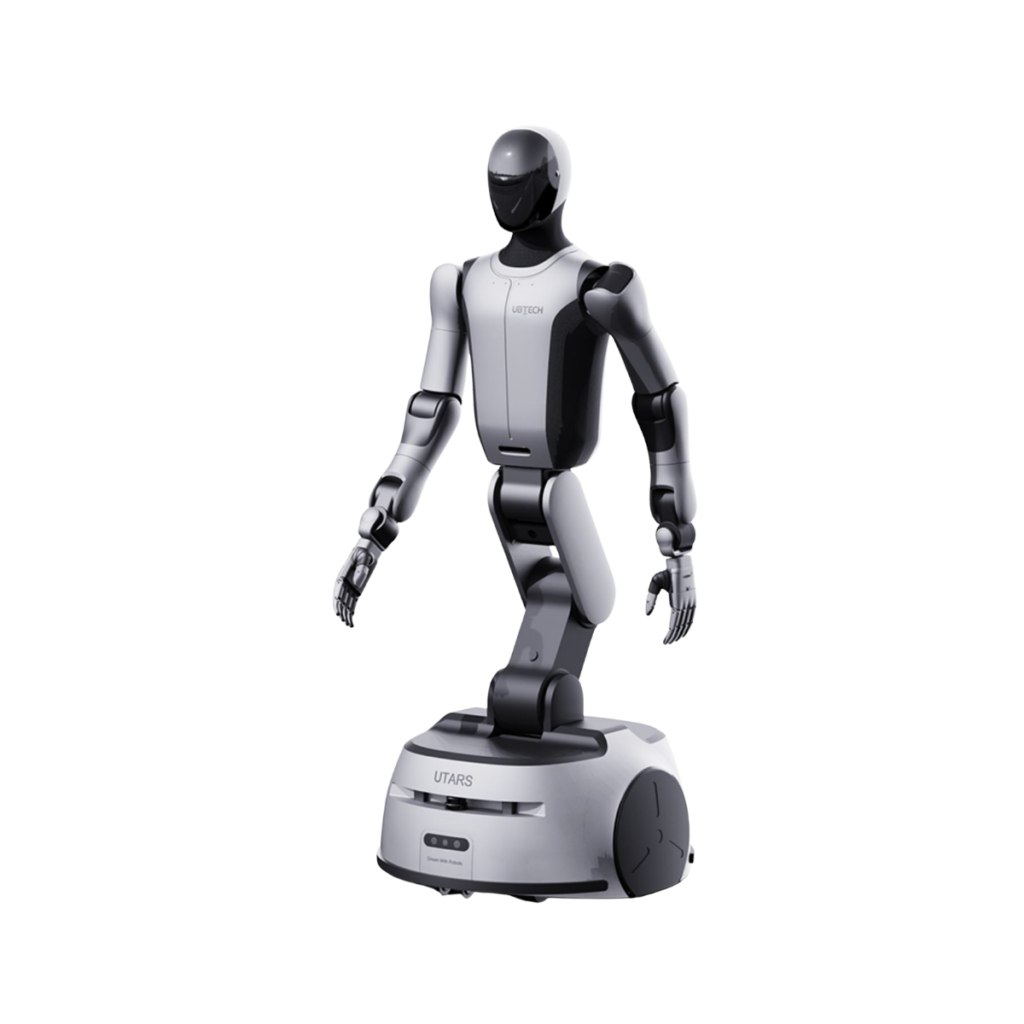
UBTECH Cruzr S2

Radbasierter Humanoid für mobile Manipulation in Industrie und Logistik: zwei Arme, dexteröse Hände und ein variabler Arbeitsbereich.

UBTECH Cruzr S2

Für Ihr Projekt wichtig.

Im Projekt klären

Für einen Pilot zählen vollständige fehlerfreie Abläufe mit realen Werkstücken. Last, Griff, Kollisionsräume, Takt und menschliche Restarbeit gemeinsam bewerten.

Betrieb

Terra führt den Cruzr S2 inklusive Ladestation. Ladeablauf, Stationsbedarf und tatsächlich verfügbare Betriebszeit werden für die angebotene Konfiguration bestätigt.

Integration

Freigegebene Fahr- und Arbeitszonen, geeigneter Boden, kontrollierte Übergabepunkte, Ladestation, Netzwerk und erreichbare Störungszuständigkeit.

Pilot oder Einsatz prüfen

Eckdaten, die für den Einsatz zählen.

Ausgewählte öffentlich belegte Hersteller- oder Distributorangaben. Werte können je nach Konfiguration und Einsatzbedingungen abweichen.

Bauform

Radbasierter Humanoid

Handhabung

Bis 15 kg laut UBTECH

Arbeitsbereich

0–1,8 m laut UBTECH

Vertikalhub

0–40 cm laut UBTECH

Betrieb, Optionen & Integration.

Der Roboter ist nur ein Teil der Lösung. Laden, Versorgung, Gebäudezugänge und optionale Module bestimmen, wie autonom das System im Alltag wirklich arbeiten kann.

Laden & Docking

Terra führt den Cruzr S2 inklusive Ladestation. Ladeablauf, Stationsbedarf und tatsächlich verfügbare Betriebszeit werden für die angebotene Konfiguration bestätigt.

Versorgung / Station

Versorgung und benötigtes Zubehör anhand der konkreten Konfiguration planen.

Türen & Zugang

Fahr-, Arbeits- und Sperrzonen sowie menschliche Freigaben projektspezifisch prüfen.

Aufzüge & Etagen

Eine Aufzugintegration ist nicht zugesagt und muss separat geprüft werden.

Module & Zubehör

Dexteröse Hände und RGB-Stereowahrnehmung werden von UBTECH beschrieben. Greifstrategie, Werkzeugkonfiguration und passende Softwarefunktionen werden am realen Objekt geprüft.

Vor Ort einplanen

Freigegebene Fahr- und Arbeitszonen, geeigneter Boden, kontrollierte Übergabepunkte, Ladestation, Netzwerk und erreichbare Störungszuständigkeit.

Was bedeutet das im Projekt?

Für einen Pilot zählen vollständige fehlerfreie Abläufe mit realen Werkstücken. Last, Griff, Kollisionsräume, Takt und menschliche Restarbeit gemeinsam bewerten.

Herstellerangaben sind der Ausgangspunkt. Stations-, Tür- und Aufzugskompatibilität prüfen wir am konkreten Standort, bevor daraus eine Projektzusage wird.

Integration & Flottenbetrieb ansehen

UBTECH Cruzr S2 im Einsatz.

Die folgenden Punkte zeigen, für welche Aufgaben und Bedingungen das System gedacht ist und wo genauer geprüft werden muss.

Mobilität und Greifen in einem Ablauf

Cruzr S2 verbindet eine rollende Basis mit humanoidem Oberkörper und zwei Armen. UBTECH beschreibt industrielle Anwendungen für Sortieren, Komponentenmontage und Materialhandhabung. Der Hersteller nennt bis 15 kg Handhabung und einen Arbeitsbereich von 0 bis 1,8 Metern. Diese Angaben charakterisieren die Plattform; die zulässige Last der konkreten Aufgabe hängt zusätzlich von Objekt, Griff, Bewegung und Konfiguration ab.

Wann die mobile Plattform interessant wird

Ein möglicher Pilot verbindet zwei Arbeitsstationen, an denen derselbe Roboter Material aufnimmt und wieder ablegt. Dabei muss die Bewegung zwischen den Stationen einen Vorteil gegenüber einer festen Automationszelle bieten. Beginnen Sie mit einer klaren Objektfamilie und reproduzierbarer Bereitstellung. Wechselnde Kartons, verdeckte Greifflächen oder weiche Verpackungen werden als eigene Varianten getestet.

Den vollständigen Arbeitszyklus messen

Messen Sie Aufnahme, Fahrt, Ausrichtung, Ablage und Rückmeldung zusammen. Dokumentieren Sie erfolgreiche Zyklen, Fehlgriffe, Nacharbeit, Wartezeiten und die Dauer menschlicher Eingriffe. Eine präzise Einzelbewegung ist kein Beleg für den Takt einer gesamten Produktionsaufgabe. Ebenso ersetzt eine beworbene Beweglichkeit keine betriebliche Sicherheitsbewertung.

Integration und laufender Betrieb

Zu klären sind Freigaben der Maschine, belegte Zielplätze, Kommunikationsausfälle, Energieversorgung und ein geregelter Ersatzablauf. Sensorik, Hände, Gelenke und Fahrwerk benötigen eine passende Kontrolle und Wartung. Ob ein spezialisierter Transportroboter mit stationärem Handling einfacher und wirtschaftlicher ist, gehört ausdrücklich zum Vergleich. Humanoide Robotik einordnen und Pilotaufgabe vorstellen.

Quellen und Datenstand

Geprüft am 4. Oktober 2026. UBTECH – Herstellerinformationen; ergänzend Terra Robotics – angebotene Plattform. Technische Werte sind Herstellerangaben und werden für Konfiguration und Softwarestand bestätigt. Projektfragen sind Einordnungen von ANIQMA, keine eigenen Testergebnisse.

Von der Auswahl in den Betrieb.

Einsatz prüfen

Wir klären Aufgabe, Umgebung, Ausnahmen, Arbeitsaufwand und Betriebskonzept, bevor das System festgelegt wird. Produktidee und reale Abläufe müssen zusammenpassen.

Demo & Piloteinsatz

Demo oder Pilot konzentrieren sich auf die Flächen, Wege, Übergaben oder Interaktionen, die für den späteren Einsatz kritisch sind.

Einführung & Go-live

Einrichtung, Inbetriebnahme, Infrastruktur, Einsatzzeiten und Zuständigkeiten werden auf den tatsächlichen Betrieb abgestimmt. Je nach System gehören Station, Wasser, Ladepunkte, Routen, Übergaben, Türen, Aufzüge oder Schnittstellen dazu.

Pflege im Alltag

Vor der Übergabe wird geklärt, welche regelmäßigen Sicht-, Reinigungs-, Nachfüll- oder Funktionskontrollen im Alltag nötig sind und wer sie übernimmt. Auch ein autonomes System bleibt ein technisches Arbeitsmittel, das gepflegt werden muss.

Wartung & Support

Planmäßige Wartung, Verschleißteile, Akkus, Software, Ersatzteilweg und Support werden passend zum System und zur Einsatzintensität organisiert. So bleibt nicht erst nach der ersten Störung offen, wer was übernimmt.

Passt dieses System zu Ihrer Aufgabe?

Robotik-Potenzial prüfen