Eine Palette steht am Wareneingang und soll zur Materialbereitstellung. Bisher holt eine Mitarbeiterin oder ein Mitarbeiter einen Hubwagen, fährt zum Ladungsträger, nimmt ihn auf und bringt ihn an den Zielplatz. Die eigentliche Strecke ist nur ein Teil der Aufgabe. Zur Arbeit gehören auch das Auffinden der Palette, das Ausrichten der Gabeln, die Prüfung des Zielplatzes und der Umgang mit Ausnahmen.
Genau an dieser Prozesskette setzt der PUDU MP2000 an. PUDU stellte das System am 18. August 2026 als KI-nativen Palettenhandhabungsroboter vor. Innerhalb des PUDU-Portfolios erweitert es die Transportrobotik um die autonome Aufnahme und Abgabe von Paletten. Die Geräteklasse selbst ist nicht neu erfunden: Fahrerlose Flurförderzeuge und autonome Palettentransportsysteme gibt es bereits. Neu ist dieses konkrete Angebot von PUDU und die damit verbundene Kombination von Funktionen.
Für Unternehmen ist daher weniger die Bezeichnung entscheidend als die Frage: Kann ein solches System einen klar abgegrenzten Palettenprozess zuverlässig übernehmen? Dieser Beitrag verbindet die aktuellen Informationen von PUDU Robotics und Terra Robotics mit der fachlichen Einordnung von ANIQMA. Er beschreibt keine eigene Installation, keinen unabhängigen Produkttest und keine zugesicherte Leistung am Kundenstandort.
Eine andere Aufgabe als der Transport auf einer Plattform
Ein Transportroboter kann eine Last auf einer Plattform bewegen oder einen geeigneten Wagen transportieren. Wer ihn dafür be- und entlädt und wie die Übergabe funktioniert, bleibt eine eigenständige Prozessfrage. Beim autonomen Palettenhandling wird zusätzlich der direkte Übergang zwischen Ladungsträger und Fahrzeug automatisiert: Palette anfahren, Gabeln ausrichten, aufnehmen und am vorgesehenen Ort wieder absetzen.
Das kann besonders dort interessant werden, wo Personal heute nicht nur den Fahrweg begleitet, sondern jeden einzelnen Transport durch Aufnahme und Abgabe ermöglichen muss. Die technische Lösung verschiebt die menschliche Aufgabe dann stärker in Richtung Materialbereitstellung, Prozesskontrolle und Bearbeitung von Ausnahmefällen. Diese Verschiebung gelingt allerdings nur, wenn Palettenqualität und Übergabeplätze zum System passen.
Bodennaher Palettentransport – kein Hochregalstapler
Die dokumentierte Hubhöhe liegt bei 200 ± 5 mm. Daraus folgt die wichtige Einordnung: Der MP2000 hebt Paletten für bodennahe Transportaufgaben an. Er ist auf Basis dieser Angaben kein System zum Einlagern in hohe Regalfächer, zum beliebigen Stapeln von Paletten oder zum automatischen Be- und Entladen jedes Lkw.
Auch Begriffe wie „floor-to-floor“ sollten nicht vorschnell als umfassende Etagenlogistik verstanden werden. Eine bodennahe Übergabe und eine Fahrt zwischen Stockwerken sind verschiedene Aufgaben. Für einen Aufzug müsste zusätzlich das Zusammenspiel aus Fahrzeug, Last, Kabine, Tür und Gebäudesteuerung geprüft werden. Die Traglast des Roboters ist keine Freigabe für einen bestimmten Aufzug.
Technische Eckdaten: Was die Zahlen tatsächlich sagen
Die folgenden Angaben stammen aus den aktuellen Produktinformationen von Terra Robotics und PUDU. Es sind Herstellerwerte, keine Nettoleistung einer ANIQMA-Installation. Für ein Angebot sind Variante, Lieferumfang, technische Unterlagen und Einsatzgrenzen separat zu bestätigen.
- Maximale Traglast: 2.000 kg.
- Abmessungen beider dokumentierter Varianten: 1.585 × 910 × 1.870 mm.
- Standard MPID01-M: 620 mm Gabelaußenbreite; Narrow Fork MPID01-N: 550 mm.
- Maximale Hubhöhe: 200 ± 5 mm; abgesenkte Gabelhöhe: 80 ± 5 mm.
- Navigation: 3D LiDAR-SLAM und VSLAM.
- Rechtwinklige Palettenaufnahme: Angaben von etwa 2.000 mm bei 1.200 × 1.000 mm beziehungsweise 1.960 mm bei 1.200 × 800 mm; jeweils 1.200 mm in Gabelrichtung.
- Schwellen beziehungsweise Spalten: bis 10 mm beziehungsweise 35 mm.
- Steigfähigkeit: 3° bei voller Last, 8° unbeladen.
- Betriebszeit: bis 12 Stunden ohne Last, bis 6 Stunden bei maximaler Last.
- Ladezeit: etwa 2 Stunden bei 200–240 V AC; etwa 3,2 Stunden bei 100–120 V AC.
Die Zahlen liefern Anhaltspunkte, aber keine pauschale Objekteignung. Traglast bedeutet nicht, dass jede beliebig beladene Palette transportiert werden kann. Gangbreite bedeutet nicht, dass Begegnungsverkehr auf derselben Breite möglich ist. Die Variante muss anhand der realen Ladungsträger und ihrer Einfahrgeometrie ausgewählt werden; „Europalette“ allein ist dafür keine vollständige Spezifikation.
Was PUDU mit KI-nativer Palettenhandhabung beschreibt
PUDU nennt eine Erkennung von Ladungsträgern, Palettenpositionen und Lagerplatzbelegung sowie eine Bewertung des benötigten Durchfahrtsfreiraums. Dokumentiert sind eine adaptive Aufnahme bei bis zu 15 cm Positionsversatz und 15° Winkelabweichung, das Einlernen nicht standardisierter Ladungsträger und eine Gabeleinfahrt innerhalb von 20 Sekunden. Für die Fahrt nennt PUDU bis zu 1,6 m/s unbeladen und 1,2 m/s beladen.
Für die Aufgabensteuerung beschreibt der Hersteller PUDU Link, APIs, Sprachbefehle und Aufgabentasten. Hinzu kommen verteilte Flottenkoordination, die laut PUDU auch offline weiterarbeiten kann, ein manueller Betriebsmodus und optionale IoT-Anbindungen, beispielsweise an Türen und Aufzugssteuerungen. Depth-Kameras und 3D LiDAR gehören zur beschriebenen Umgebungserfassung.
Diese Funktionen sind zunächst Herstellerangaben. Für eine Projektentscheidung sollten sie in nachvollziehbare Prüfaufgaben übersetzt werden: Erkennt das System die tatsächlich verwendete Palette? Gelingt die Aufnahme bei den üblichen Abstellabweichungen? Was passiert mit einem belegten Ziel? Welche Funktionen stehen bei einer unterbrochenen Verbindung weiter zur Verfügung? Der Begriff „KI“ beantwortet diese Fragen nicht von selbst.
20 Sekunden Gabeleinfahrt sind kein vollständiger Transportzyklus
Die Zeit für die Gabeleinfahrt umfasst nicht automatisch Auftragsannahme, Anfahrt, Positionierung, Transport, Warten, Absetzen und Rückfahrt. Für die Auslegung zählt der gesamte Zyklus. Hinzu kommen die Schwankungen im Betrieb: Eine freie Route am Vormittag kann während der Materialanlieferung regelmäßig blockiert sein.
Eine sinnvolle Messung beginnt deshalb beim freigegebenen Transportauftrag und endet bei der bestätigten Übergabe am Ziel. Zusätzlich wird dokumentiert, wann der Roboter den nächsten Auftrag übernehmen kann. Trennen Sie Fahrzeit, Aufnahmezeit, Abgabezeit und Wartezeit. So wird sichtbar, ob eine technische Funktion den Durchsatz verbessert oder ein anderer Prozessschritt den Nutzen begrenzt.
Welche Palettenprozesse sich als Einstieg anbieten
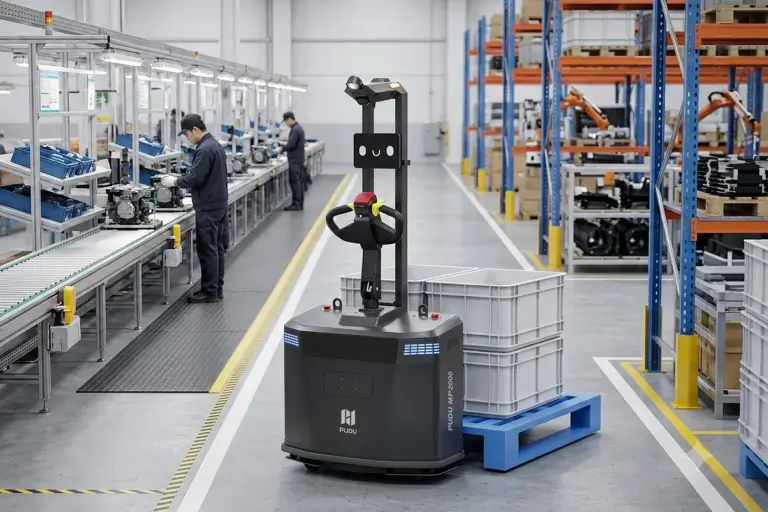
Materialversorgung an einer Produktionslinie
Ein möglicher Pilot verbindet einen definierten Bereitstellplatz mit einem Übergabepunkt an der Linie. Der Roboter transportiert vorbereitete Paletten; Mitarbeitende organisieren die Materialentnahme und die Ausnahmen. Zu klären ist, wann Nachschub ausgelöst wird, wie viel Puffer vorhanden ist und welcher Rückfallweg bei einer Störung die Produktion versorgt. Eine knappe Linie darf nicht allein von einer ungetesteten Route abhängig werden.
Wareneingang zur Bereitstellung
Hier könnte eine bereits geprüfte und freigegebene Palette vom Übergabebereich zu einem festgelegten Pufferplatz fahren. Entladen vom Lieferfahrzeug, Mengenprüfung, Buchung und Qualitätskontrolle sind davon getrennte Schritte. Der Pilot sollte klar festlegen, ab welchem Punkt der Ladungsträger für den Roboter bereitsteht und welches System den Auftrag erzeugt.
Wiederkehrende Transporte zwischen Lager- und Versandbereichen
Eine Route zwischen zwei klaren Bodenstellplätzen kann helfen, Fahrwege zu entlasten. Der Erfolg hängt jedoch von der Verfügbarkeit des Zielplatzes ab. Wenn ein Versandpuffer regelmäßig überfüllt ist, entsteht durch die autonome Fahrt nicht automatisch mehr Kapazität. Die Steuerung braucht eine Regel für belegte Plätze, Prioritäten und abgebrochene Aufträge.
Diese Beispiele sind konzeptionelle Einsatzszenarien, keine berichteten ANIQMA-Projekte. Terra Robotics ordnet den MP2000 unter anderem Produktion, Lager, Wareneingang, Versand und Distributionszentren zu. Ob der konkrete Prozess geeignet ist, entscheidet eine Prüfung vor Ort.
Die Palette ist Teil des Systems
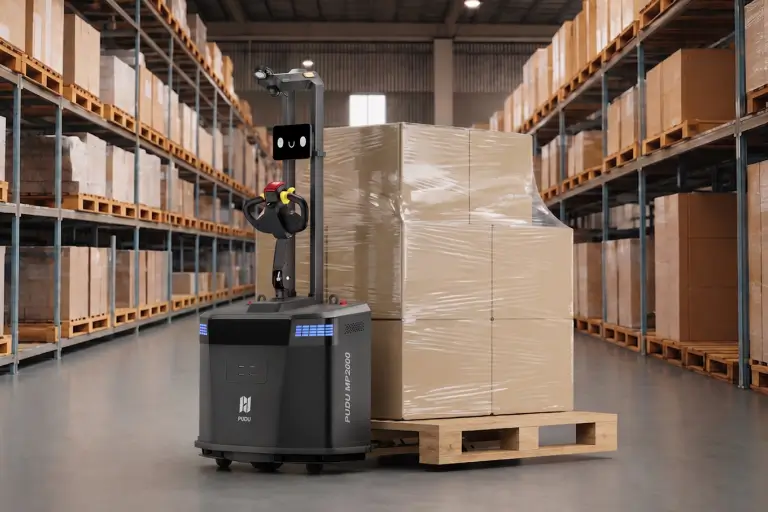
Bei Palettenrobotik ist der Ladungsträger nicht bloß ein Behälter mit bekanntem Gewicht. Relevant sind Unterbau, Einfahröffnungen, Bodenfreiheit, Zustand und die Art, wie die Ladung aufgebracht wurde. Beschädigte Bretter, hervorstehende Folie, lose Verpackung oder überstehende Ware können eine ansonsten einfache Aufgabe verändern.
Erstellen Sie deshalb eine repräsentative Auswahl aus dem realen Betrieb: gewöhnliche Paletten, zulässige Sonderladungen und typische Abweichungen. Gewichtsverteilung und Ladungsstabilität gehören in die Bewertung. Die maximale Traglast allein beschreibt weder Schwerpunkt noch Verhalten einer schlecht gesicherten oder überstehenden Last.
Ein lernfähiges Erkennungssystem macht eine mechanisch ungeeignete Palette nicht geeignet. Definieren Sie, welche Ladungsträger im autonomen Prozess zugelassen sind und wie nicht freigegebene Paletten ausgesondert werden. Ohne diese Regel wird die Ausnahmebehandlung unberechenbar.
Schmale Gänge brauchen eine vollständige Verkehrsplanung
Eine für die Aufnahme dokumentierte Gangbreite ist nicht identisch mit einer sicheren Verkehrsplanung. Zum Fahrzeug kommt die Kontur der Last. Kurven, Rangieren, Begegnungsverkehr, abgestellte Paletten und Wege von Beschäftigten müssen gemeinsam betrachtet werden. Auch ein ausreichend breiter Gang kann an seinem Übergabepunkt ungeeignet sein.
Prüfen Sie die Engstellen mit der realen Last und den vorgesehenen Bewegungen. Legen Sie fest, wo ein Fahrzeug warten kann, ohne andere Transporte oder Zugänge zu blockieren. Eine Ausweichmöglichkeit, die auf einem Plan gut aussieht, kann im Tagesgeschäft als Zwischenlager genutzt werden. Solche Nutzungskonflikte gehören in die Projektplanung.
Boden, Übergänge und Energieversorgung nicht unterschätzen
Bewerten Sie den Fahrweg nicht nur als zusammenhängende Linie im Grundriss. Zustand und Ebenheit des Bodens, Fugen, Übergänge und Verschmutzung können den Betrieb beeinflussen. Für Rampen oder Schwellen müssen reale Last, Richtung der Überfahrt und Herstellerfreigaben berücksichtigt werden. Ein dokumentierter Grenzwert ist kein sinnvoller Dauerbetriebszustand, der ohne Reserven eingeplant werden sollte.
Planen Sie anschließend die Energieversorgung für den vorgesehenen Auftragstag. Herstellerlaufzeiten sind keine garantierten produktiven Schichtstunden. Belastung, Fahrprofil, Wartezeiten und Nebenverbraucher müssen im Test berücksichtigt werden. Aus einer veröffentlichten Ladezeit lässt sich zudem nicht automatisch ein autonomes Ladekonzept ableiten. Eine selbstständige Rückkehr und automatische Kontaktierung werden hier ohne konkrete Bestätigung der Ausstattung nicht vorausgesetzt.
Plug-and-play reduziert Aufwand, ersetzt aber kein Betriebskonzept
PUDU bewirbt eine schnelle Inbetriebnahme mit reduziertem Bedarf an Standortumbauten und Plattformintegration. Für ANIQMA ist das ein Ansatz, den projektspezifischen Einrichtungsaufwand zu prüfen – keine Zusage, dass ein beliebiger Lagerprozess ohne Vorbereitung funktioniert.
Auch eine leicht kartierbare Umgebung braucht freigegebene Fahrwege, passende Übergabeplätze und geregelte Zuständigkeiten. Eine technische Demonstration kann die grundsätzliche Aufnahme und Fahrt zeigen. Ein betrieblicher Pilot muss zusätzlich Qualität der Übergaben, Ausnahmen und den tatsächlichen Personalaufwand prüfen. Mehr dazu im Beitrag Demo oder Pilot?.
IT-Anbindung: Erst den Auftrag klären, dann die Schnittstelle
Für einen begrenzten Ablauf kann eine einfache Auftragsauslösung ausreichen. Für einen vernetzten Materialfluss müssen hingegen Identität, Quelle, Ziel, Priorität und Abschluss eines Transports eindeutig verarbeitet werden. Klären Sie zuerst, welches System den Auftrag führt und wer einen Fehlerfall auflösen darf. Erst danach lässt sich der sinnvolle Integrationsumfang bestimmen.
Eine vorhandene API bedeutet nicht, dass WMS, ERP oder MES bereits fertig angebunden sind. Ebenso wird für den MP2000 in diesem Beitrag keine bestätigte VDA5050-Kompatibilität behauptet. Falls eine herstellerübergreifende Flottensteuerung gefordert ist, sind die konkrete Schnittstelle, der Softwarestand und die erforderlichen Funktionen separat zu verifizieren.
Bei einem Netzwerk- oder Plattformausfall sollte der Pilot zeigen, welche Aufträge weiterlaufen, welche Statusmeldungen fehlen und wie eine spätere Synchronisierung erfolgt. Lokale Koordination zwischen Robotern und die Verfügbarkeit aller übergeordneten Geschäftsprozesse sind nicht dasselbe.
Mischverkehr und Sicherheit sind keine reine Sensorfrage
Ein schwerer Ladungsträger bewegt sich möglicherweise dort, wo Menschen, Stapler und andere Transportmittel arbeiten. Die sichere Nutzung hängt deshalb nicht allein von der Hinderniserkennung ab. Betrachten Sie Sichtverhältnisse, Übergabeplätze, Verkehrsorganisation, Laststabilität und mögliche Quetschstellen gemeinsam mit den zuständigen Verantwortlichen.
Die DGUV führt fahrerlose Flurförderzeuge als eigenes Arbeitsgebiet. Für ein konkretes Projekt sind die bestimmungsgemäße Verwendung, Herstellerunterlagen und die betriebliche Gefährdungsbeurteilung maßgeblich. Aus Produktbildern oder dem Hinweis auf mehrere Sensoren lässt sich keine Freigabe für jeden Mischverkehrsbereich ableiten. Dieser Beitrag ersetzt keine Sicherheitsbewertung.
Zum Betriebskonzept gehören ein geregelter Störungsweg und die Einweisung der verantwortlichen Personen. Wer darf in den manuellen Modus wechseln? Wie wird eine Last bei einer unterbrochenen Fahrt sicher übernommen? Wer sperrt eine ungeeignete Route? Diese Fragen müssen vor dem produktiven Einsatz beantwortet sein.
Wirtschaftlichkeit beginnt beim vollständigen heutigen Ablauf
Messen Sie zunächst die heute gebundene Arbeitszeit für genau den vorgesehenen Prozess. Berücksichtigen Sie Auftragsklärung, Bereitstellung, Aufnahme, Fahrt, Abgabe und Rückweg. Prüfen Sie dann, welche Teile davon tatsächlich entfallen und welche beim Team bleiben. Eine autonome Fahrt erzeugt nicht automatisch eine gleich große Personalkostenersparnis.
Auf der Kostenseite stehen neben dem Gerät die Einrichtung, gegebenenfalls IT- oder Gebäudeintegration, Schulung, Energieversorgung, Wartung und laufende Betreuung. Zusätzliche Pufferflächen oder notwendige Prozessänderungen können ebenfalls wirtschaftlich relevant sein. Auf der Nutzenseite kommen neben freier Arbeitszeit eine bessere Planbarkeit und die Entlastung stark wiederholter Transportaufgaben infrage; diese Wirkungen sind jeweils zu messen.
Eine pauschale Amortisationsdauer wäre ohne diese Daten unseriös. Deshalb übernehmen wir hier weder eine allgemeine Einsparquote noch eine vermeintlich universelle Rendite aus Marketingangaben. Beschaffungsmodell, Variante und Serviceumfang werden für das konkrete Vorhaben geklärt.
So wird aus einer Vorführung ein belastbarer Pilot
Beginnen Sie mit einem kleinen, relevanten Prozess: eine freigegebene Ladungsträgerfamilie, definierte Aufnahme- und Abgabeplätze sowie ein begrenzter Einsatzzeitraum. Vereinbaren Sie vor dem Start die Erfolgskriterien und die Situationen, in denen auf den manuellen Ablauf zurückgegriffen wird. Gerade zu Beginn soll ein Test Unsicherheit reduzieren und nicht zusätzliche Abhängigkeit erzeugen.
- Aufnahme und Abgabe: Wie viele freigegebene Aufträge werden ohne manuelle Korrektur vollständig erledigt?
- Qualität: Kommen Palette und Ladung in dem vereinbarten Zustand am richtigen Ziel an?
- Zeit: Wie verteilt sich die gesamte Auftragsdauer einschließlich Warten und Rückkehr?
- Personalaufwand: Welche Arbeit bleibt für Vorbereitung, Eingriffe, Pflege und Ausnahmen?
- Alltagstauglichkeit: Funktioniert der Prozess auch bei typischem Verkehrsaufkommen und gewöhnlichen Abstellabweichungen?
- Integration: Werden Aufträge, belegte Zielplätze, Abbrüche und Abschlussmeldungen nachvollziehbar verarbeitet?
- Betrieb: Sind Energieversorgung, Verantwortlichkeiten und Rückfallprozess praktikabel?
Dokumentieren Sie nicht nur erfolgreiche Fahrten. Ein wiederholt belegter Zielplatz oder eine problematische Palette kann für die Entscheidung wichtiger sein als eine schnelle Idealrunde. Am Ende sollte feststehen, welche Aufgabe das System zuverlässig übernimmt, welche Anpassungen erforderlich sind und ob der verbleibende Aufwand zur Investition passt.
Wann eine andere Lösung sinnvoller sein kann
Ein Palettenhandhabungsroboter ist nicht automatisch die beste Wahl für jede interne Transportaufgabe. Wenn Material bereits auf geeigneten Wagen bereitsteht, wenn eine Übergabe an einen anderen Prozess ohnehin manuell bleiben muss oder wenn geringe Transporthäufigkeit wenig Nutzung erlaubt, lohnt sich der Vergleich mit anderen Systemklassen.
Auch ein Prozess mit stark wechselnden Sonderladungen, ständig blockierten Wegen oder überwiegend hoch gelegenen Abgabezielen kann ein anderes Fahrzeugkonzept benötigen. Die Entscheidung sollte nicht durch ein beeindruckendes Gewichtslimit vorweggenommen werden. Systemklasse, Lastaufnahme und Übergabe müssen zuerst zur Aufgabe passen.
Einordnung von ANIQMA: Interessant ist der übernommene Prozess
Der MP2000 erweitert PUDUs Transportangebot um direktes Palettenhandling. Seine Bedeutung liegt für uns nicht allein in einer höheren Traglast, sondern in der Frage, ob Aufnahme, Fahrt und Abgabe in einem geeigneten Prozess gemeinsam automatisiert werden können. Das kann wiederkehrende Wege entlasten und Menschen mehr Zeit für Aufgaben geben, die Beurteilung und Flexibilität benötigen.
Für die Auswahl betrachtet ANIQMA Ladungsträger, Last, Stellplätze, Verkehr, Energieversorgung und Integration zusammen. Nicht jeder Standort braucht sofort eine große Flotte oder eine umfangreiche IT-Anbindung. Ein klar abgegrenzter, messbarer Einstieg kann die bessere Grundlage für spätere Skalierung sein.
Technische Angaben und Betriebsoptionen finden Sie in unserem PUDU-MP2000-Systemprofil. Die übergeordnete Einordnung bietet Intralogistik & Palettentransport. Wenn Sie einen wiederkehrenden Palettenprozess prüfen möchten, beschreiben Sie Quelle, Ziel, Ladungsträger und heutige Arbeitsweise in der Robotik-Potenzialprüfung.
Quellen und Gültigkeit
Primärquelle: PUDU Robotics – MP2000-Produktinformationen; ergänzend die Herstellerankündigung vom 18. August 2026. Partnerquelle: Terra Robotics – PUDU MP2000. Fachliche Orientierung zur Geräteklasse: DGUV – Fahrerlose Flurförderzeuge.
Recherchestand: 2. Oktober 2026. Technische Funktionen und Leistungswerte sind Anbieterangaben und müssen für die angebotene Variante sowie den Softwarestand bestätigt werden. Die Einsatzszenarien und Prüffragen sind fachliche Ableitungen von ANIQMA, keine eigenen Testergebnisse. Die Bilder sind Herstellerdarstellungen; die Nutzungsfreigabe ist vor Veröffentlichung zu prüfen.