Öffnet in einem neuen Tab

PUDU FlashBot Arm

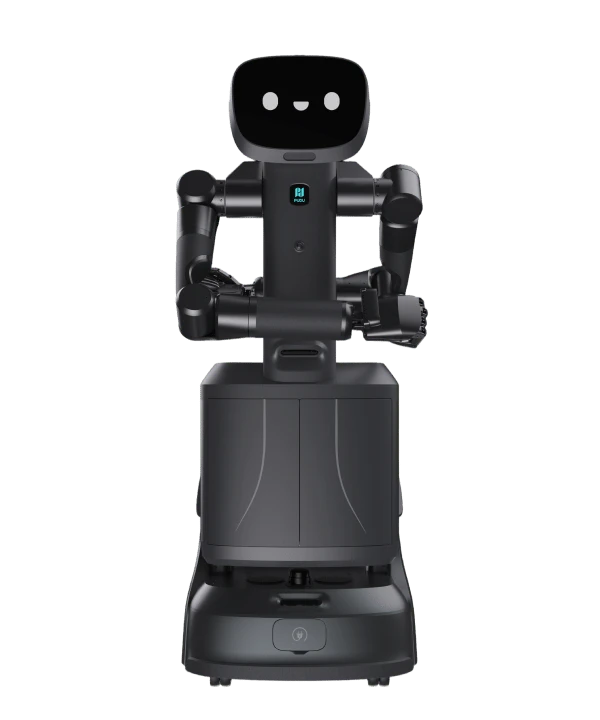
Semi-humanoider Serviceroboter mit zwei 7-DOF-Armen und taktilen Händen, geschlossenen Lieferfächern, 65 cm Mindestweg und automatischem Laden.

PUDU FlashBot Arm

Für Ihr Projekt wichtig.

Im Projekt klären

Lieferaufgabe, Türen, Aufzugstaster, Kartenleser, Fahrbreiten, Armbewegungsraum und Ladeplatz.

Betrieb

Ablagen oder Fächer, Sensorik, Räder und Ladekontakte sauber halten; Fahrwerk, Akku und mechanische Komponenten planmäßig warten.

Integration

Gebäudelieferung und physische Bedienhandlungen gemeinsam testen; digitale Gebäudeintegration bleibt je nach Objekt die einfachere Alternative.

Pilot oder Einsatz prüfen

Eckdaten, die für den Einsatz zählen.

Ausgewählte öffentlich belegte Hersteller- oder Distributorangaben. Werte können je nach Konfiguration und Einsatzbedingungen abweichen.

Kapazität

15 kg

Laufzeit

bis 9 h ohne Last

Mindestweg

65 cm

Arm & Hand

7 DOF + 6 aktive / 5 passive

Betrieb, Optionen & Integration.

Der Roboter ist nur ein Teil der Lösung. Laden, Versorgung, Gebäudezugänge und optionale Module bestimmen, wie autonom das System im Alltag wirklich arbeiten kann.

Laden & Docking

Der FlashBot Arm unterstützt automatische Rückkehr zur Ladestation. Die deutsche Produktseite nennt rund 4 Stunden Ladezeit und bis zu 9 Stunden Betriebsdauer ohne Last.

Versorgung / Station

Eine Medienversorgung ist nicht erforderlich. Ladeplatz und sichere Übergabepositionen müssen in den Gebäudeprozess integriert werden.

Türen & Zugang

PUDU beschreibt das physische Betätigen von Türen und Zugangskarten mit den Roboterarmen als mögliche Fähigkeit. Ob konkrete Griffe, Kartenleser und Türkräfte zuverlässig beherrscht werden, muss im Objekt getestet werden.

Aufzüge & Etagen

PUDU nennt das Betätigen von Aufzugsknöpfen mit den Händen. Das kann Gebäudeumbauten reduzieren, ist aber eine anspruchsvollere Manipulationsaufgabe als eine klassische digitale Aufzugsintegration und muss im Pilot praktisch validiert werden.

Module & Zubehör

Zwei 7-DOF-Arme, PUDU DH11-Hände und ein geschlossenes Lieferfach kombinieren Manipulation und Gebäudelieferung in einer Plattform.

Vor Ort einplanen

Zu prüfen sind mindestens 65 cm Wegbreite, Arm-Bewegungsraum, Tür- und Aufzuggeometrie, Kartenleser, Ladeplatz, Netzabdeckung und sichere Interaktion mit Personen.

Was bedeutet das im Projekt?

FlashBot Arm ist technologisch weitergehend als klassische Lieferrobotik. Der zusätzliche Nutzen entsteht nur dort, wo physische Bedienhandlungen wirklich Integrationsaufwand reduzieren oder neue Aufgaben ermöglichen.

Herstellerangaben sind der Ausgangspunkt. Stations-, Tür- und Aufzugskompatibilität prüfen wir am konkreten Standort, bevor daraus eine Projektzusage wird.

Integration & Flottenbetrieb ansehen

PUDU FlashBot Arm im Einsatz.

Die folgenden Punkte zeigen, für welche Aufgaben und Bedingungen das System gedacht ist und wo genauer geprüft werden muss.

Lieferroboter mit aktiver Manipulation

Der PUDU FlashBot Arm verbindet die geschlossene Lieferplattform eines Gebäuderoboters mit zwei Armen und taktilen Händen. Damit soll der Roboter nicht nur Gegenstände von A nach B transportieren, sondern Teile seiner Umgebung aktiv bedienen können.

PUDU nennt beispielsweise Aufzugsknöpfe, Zugangskarten und Türen als mögliche Aufgaben. Das ist konzeptionell interessant, weil Gebäude damit weniger zwingend technisch umgebaut werden müssten. Ob diese Funktionen in einem konkreten Gebäude zuverlässig funktionieren, muss dennoch vor Ort getestet werden.

Zwei Arme mit 7 Freiheitsgraden

Jeder Arm besitzt sieben Freiheitsgrade. Die PUDU-DH11-Hände verfügen über sechs aktiv angetriebene und fünf passive Freiheitsgrade. Der maximale kombinierte Arbeitsraum der beiden Arme wird mit etwa 1.600 × 2.000 × 1.600 mm angegeben.

Für die Praxis ist nicht der maximale Bewegungsraum entscheidend, sondern ob Knöpfe, Kartenleser, Griffe oder Gegenstände in einer reproduzierbaren Position und mit zulässiger Kraft erreicht werden.

Serviceplattform mit geschlossenem Fach

Unterhalb der Arme besitzt der FlashBot Arm ein geschlossenes Lieferfach. PUDU gibt eine Kapazität von 15 kg an. Dadurch kann ein Transport geschützt erfolgen, während die Arme für Bedien- oder Übergabeaufgaben genutzt werden.

Das kann perspektivisch in Hotels, Kliniken oder anderen Gebäuden interessant sein, in denen Lieferung und Interaktion zusammenkommen.

Navigation und Wahrnehmung

Die Navigation kombiniert VSLAM und LiDAR-SLAM. RGB-D-Kameras, LiDAR, Panoramakameras und druckempfindliche Oberflächen sollen eine umfassende Wahrnehmung ermöglichen. PUDU nennt eine minimale Wegbreite von 65 cm.

Die Plattform arbeitet mit automatischer Rückkehr zur Ladestation. Die aktuelle deutsche Produktseite nennt bis zu 9 Stunden Betriebsdauer ohne Last und rund 4 Stunden Ladezeit.

Embodied AI statt klassischer Lieferlogik

PUDU positioniert den FlashBot Arm als semi-humanoiden Embodied-AI-Roboter. Er soll Umgebungen erkennen, Aufgaben verstehen und Entscheidungen autonom ausführen. Diese Fähigkeiten gehen deutlich über klassische feste Transportaufträge hinaus.

Genau deshalb ist der Reifegrad der konkreten Anwendung entscheidend. Eine zuverlässig integrierte Aufzugssteuerung kann heute einfacher sein als ein Roboterarm, der physisch einen Knopf drückt. Der FlashBot Arm wird dort interessant, wo die zusätzliche Manipulationsfähigkeit einen echten Vorteil gegenüber konventioneller Gebäudeintegration bietet.

FlashBot Max oder FlashBot Arm?

Der FlashBot Max ist die stärker etablierte Plattform für geschlossene Gebäudelieferung und IoT-Integration. Der FlashBot Arm erweitert dieses Prinzip um Manipulation und ist damit technologisch ambitionierter. Die Auswahl hängt davon ab, ob aktive Bedienhandlungen wirklich Teil der Aufgabe sind.

Für Pilotideen können Sie die Robotik-Potenzialprüfung nutzen.

Herstellerquelle

Technische Grundlage ist die aktuelle PUDU Produktseite zum FlashBot Arm. Quellenstand: 24.09.2026.

Von der Auswahl in den Betrieb.

Einsatz prüfen

Wir klären Aufgabe, Umgebung, Ausnahmen, Arbeitsaufwand und Betriebskonzept, bevor das System festgelegt wird. Produktidee und reale Abläufe müssen zusammenpassen.

Demo & Piloteinsatz

Demo oder Pilot konzentrieren sich auf die Flächen, Wege, Übergaben oder Interaktionen, die für den späteren Einsatz kritisch sind.

Einführung & Go-live

Einrichtung, Inbetriebnahme, Infrastruktur, Einsatzzeiten und Zuständigkeiten werden auf den tatsächlichen Betrieb abgestimmt. Je nach System gehören Station, Wasser, Ladepunkte, Routen, Übergaben, Türen, Aufzüge oder Schnittstellen dazu.

Pflege im Alltag

Vor der Übergabe wird geklärt, welche regelmäßigen Sicht-, Reinigungs-, Nachfüll- oder Funktionskontrollen im Alltag nötig sind und wer sie übernimmt. Auch ein autonomes System bleibt ein technisches Arbeitsmittel, das gepflegt werden muss.

Wartung & Support

Planmäßige Wartung, Verschleißteile, Akkus, Software, Ersatzteilweg und Support werden passend zum System und zur Einsatzintensität organisiert. So bleibt nicht erst nach der ersten Störung offen, wer was übernimmt.

Passt dieses System zu Ihrer Aufgabe?

Robotik-Potenzial prüfen