Wiederkehrende Handgriffe flexibel automatisieren
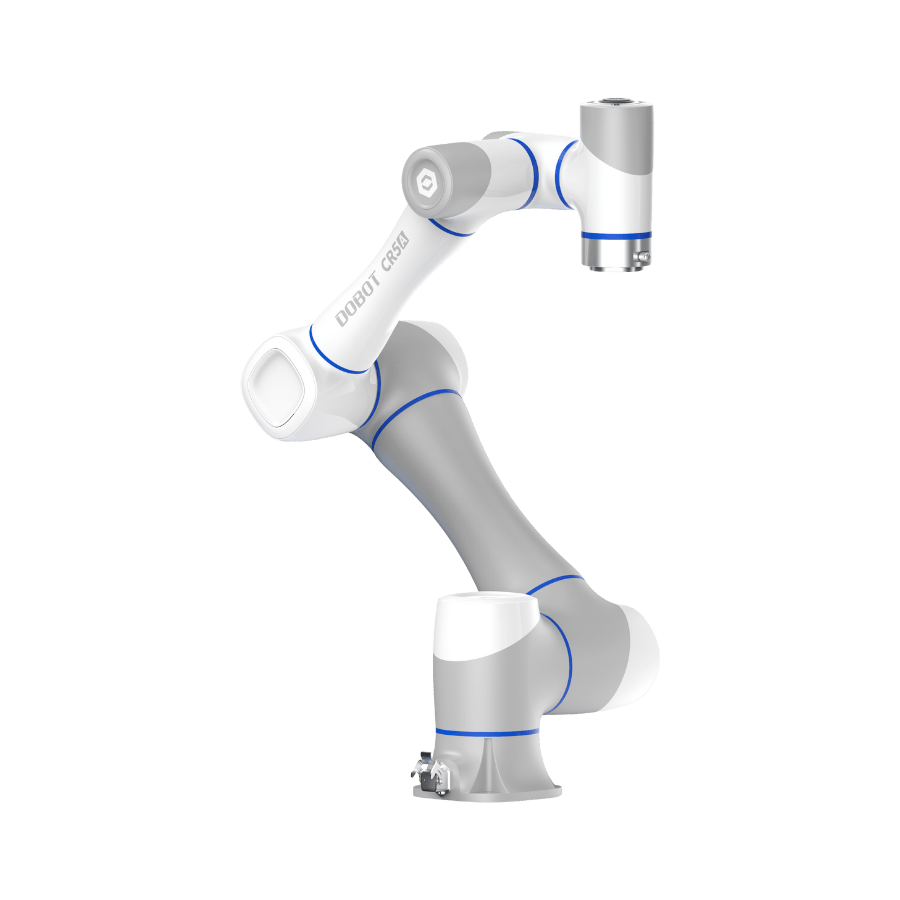
Der DOBOT CR5A ist ein kollaborativer 6-Achs-Roboter für Pick-and-Place, Montage, Prüfung, Verpackung und Maschinenbeschickung. Mit 5 kg Nutzlast und 900 mm Reichweite deckt er viele Aufgaben ab, bei denen Teile regelmäßig zwischen definierten Positionen bewegt oder Werkzeuge geführt werden.
Der sinnvolle Einstieg ist ein klar abgegrenzter Prozessschritt, nicht der Versuch, einen kompletten Arbeitsplatz auf einmal zu ersetzen.
Nutzlast inklusive Greifer rechnen
Zur bewegten Masse gehören Werkstück, Greifer, Adapter, Kabel und gegebenenfalls Sensorik. Auch die Reichweite muss zum realen Aufbau aus Teilebereitstellung, Maschine, Prüfstation und Ablage passen.
Deshalb betrachten wir den Roboterarm immer als Teil einer gesamten Automationszelle.
Schnittstellen nach Prozess auswählen
Für den CR5A sind unter anderem TCP/IP, Modbus, Ethernet/IP, EtherCAT und RS485 dokumentiert. Damit kann er je nach Projekt mit Steuerungen, Greifern, Vision-Systemen, Fördertechnik oder weiteren Anlagen verbunden werden.
Welche Verbindung gebraucht wird, ergibt sich aus dem konkreten Arbeitsplatz. Mehr zur Systemklasse finden Sie unter Industrieautomation & Handling.
Vor der Auslegung klären
- Werkstück und Toleranzen.
- Greifer und tatsächliche Gesamtmasse.
- Zykluszeit und erforderliche Reichweite.
- Teilebereitstellung und Ablage.
- Schnittstellen und Sicherheitskonzept.
Aus diesen Punkten lässt sich ableiten, ob der CR5A die passende Plattform ist oder eine kompaktere beziehungsweise größere Lösung benötigt wird.